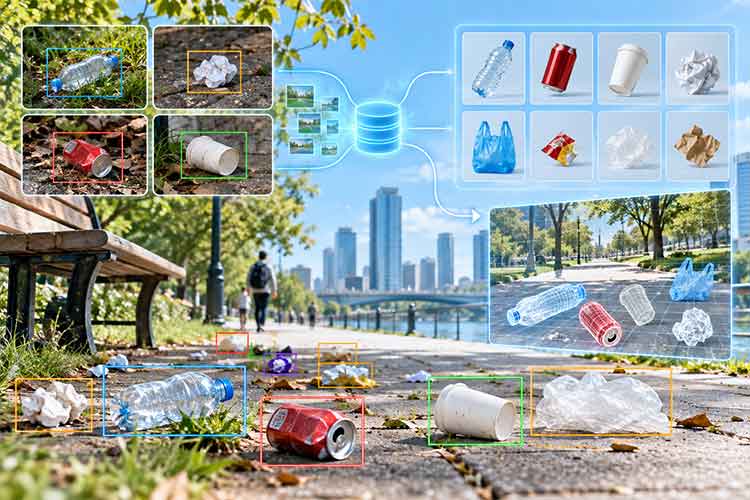
摘要:该数据集主要面向复杂环境下的垃圾目标检测任务,通过融合真实自然场景图像与合成垃圾图像,提升模型对不同背景、尺度和外观垃圾目标的识别能力,可用于智能垃圾识别、环境监测、自动清洁机器人以及计算机视觉目标检测研究。
数据集概述
该数据集是一个结合**自然图像(Natural Images)与合成图像(Synthetic Images)**的垃圾检测数据集,总文件数量约为 40.5k。其中包含约 5,091 个 PNG 文件、15.1k 个 JPG 文件以及 20.2k 个 TXT 标注文件。通过将真实场景数据与人工合成图像相结合,可以增加样本多样性并扩充训练数据规模,使模型能够学习不同环境、光照、背景和目标分布条件下的垃圾视觉特征,从而提高垃圾目标检测模型的泛化能力和鲁棒性。
数据结构与关键特征
数据集采用典型的 YOLO 目标检测数据组织结构,整体数据划分为 train 和 valid 两部分,每个部分均包含 images 和 labels 文件夹,用于分别存放训练/验证图像及对应的 TXT 格式目标标注。同时,数据集中还单独提供 Natural 目录,其中同样按照 train/images、train/labels、valid/images 和 valid/labels 组织真实自然场景数据。该结构既可以直接用于训练融合自然图像与合成图像的检测模型,也可以独立分析模型在真实场景数据上的表现,便于研究合成数据对模型性能和泛化能力的影响。
应用价值与研究方向
该数据集适合用于垃圾目标检测、环境污染监测、智能垃圾分类、道路垃圾识别、无人机环境巡检以及清洁机器人视觉感知等研究方向。算法方面可使用 YOLOv8、YOLO11、RT-DETR、Faster R-CNN 等目标检测模型开展实验,并进一步研究合成数据增强、真实与合成数据域差异、迁移学习、域适应、小目标检测、复杂背景抑制和模型轻量化等问题。尤其可以对比“仅自然图像训练”和“自然+合成图像联合训练”的检测效果,从而评估合成数据对垃圾检测模型准确率、鲁棒性及跨场景泛化能力的提升作用。
数据集来源
由张家梁(Bob)整理并于2026年在7zcode平台公开发布。
数据集信息
免责声明与引用
数据仅用于科研与教学用途。若用于商业场景,请自行核验数据许可。如需引用,请在论文或报告中注明数据集名称与版本号。
作者信息
作者:Bob (张家梁)
项目编号:Datasets-756
文件大小:2.8G
原创声明:本数据集为整理作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)