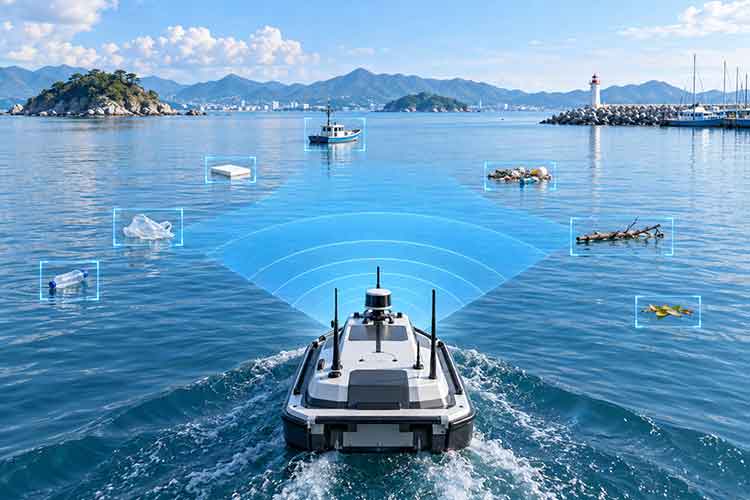
摘要:该数据集主要面向无人水面艇(Unmanned Surface Vessel,USV)在水域环境中的目标感知与障碍物检测任务,重点覆盖常见水面漂浮垃圾、自然漂浮物以及其他船只等目标,为无人艇自主航行过程中的环境理解和安全避障提供数据支持。
数据集概述
用于无人艇水面目标检测研究的大规模图像数据集,训练集包含约 118,287 张图像,并设置独立的验证集用于模型性能评估。数据集聚焦真实水域环境中的漂浮目标和潜在障碍物,涵盖塑料垃圾、自然漂浮物、船只以及复杂混合垃圾等多种目标类型,能够反映水面光照变化、波纹反射、目标尺度变化、遮挡和复杂背景等实际问题,适合用于训练和评估 YOLO、Faster R-CNN、RT-DETR 等目标检测模型。
数据结构与关键特征
数据集采用典型的目标检测数据组织方式,其中训练图像位于 train/images,验证图像位于 val/images,共包含 8 个目标类别,分别为 bottle(瓶子)、plastic-bag(塑料袋)、foam-board(泡沫板)、leaf(树叶)、branch(树枝)、boat(船只)、others(其他漂浮物)和 mixed-garbage(混合垃圾)。这些类别同时覆盖人工垃圾、自然漂浮物和动态水面目标,具有明显的多尺度、小目标和类别间外观差异特征,能够较好地模拟无人艇在实际河流、湖泊、港口和近岸水域中的视觉感知场景。
应用价值与研究方向
数据集可广泛应用于无人艇自主导航、水面垃圾检测、漂浮障碍物识别、智能避障和水域环境监测等研究方向。在算法研究方面,可围绕 YOLOv8、YOLO11、RT-DETR、Faster R-CNN 等模型开展小目标检测、多尺度特征融合、注意力机制、复杂水面背景抑制和类别不平衡优化研究;同时还可以进一步结合水域语义分割、目标跟踪、深度估计和路径规划技术,构建“水面感知—目标检测—风险判断—自主避障”一体化无人艇智能导航系统,并研究轻量化模型和边缘设备实时部署问题。
数据集来源
由张家梁(Bob)整理并于2026年在7zcode平台公开发布。
数据集信息
免责声明与引用
数据仅用于科研与教学用途。若用于商业场景,请自行核验数据许可。如需引用,请在论文或报告中注明数据集名称与版本号。
作者信息
作者:Bob (张家梁)
项目编号:Datasets-752
文件大小:300M
原创声明:本数据集为整理作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)