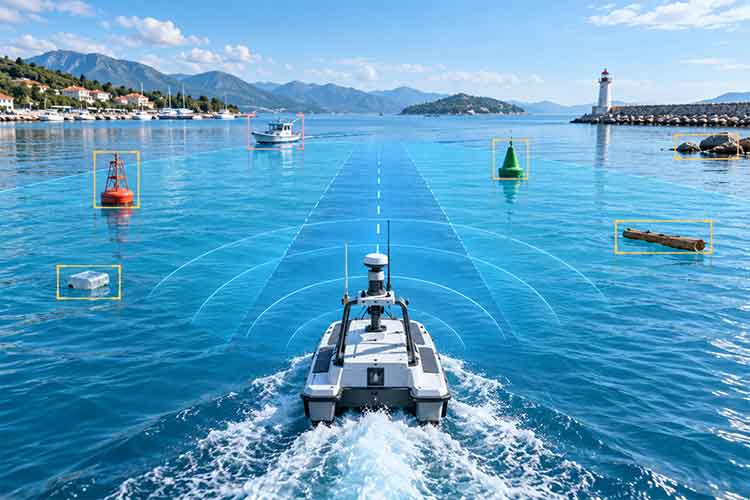
摘要:面向无人艇(Unmanned Surface Vessel,USV)海上环境感知任务构建的视觉数据集,主要用于海上障碍物目标检测与水域场景分割研究。
数据集概述
面向无人艇(Unmanned Surface Vessel,USV)海上环境感知任务构建的视觉数据集,主要用于海上障碍物目标检测与水域场景分割研究。该数据集由原始 MODS Benchmark 数据进一步整理而来,图像均采集自无人水面艇实际航行场景,具有较强的真实海洋环境特征。原始标注包含水域与陆地区域交界线的 X、Y 坐标,并基于 OpenCV 将这些边界信息转换为二值分割掩膜,从而形成适用于语义分割任务的数据。与此同时,数据集还提供目标检测相关图像和标签,因此能够同时支持目标检测和二值图像分割两类计算机视觉任务。
数据结构与关键特征
该数据集主要由 Detection、Segmentation、all_labels 和 metadata.csv 四部分组成。其中,Detection 目录包含目标检测任务所需的图像、标签文件以及数据集配置 YAML 文件,可直接用于 YOLO 等目标检测模型训练;Segmentation 目录包含原始图像、对应的二值掩膜以及 train、val、test 数据划分信息,可用于训练 U-Net、DeepLabV3+、SegFormer 等图像分割模型;all_labels 保存全部图像对应的目标检测标注;metadata.csv 则记录每幅图像的相关元数据信息。数据集的重要特点是图像直接来源于无人艇视角,包含水面、岸线、远近障碍物及复杂海洋背景,因此具有明显的实际无人航行环境特征。
应用价值与研究方向
数据集适用于无人艇自主导航、海上障碍物检测、水陆边界识别、海洋场景理解及智能避障系统等研究。针对目标检测任务,可以采用 YOLOv8、YOLO11、Faster R-CNN、SSD 和 DETR 等模型研究不同尺度海上障碍物的识别性能;针对分割任务,可以采用 U-Net、U-Net++、DeepLabV3+、PSPNet、SegFormer 等网络实现水域与非水域区域的像素级分类。进一步还可以研究目标检测与语义分割联合建模、多任务学习、小目标检测、复杂天气环境适应、夜间海面感知、实时推理以及轻量化模型部署等方向。
该数据集对于构建无人艇智能环境感知系统具有较高研究价值,尤其适合开展“目标检测 + 水域分割 + 障碍物避让”一体化实验,并可用于评估模型在真实海上复杂场景下的鲁棒性、实时性和泛化能力。
数据集来源
由张家梁(Bob)整理并于2026年在7zcode平台公开发布。
数据集信息
免责声明与引用
数据仅用于科研与教学用途。若用于商业场景,请自行核验数据许可。如需引用,请在论文或报告中注明数据集名称与版本号。
作者信息
作者:Bob (张家梁)
项目编号:Datasets-751
文件大小:4G
原创声明:本数据集为整理作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)