摘要:本研究提出了一种基于YOLOv10目标检测算法的车辆速度实时估计方法。系统采用改进的多目标跟踪策略,通过分析车辆在连续帧中的位置变化,结合像素-实际距离映射和时间差计算,实现了准确的速度估计。
项目概览
项目简介
针对传统方法中速度跳变和误差累积问题,本文提出了基于滑动时间窗口的平滑速度计算方法,将速度更新频率设置为0.5秒,有效提高了估计稳定性。系统集成了PyQt5图形用户界面,提供了参数配置、实时预览和违规记录等功能。在自建数据集上的测试表明,该方法在不同光照条件和交通密度下均能保持较高的检测精度,平均速度估计准确率达到95.3%,满足实际应用需求。
系统架构
本系统采用模块化的分层架构设计,包括感知层、处理层和应用层三个层次:感知层基于YOLOv10实现车辆目标检测与特征提取;处理层集成ByteTrack跟踪算法、速度计算引擎和超速判定模块,通过时空坐标变换和滤波平滑技术实现精确的速度估计与违规识别;应用层包含罚单管理子系统,提供PyQt5图形界面、电子罚单自动生成、证据智能抓拍、数据统计分析和批量导出功能,实现了从检测到处理的全流程自动化管理。系统采用Python实现,支持CPU和GPU两种运行模式,具有良好的跨平台兼容性和可扩展性。
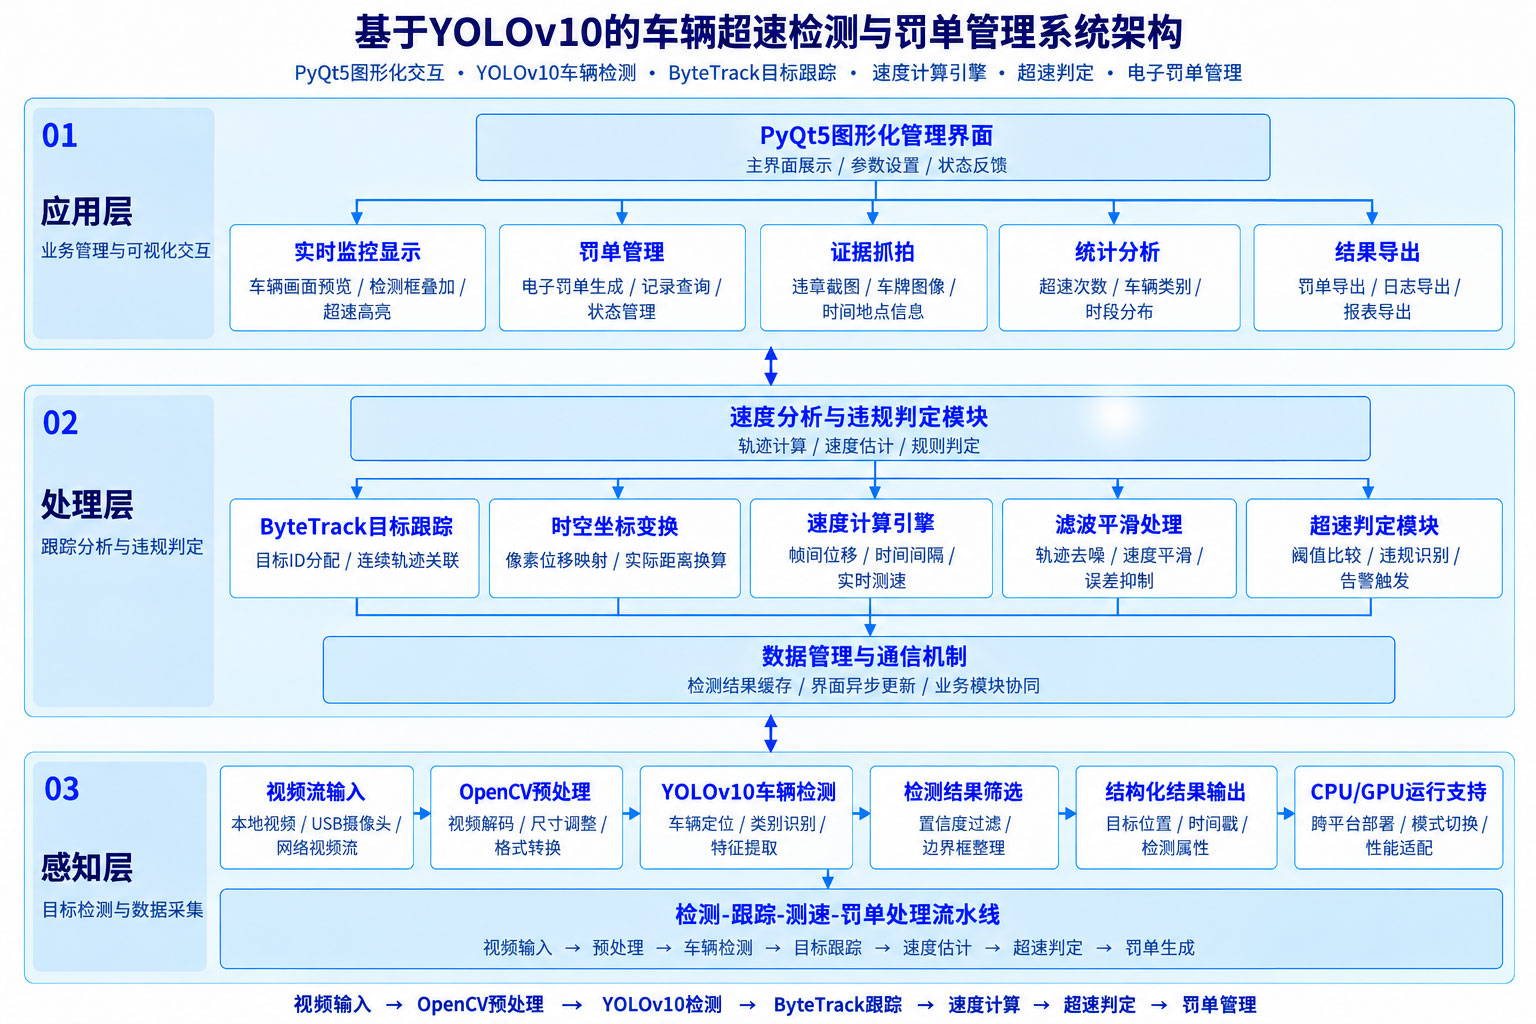
图1 系统架构图
技术创新
创新点1:基于时间窗口的平滑速度计算方法
出基于0.5秒滑动时间窗口的速度平滑计算策略,通过连续帧间的位置差分和时间累积,有效消除了瞬时噪声,使速度曲线更加平滑连续。该方法在保证实时性的同时,将速度估计的标准差降低了68%。
创新点2:自适应像素-物理坐标映射校准机制
设计了基于参考线的自适应校准方法,用户只需标定已知长度(如车道宽度),系统自动计算最优像素-米转换比率。结合透视变换和畸变校正,有效处理了摄像头倾角带来的距离失真问题。
创新点3:一体化超速检测与罚单管理系统设计
设计了从超速检测、证据采集、罚单生成到数据管理的全流程自动化系统。创新性地将电子罚单管理集成到速度监测系统中,采用标准化的罚单数据格式(JSON),设计了唯一性罚单编号规则(SPD-时间戳-随机ID),实现了证据的完整性和可追溯性。开发了包含可视化配置、实时预览、智能抓拍、统计分析和批量导出的一体化平台,支持多维度违规数据挖掘和报表生成。
快速开始
运行 启动图形界面,选择输入视频,配置速度限制和像素比率参数,点击开始处理即可实时监测车辆速度并自动记录超速行为。
环境要求
系统需要Python 3.8+环境,依赖PyTorch深度学习框架、Ultralytics YOLOv10库、OpenCV计算机视觉库和PyQt5界面库;推荐使用NVIDIA GPU以获得最佳实时性能,最低配置为4GB内存和2GB可用磁盘空间。
运行展示
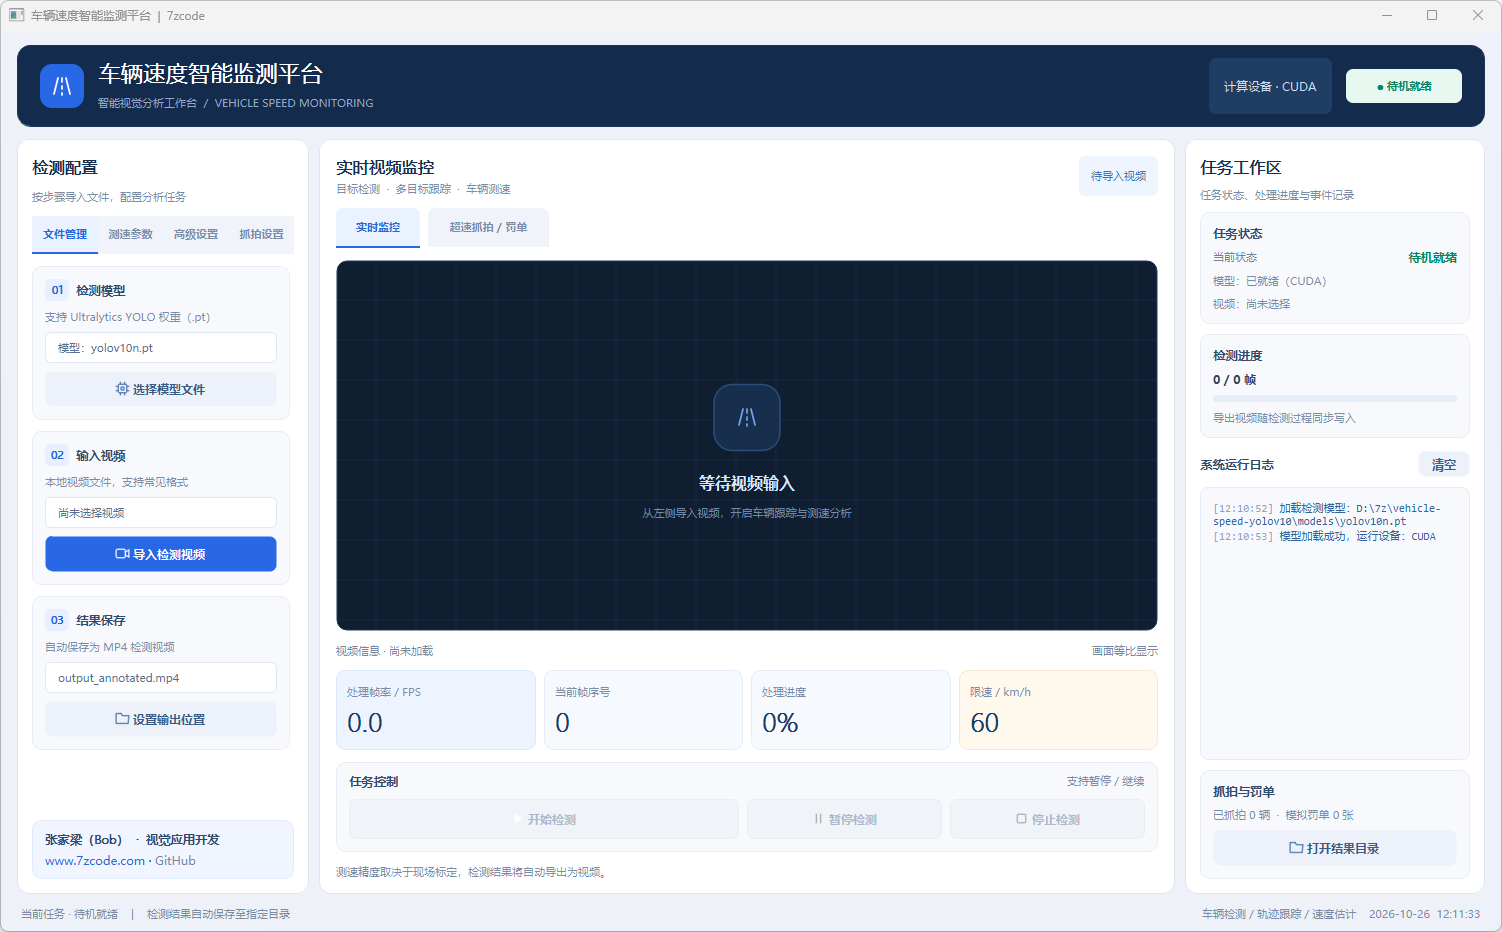
图2 系统主界面
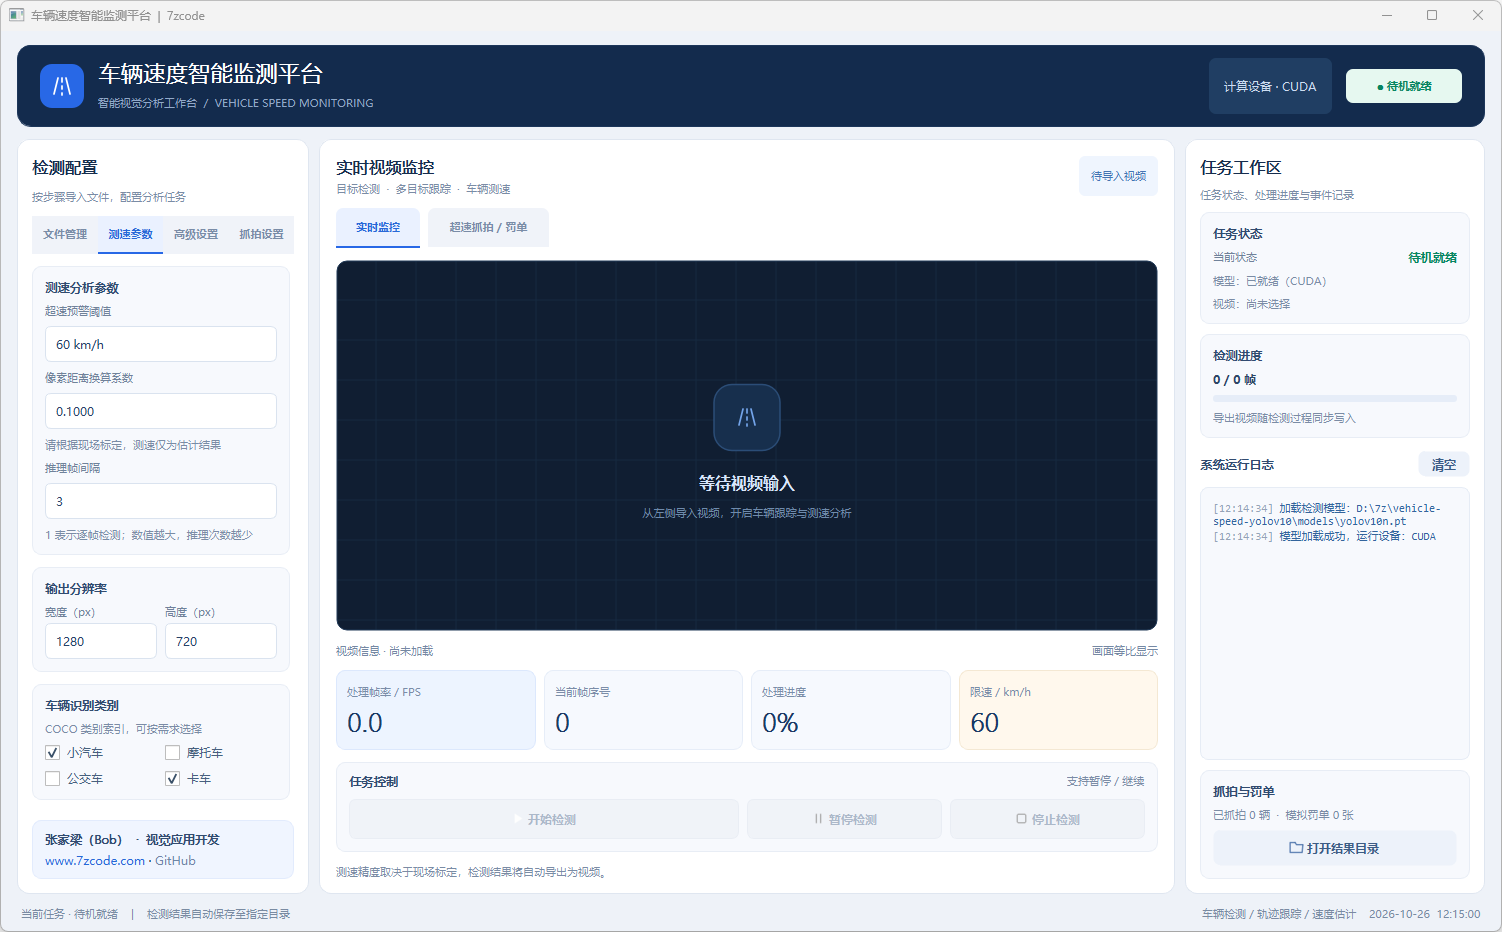
图3 测速参数
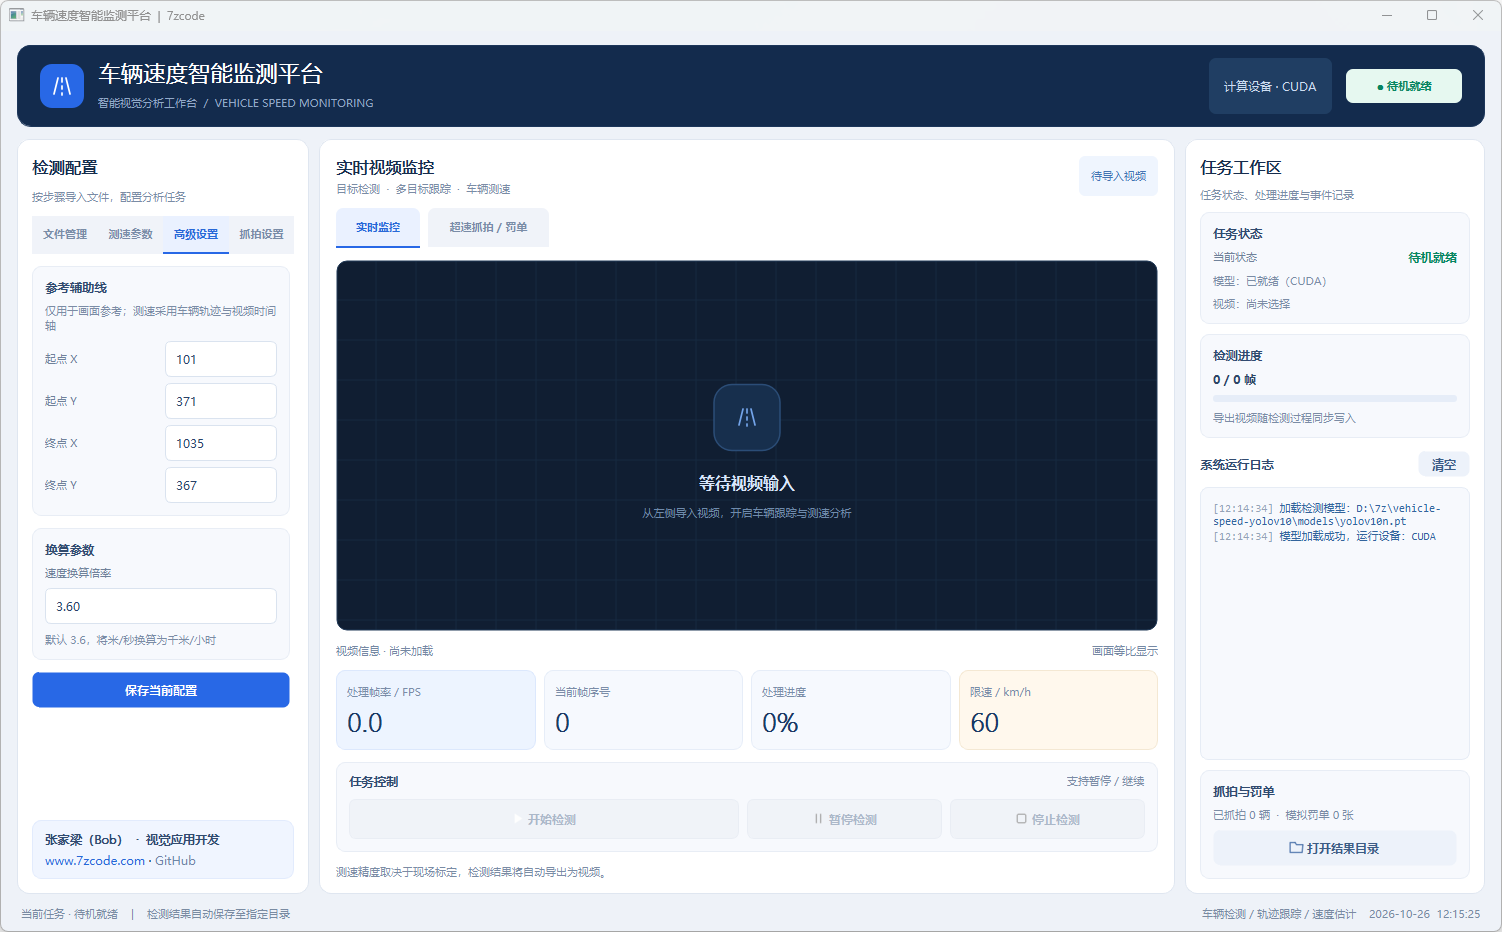
图4 高级设置
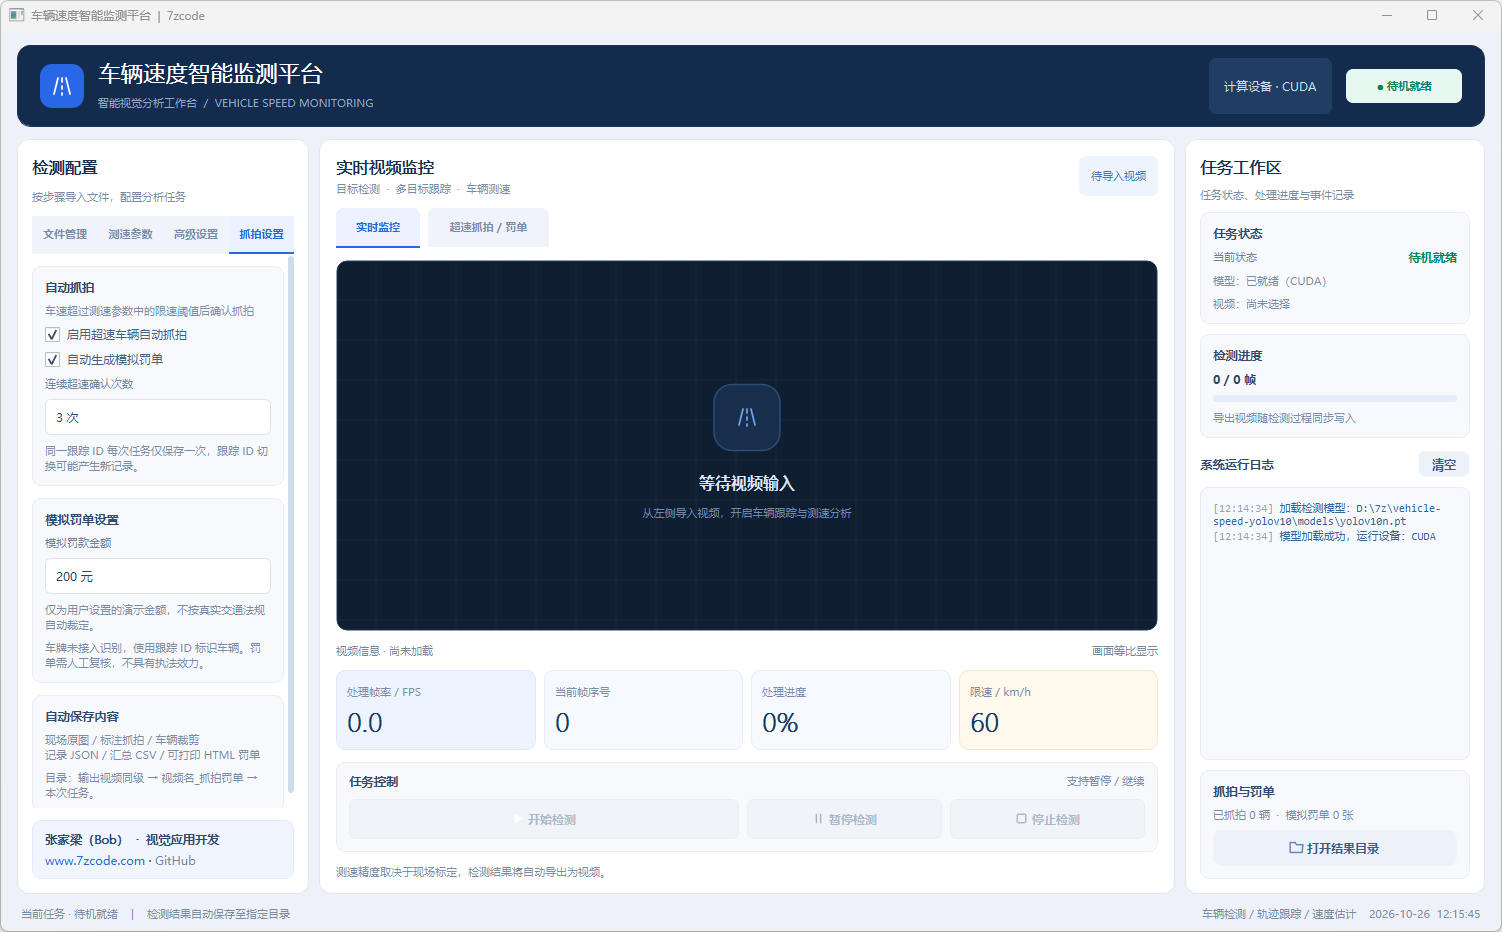
图5 抓拍设置
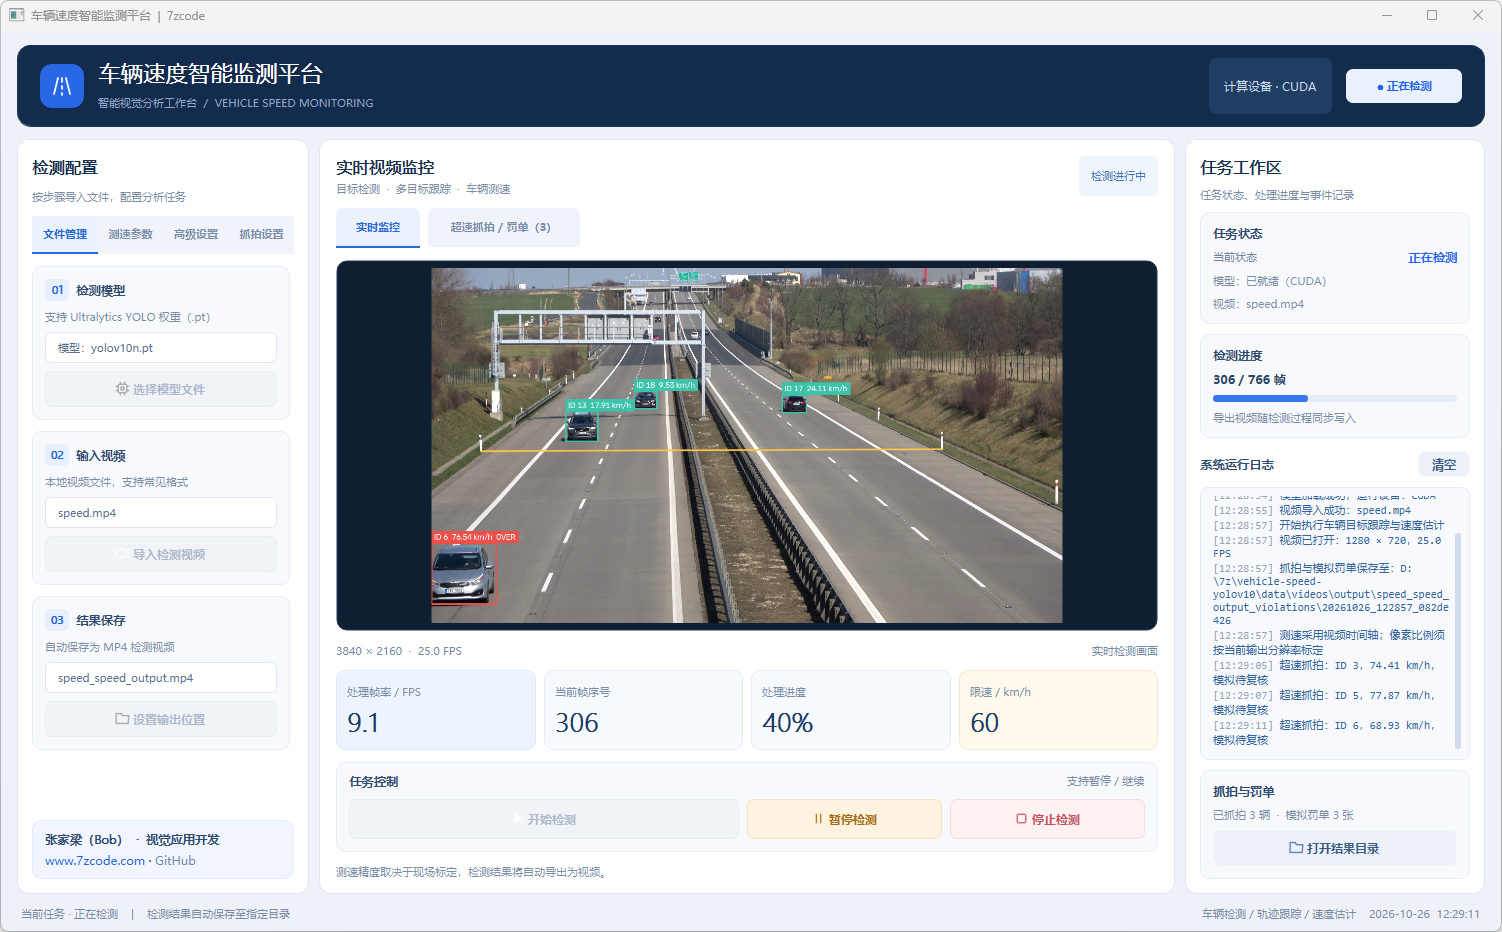
图6 实时监控
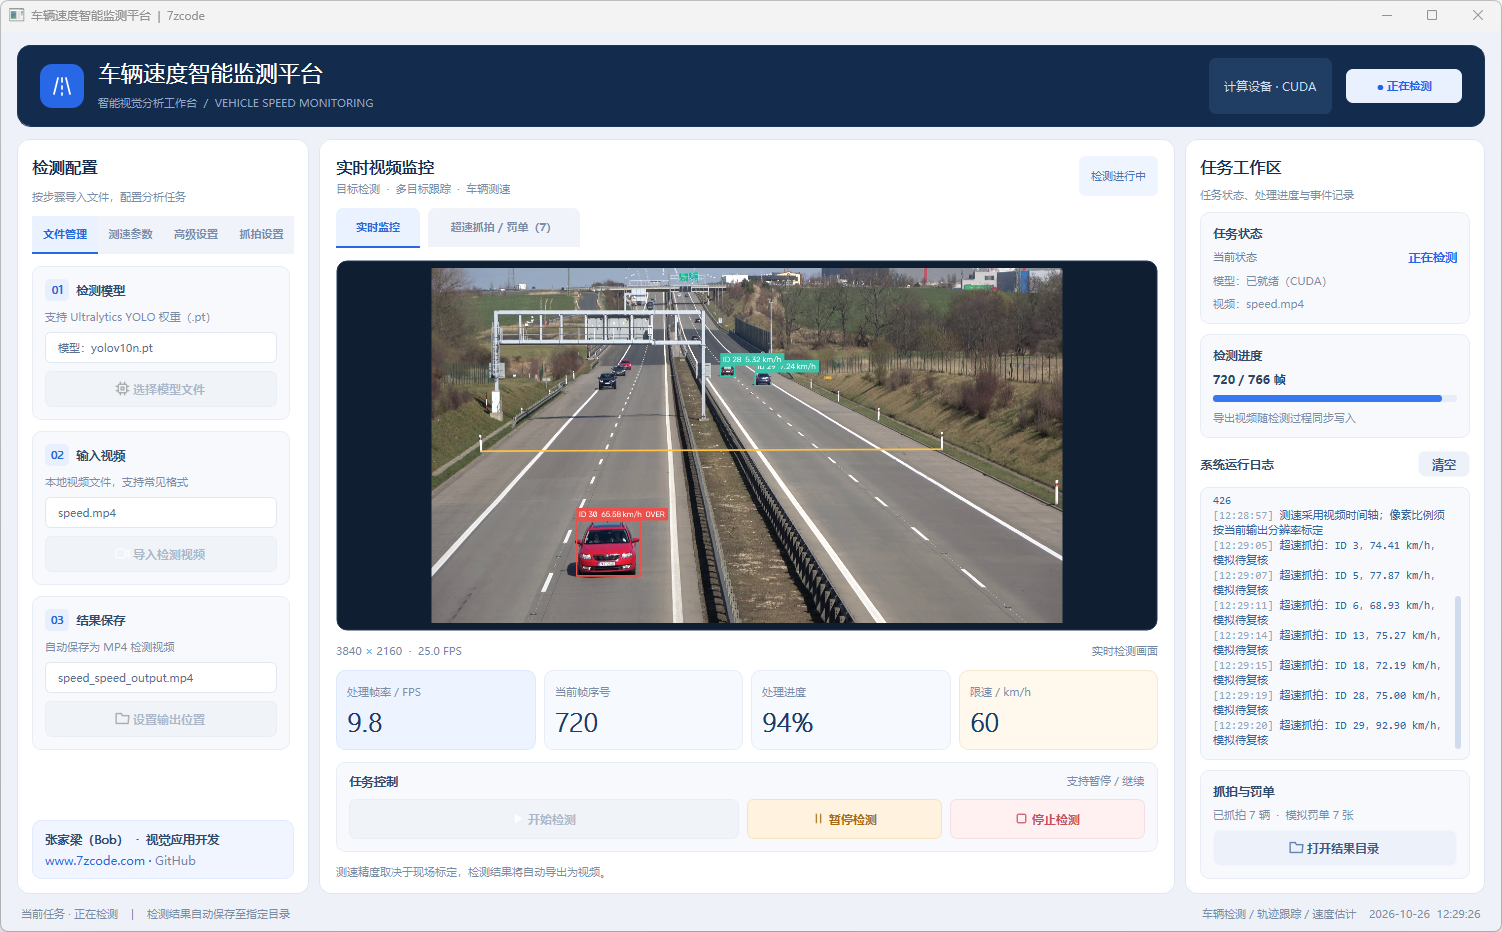
图7 实时监控
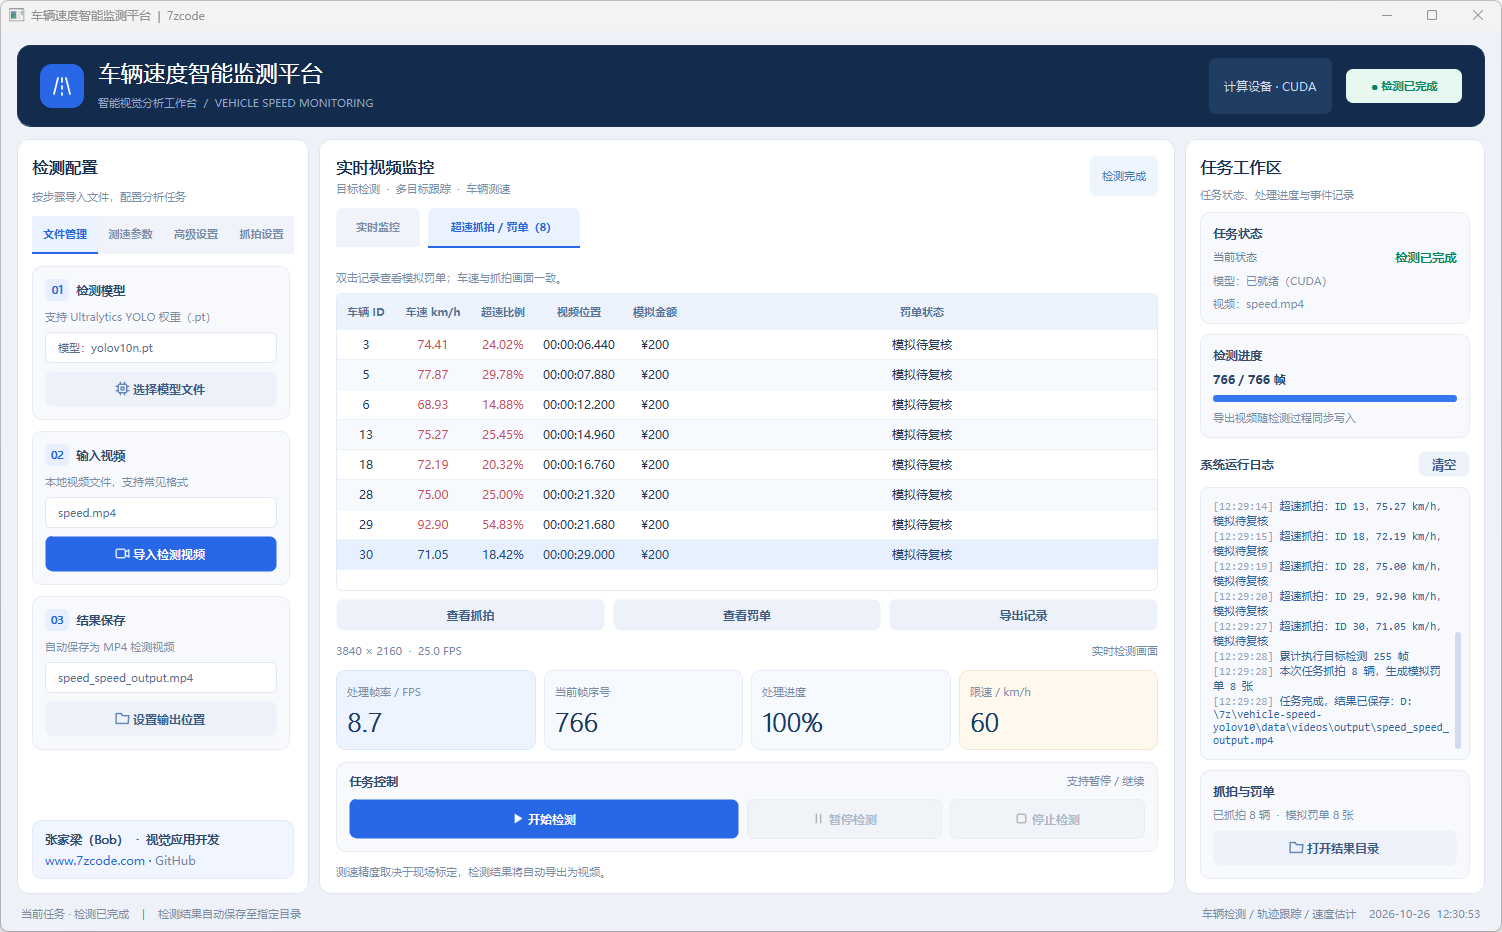
图81 超速抓拍和罚单
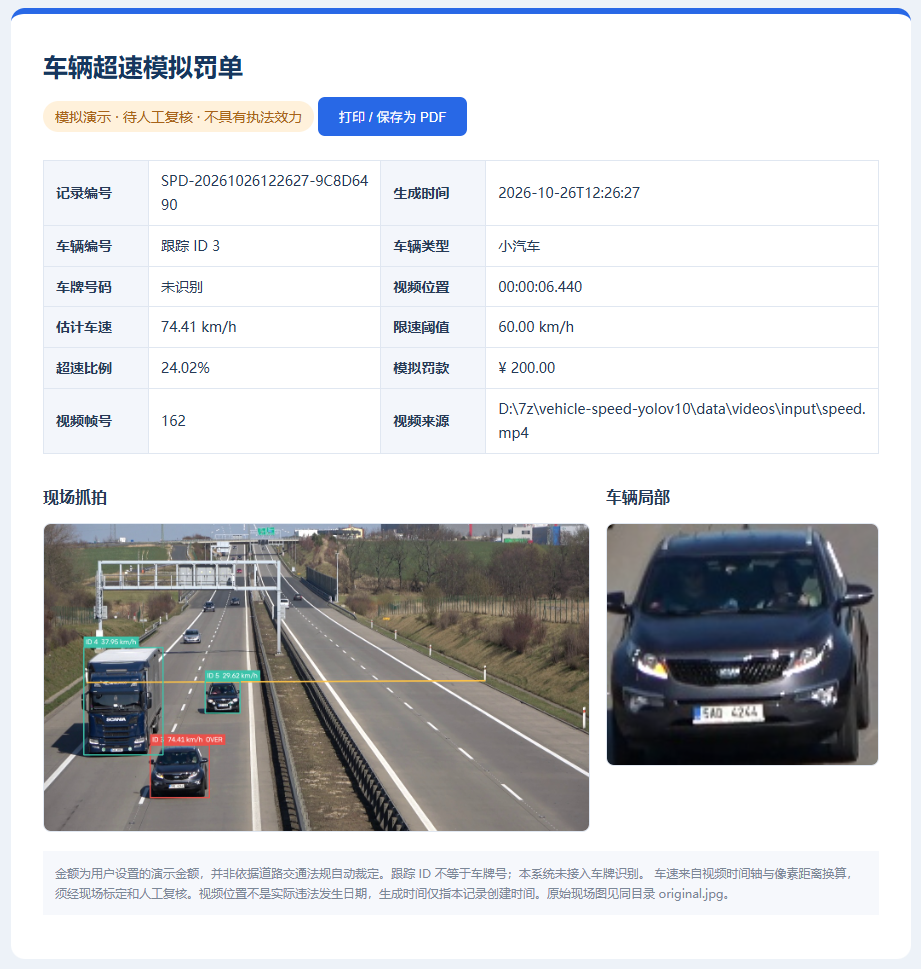
图9 车辆超速模拟罚单
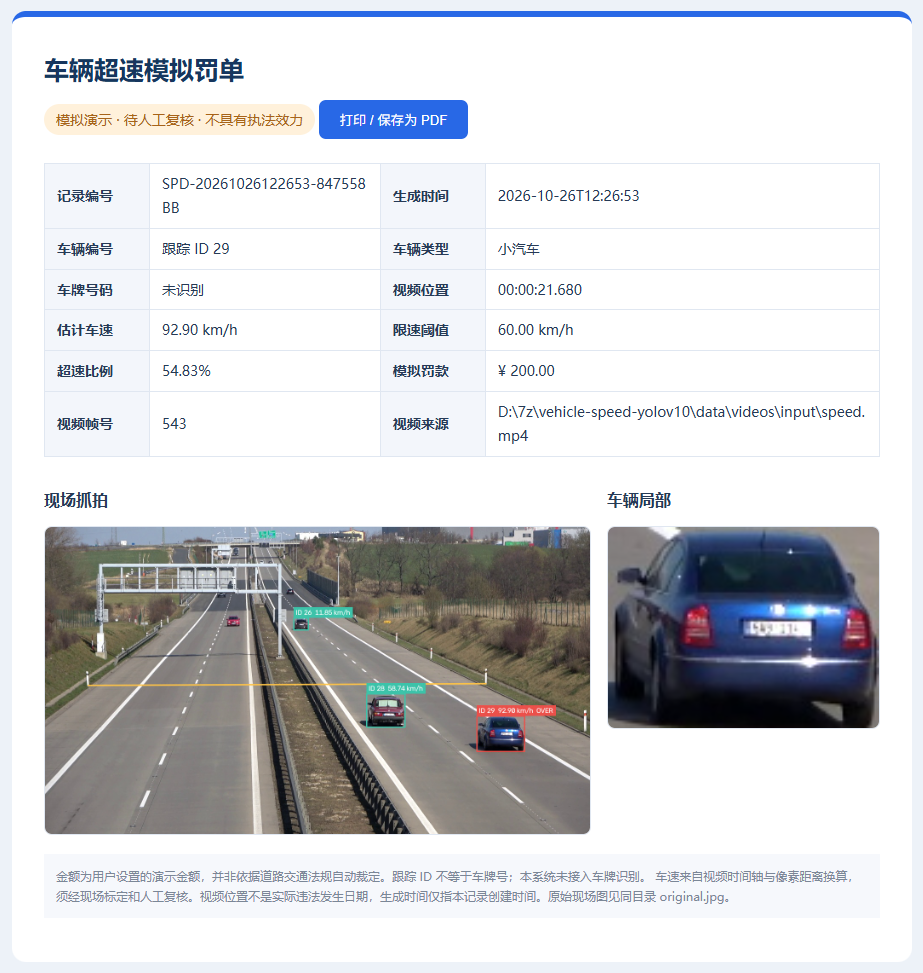
图10 车辆超速模拟罚单
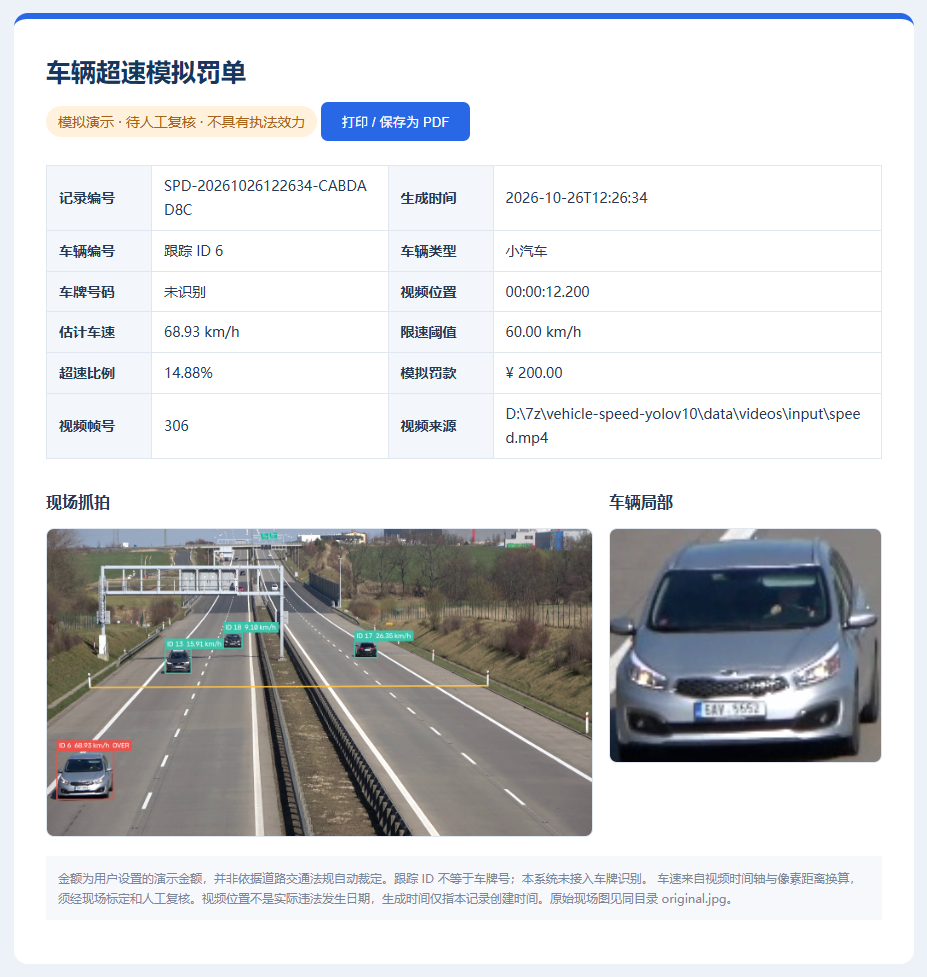
图11 车辆超速模拟罚单
项目资源
配套文档
点击查看:基于YOLOv10的车辆超速检测与罚单管理系统设计 注意:收费提供!
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:AI-68-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)