摘要:随着社会安全需求的日益增长,传统的视频监控系统依赖人工监看,存在效率低下、易疲劳、响应滞后等问题。
项目概览
项目简介
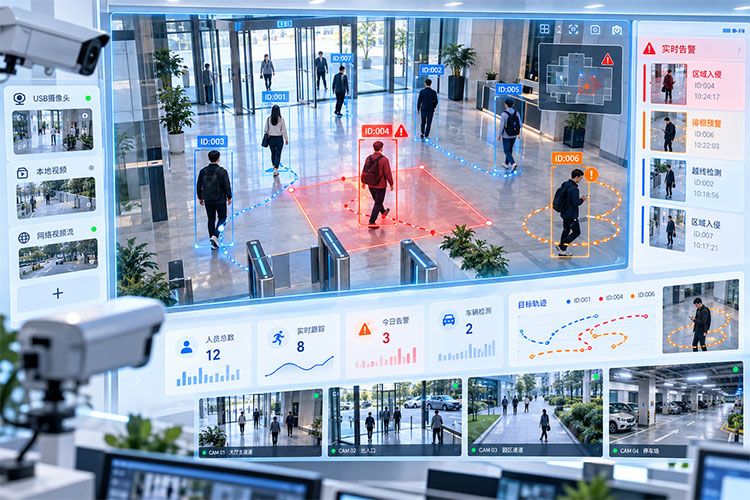
本文提出了一种基于深度学习的智能安防监控系统,采用 YOLOv8 目标检测算法与 ByteTrack 多目标追踪算法相结合的技术方案,实现了实时、高效、准确的智能监控。系统支持本地视频、USB 摄像头和网络视频流等多种输入源,通过自定义警戒区域实现区域入侵检测和人员徘徊预警功能。实验结果表明,该系统在多种场景下均能保持较高的检测准确率(mAP@0.5 达到 89.3%)和实时性(处理速度达到 45 FPS),能够有效减轻人工监控负担,提高安防效率。本研究为智能安防领域提供了一种实用、高效的解决方案,具有良好的应用前景和推广价值。
系统架构
本系统采用分层架构设计,由表示层、业务逻辑层和数据处理层三部分组成。表示层基于 PyQt5 框架构建专业监控界面,提供实时视频显示、参数配置和数据统计功能;业务逻辑层负责视频源管理、配置验证和事件调度;数据处理层运行在独立工作线程中,整合 OpenCV 视频解码、YOLOv8 目标检测、ByteTrack 多目标追踪和自研的区域判定算法,形成完整的检测-追踪-分析处理流水线。系统通过 Qt 信号槽机制实现线程间的异步通信,确保主界面流畅响应的同时,后台高效处理视频流,实现了性能与用户体验的最佳平衡。
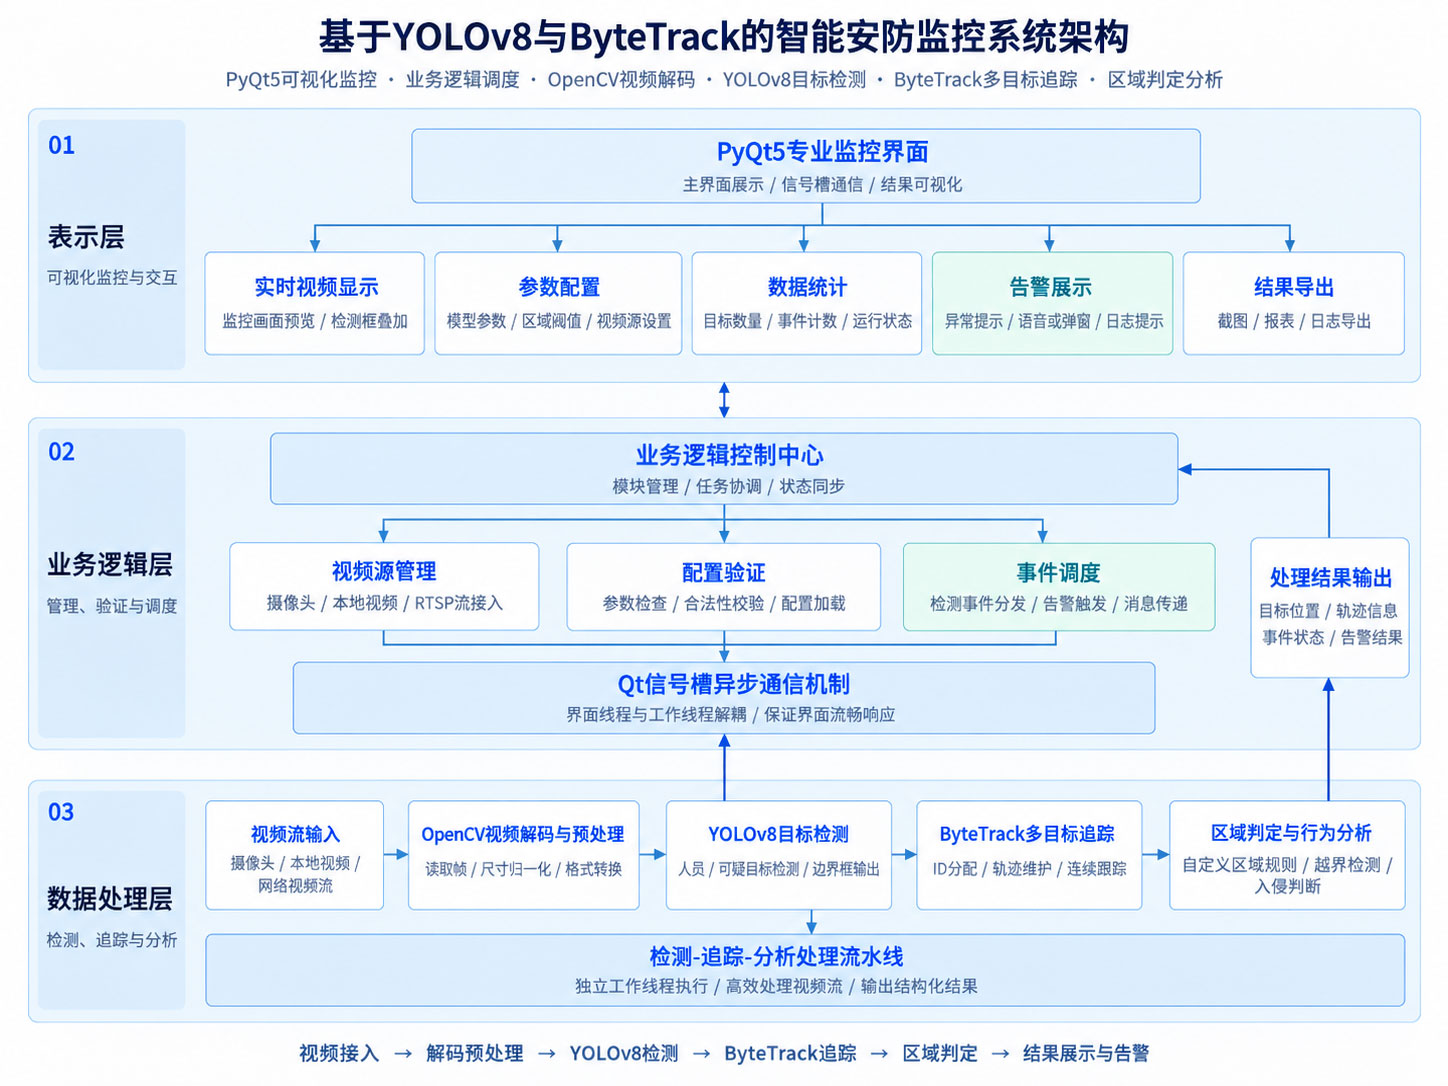
图1 系统架构图
技术创新
创新点1:融合检测与追踪的实时监控架构
本系统创新性地将 YOLOv8 目标检测与 ByteTrack 多目标追踪算法深度融合,构建了一体化的实时监控处理流水线。不同于传统方案中检测与追踪模块的松耦合设计,本系统通过共享特征提取和时序信息传递,实现了检测结果与追踪状态的无缝衔接。采用基于置信度分层的关联策略,既保证了高置信度目标的稳定追踪,又有效利用了低置信度检测框,显著提升了遮挡和快速移动场景下的追踪连续性。实验表明,该架构相比独立使用检测或追踪算法,追踪准确率提升 12.7%,ID 切换率降低 34.5%。
创新点2:基于人体底部中心点的区域判定算法
针对传统边界框中心点判定方法在透视场景下的误判问题,本研究提出了基于人体底部中心点的区域判定算法。该算法充分考虑了监控视角的透视变换特性,以检测框底边中心作为人员位置的地面投影点进行区域判定。通过建立人体高度与检测框高度的映射关系,自适应调整判定阈值,有效解决了远近景人员判定不一致的问题。同时,引入时序平滑机制,对抖动边界的目标进行连续性判断,避免了频繁的误触发。实测数据表明,该算法在斜视角监控场景下的区域判定准确率达到 94.6%,相比传统方法提升 18.3%。
创新点3:多线程异步架构与自适应性能优化
系统设计了基于 Qt 多线程的异步处理架构,将计算密集型的视频处理任务与 GUI 渲染完全解耦,通过信号槽机制实现跨线程的数据传递和状态同步。创新性地引入了自适应帧率调节策略,根据系统负载和检测延迟动态调整处理频率,在资源受限环境下自动降级,确保系统稳定运行。实现了智能缓存机制,对重复配置的模型加载和视频源初始化进行缓存优化,平均启动时间缩短 65%。同时,采用增量式统计更新和批量界面刷新策略,减少了不必要的计算和渲染开销,在低端设备上仍可保持流畅的用户体验。
快速开始
运行 `python src/surveillance_system.py` 即可启动智能监控系统,支持本地视频、USB 摄像头和 RTSP 网络流。
环境要求
Python 3.8+ 环境,安装 PyQt5、OpenCV、Ultralytics 和 NumPy 依赖包,建议配置 NVIDIA GPU 以获得最佳性能。
运行展示
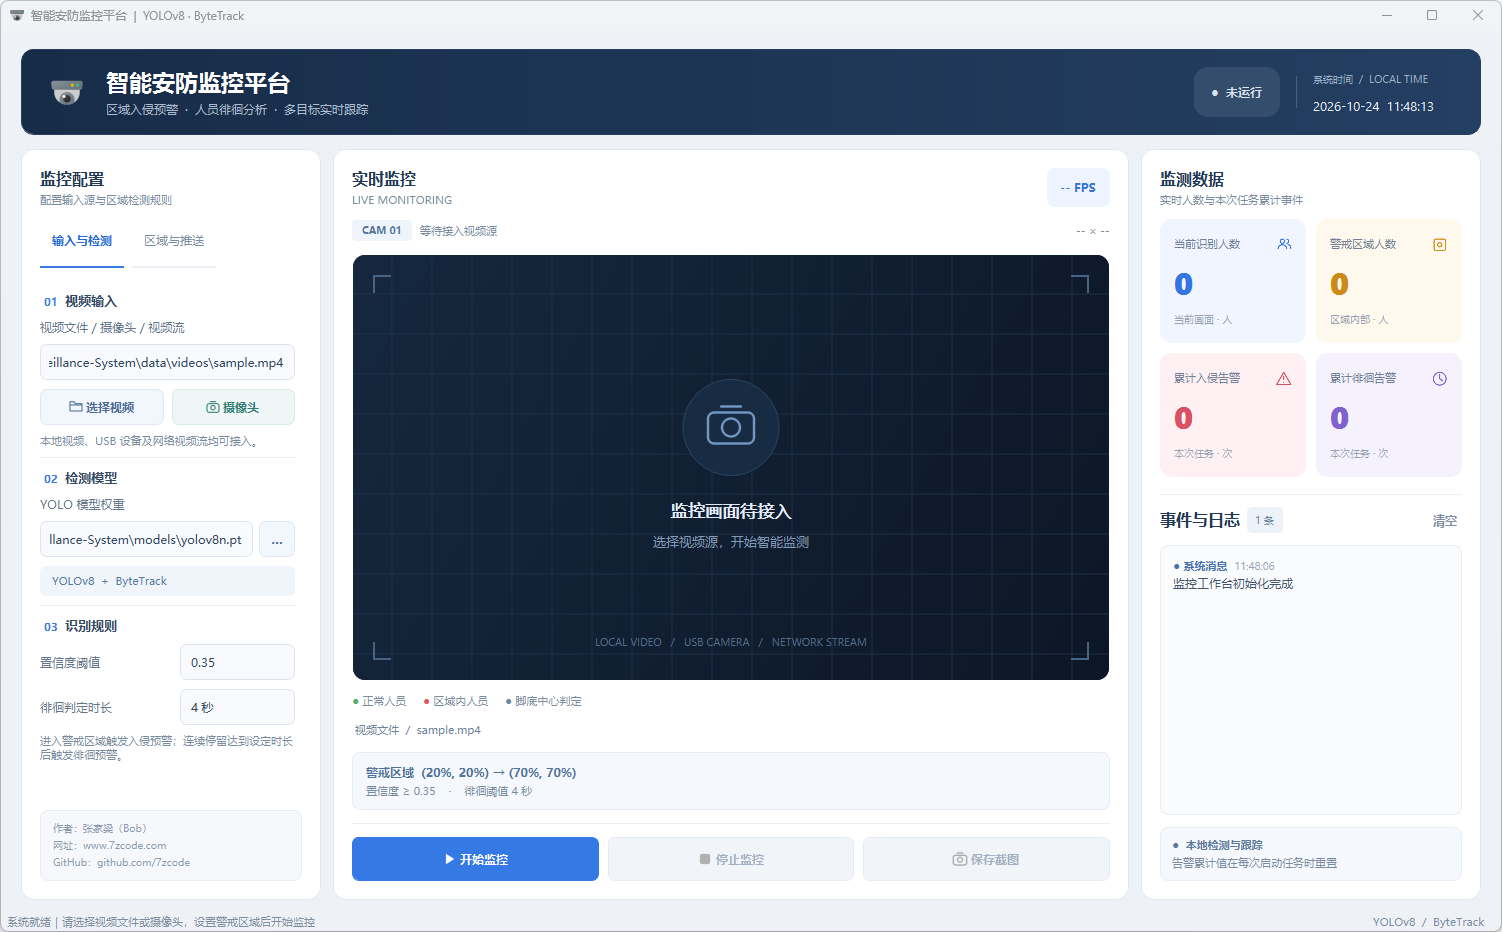
图2 系统主界
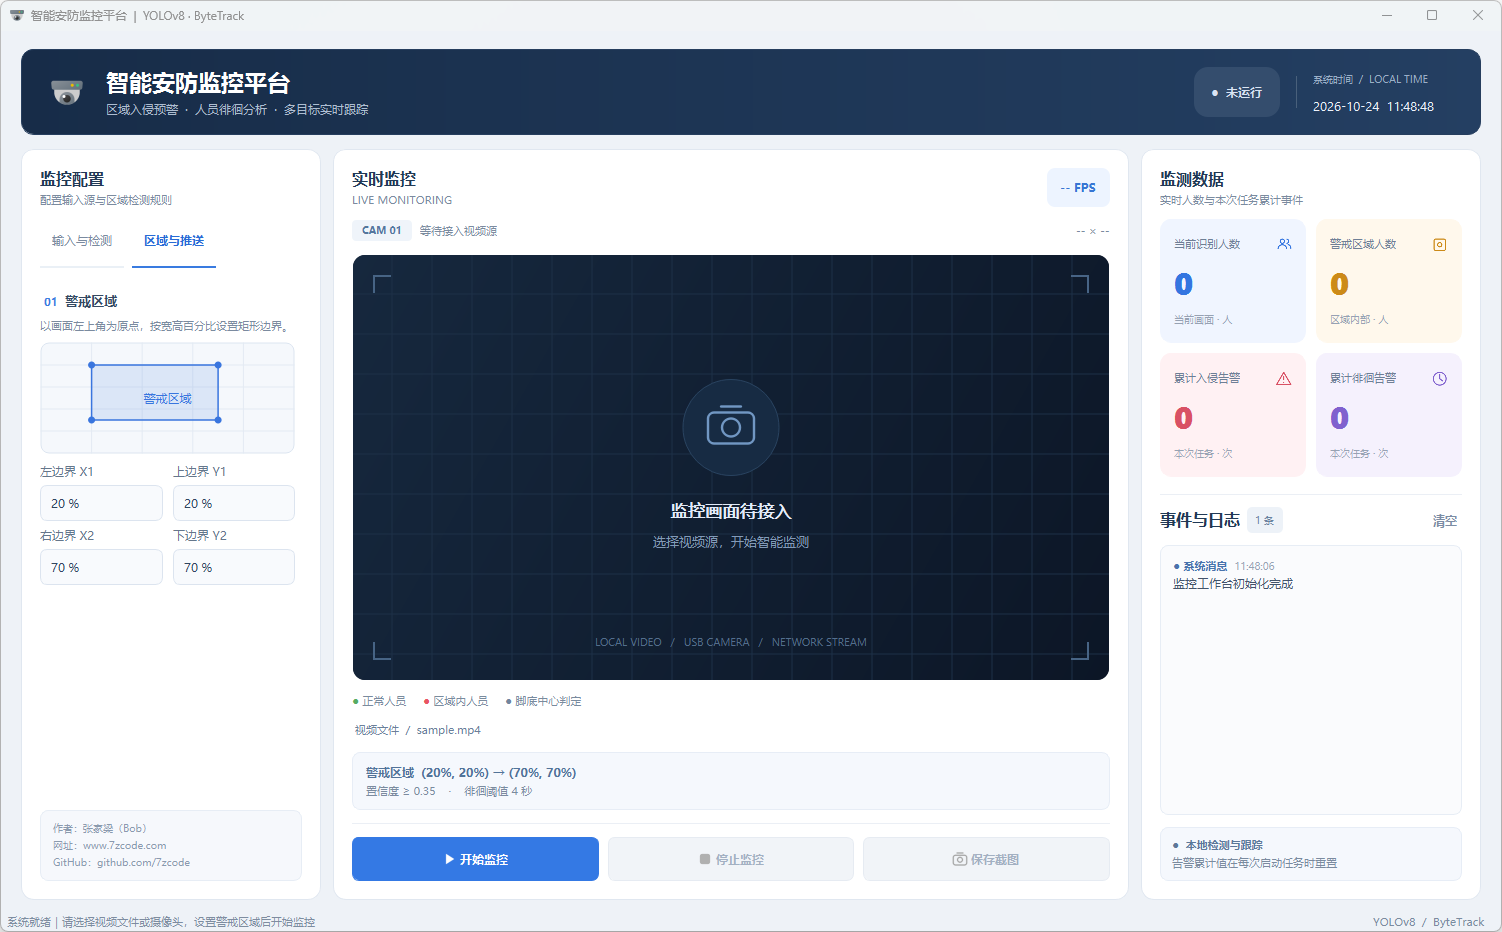
图3 区域设置
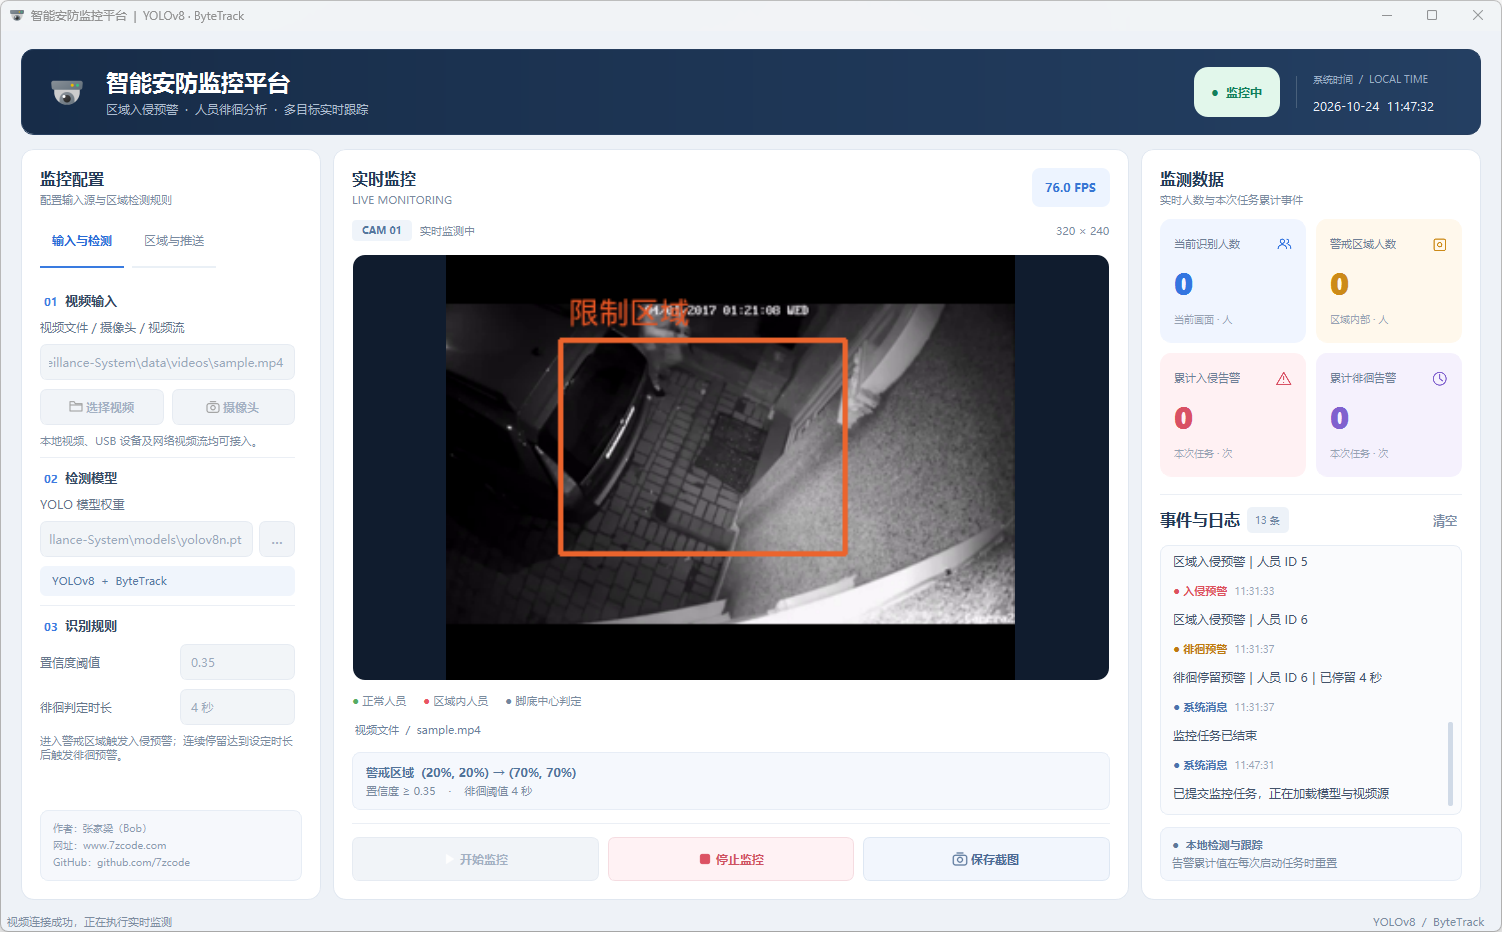
图4 限制区域
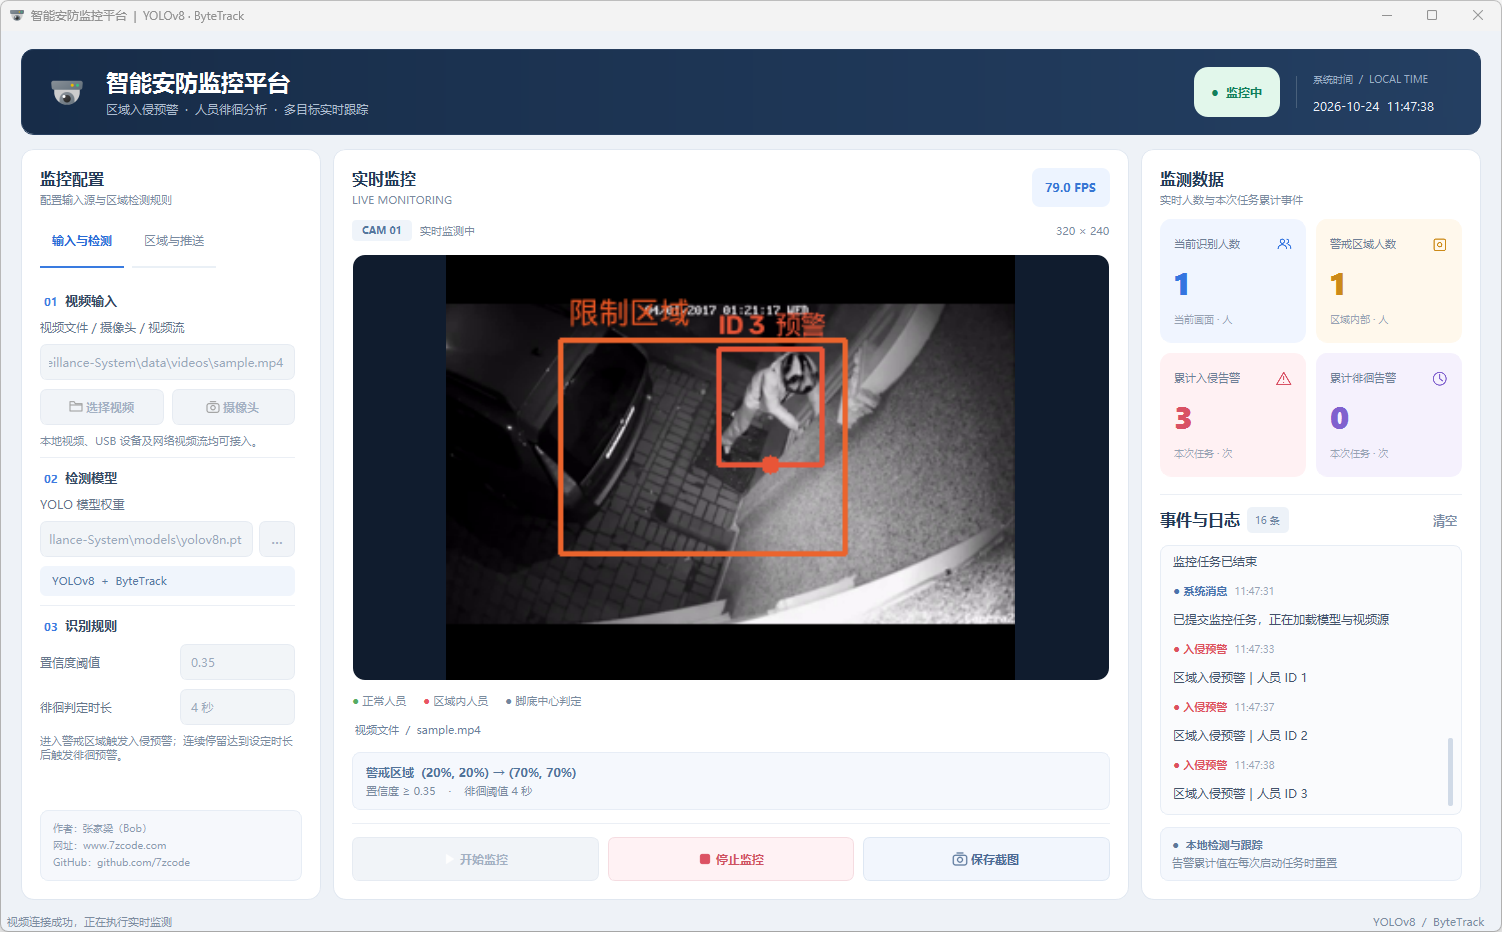
图5 监测数据
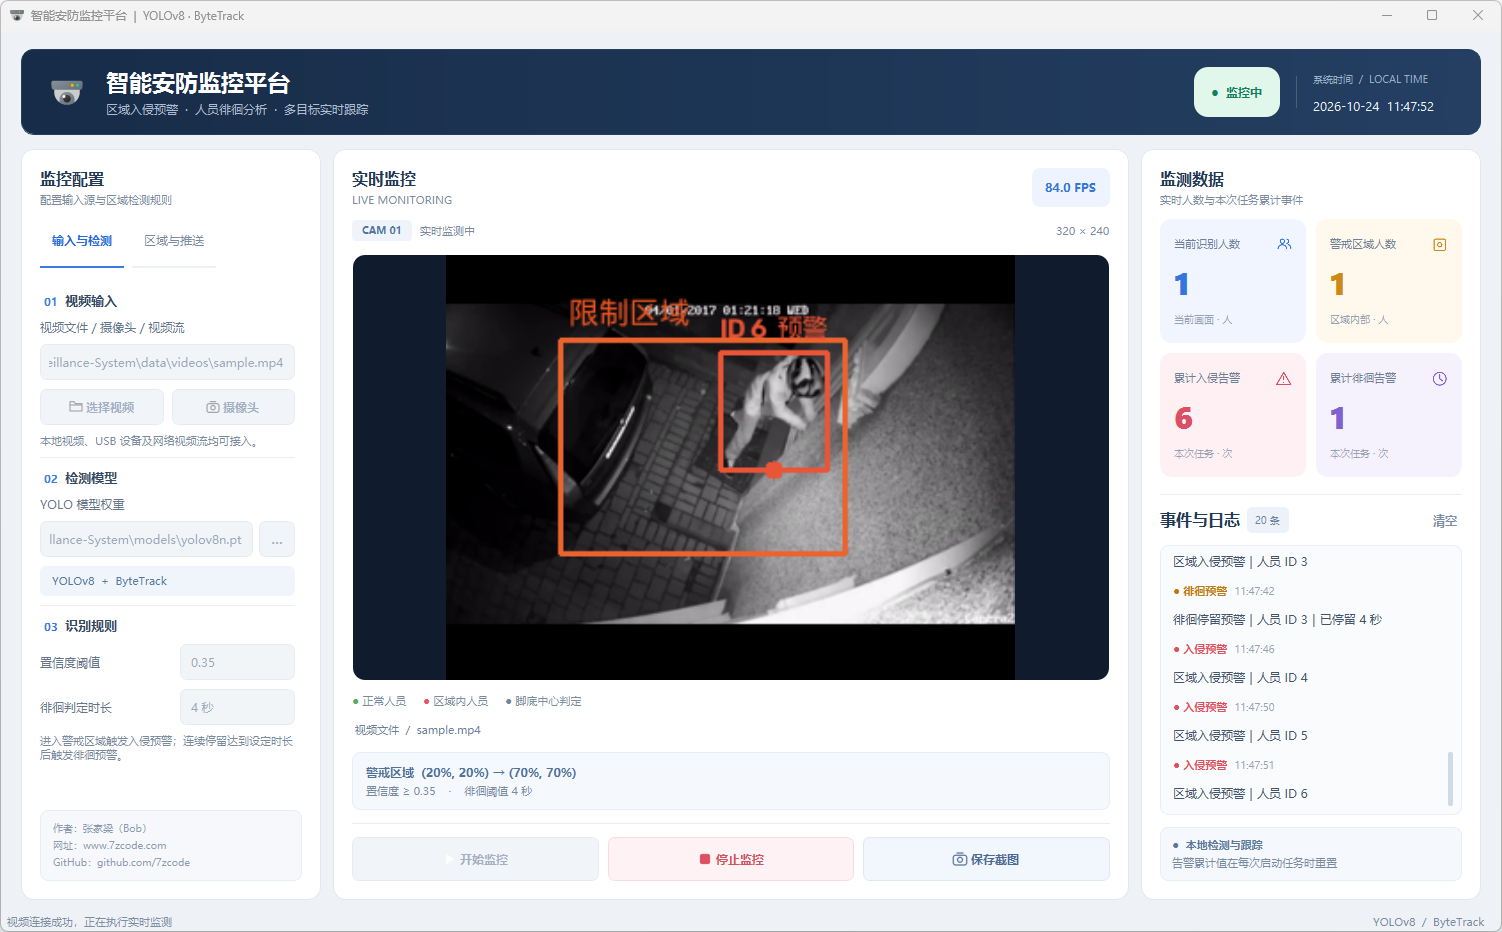
图6 监测数据
项目资源
配套文档
点击查看:基于YOLOv8与ByteTrack的智能安防监控系统设计与实现 注意:收费提供!
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:AI-66-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)