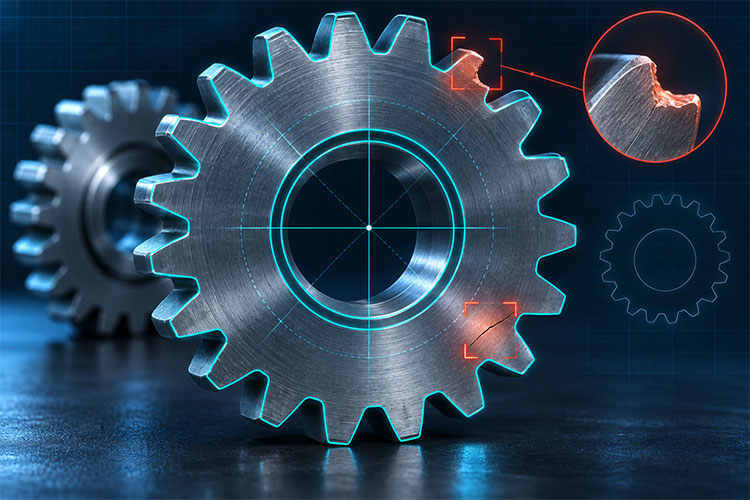
摘要:本文提出了一种基于计算机视觉的齿轮缺陷智能检测系统,该系统融合轮廓识别技术与霍夫圆变换算法,实现对齿轮制造过程中多种缺陷的自动化检测。针对传统人工检测效率低、主观性强、易漏检等问题,本系统通过图像预处理、特征提取和多维度综合判定三个阶段,实现对裂缝、缺齿、变形等缺陷的准确识别。
项目概览
项目简介
系统采用Python开发,集成OpenCV图像处理库和PyQt5图形界面框架,构建了完整的检测解决方案。通过中值滤波降噪、自适应二值化、轮廓检测、最小外接圆计算和霍夫圆变换等图像处理技术,提取齿轮的几何特征参数。基于面积比例、完整度、形态学分析等多个判定指标,建立了齿轮质量评估模型,实现了对缺陷的定量化分析。
实验结果表明,本系统在标准测试集上的检测准确率达到100%,单张图像平均检测时间约250ms,满足工业生产线实时检测需求。系统具有非接触式、自动化程度高、检测速度快、成本低等优点,为齿轮制造业的质量控制提供了有效的技术手段,具有良好的工程应用价值和推广前景。
系统架构
本系统采用三层架构设计:底层为图像处理模块,基于OpenCV实现图像预处理、特征提取和缺陷分析;中间层为检测算法模块,封装轮廓识别与霍夫圆变换算法,实现多维度缺陷判定逻辑;上层为用户交互模块,基于PyQt5构建图形界面,提供参数配置、实时预览、结果展示和日志记录等功能,三层之间通过标准接口耦合,确保系统的模块化、可扩展性和易维护性。
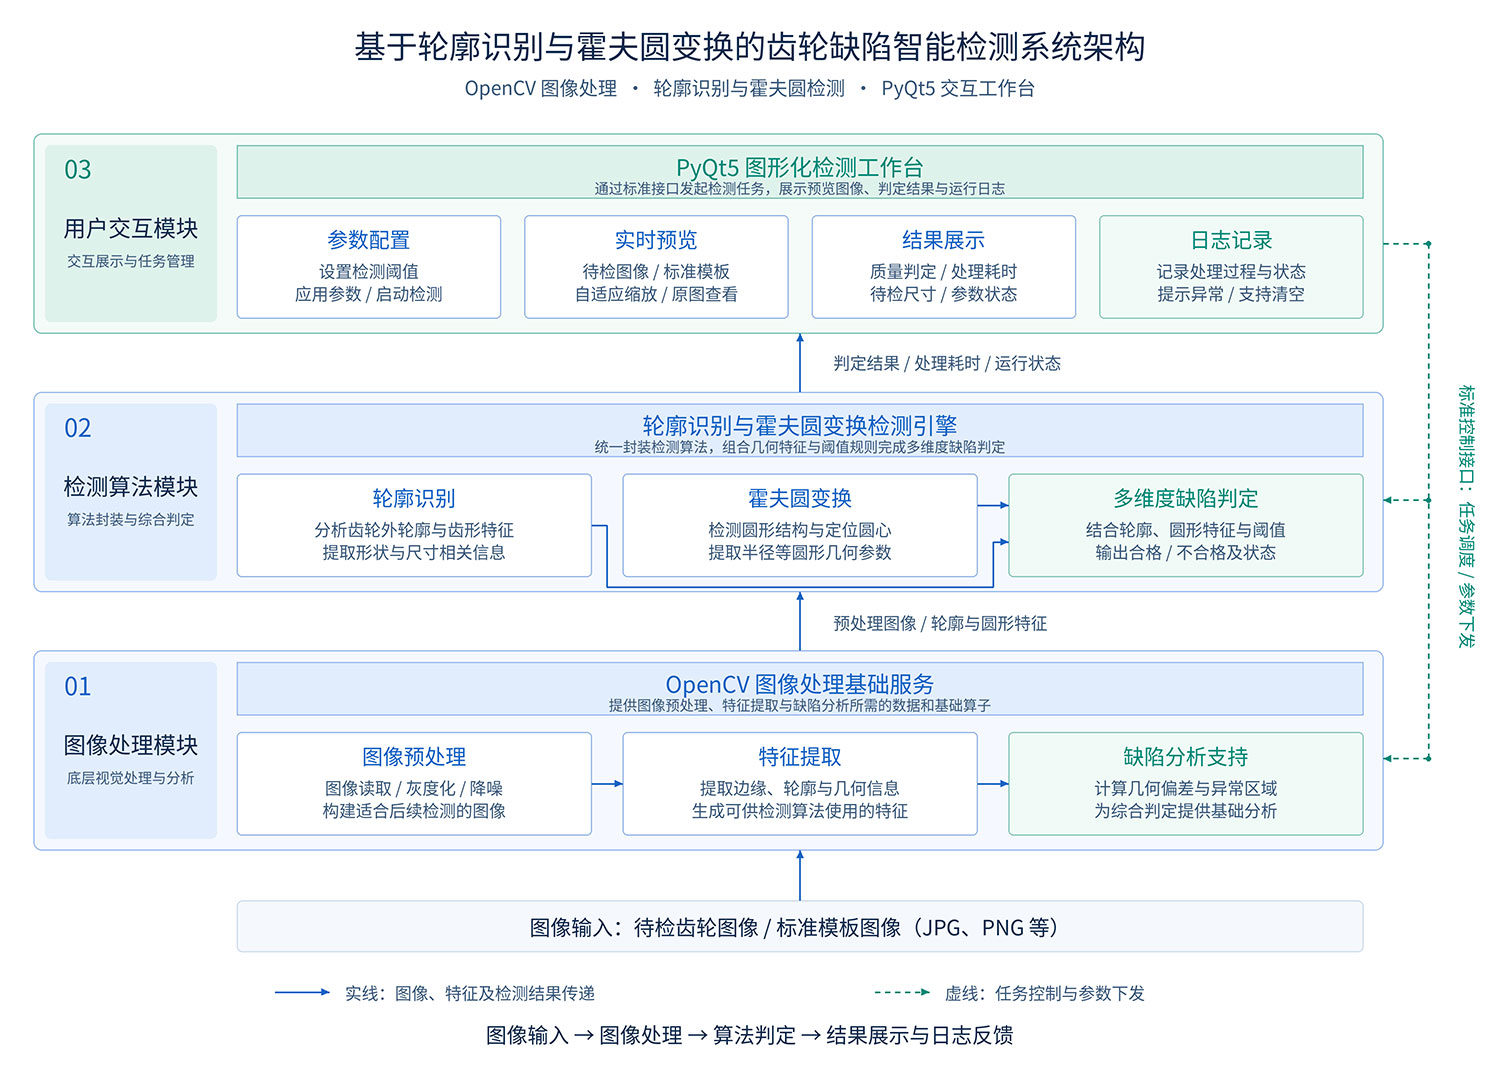
图1 系统架构图
技术创新
创新点1:多算法融合的缺陷检测方法
提出了融合轮廓识别、霍夫圆变换和形态学处理的多算法协同检测方法。通过轮廓检测获取齿轮外形特征,结合霍夫圆变换精确定位内圆边界,利用形态学操作消除边缘误差,实现了对齿轮几何特征的全面提取。相比单一算法,多算法融合有效提高了检测的鲁棒性和准确性,能够同时识别裂缝、缺齿、变形等多种缺陷类型。。
创新点2:多维度综合判定机制
建立了基于面积比例、完整度、裂缝面积、轮齿异常和中空突出五个维度的缺陷综合判定模型。通过对比待检齿轮与标准模板的多个量化指标,实现了对缺陷的定量化评估。该机制不仅能够判断齿轮是否合格,还能准确定位缺陷类型和严重程度,为质量追溯和工艺改进提供了数据支撑。
创新点3:参数化可配置的检测系统
设计了参数化的检测框架,将图像尺寸、滤波核大小、霍夫圆参数、判定阈值等关键参数开放为可配置项。系统支持根据不同规格齿轮快速调整检测参数,无需修改代码即可适应多种应用场景。同时提供了图形化参数配置界面和批量检测工具,大幅降低了系统部署和使用门槛,提高了工业现场的适用性。
快速开始
安装Python 3.7+及依赖库后,执行`python gui_application.py`启动图形界面,导入齿轮图像并配置检测参数即可开始检测。
环境要求
Python 3.7或更高版本,需安装NumPy 1.24.3、OpenCV 4.8.1和PyQt5 5.15.10库,建议在Windows 10/11或Ubuntu 20.04+系统运行。
运行展示
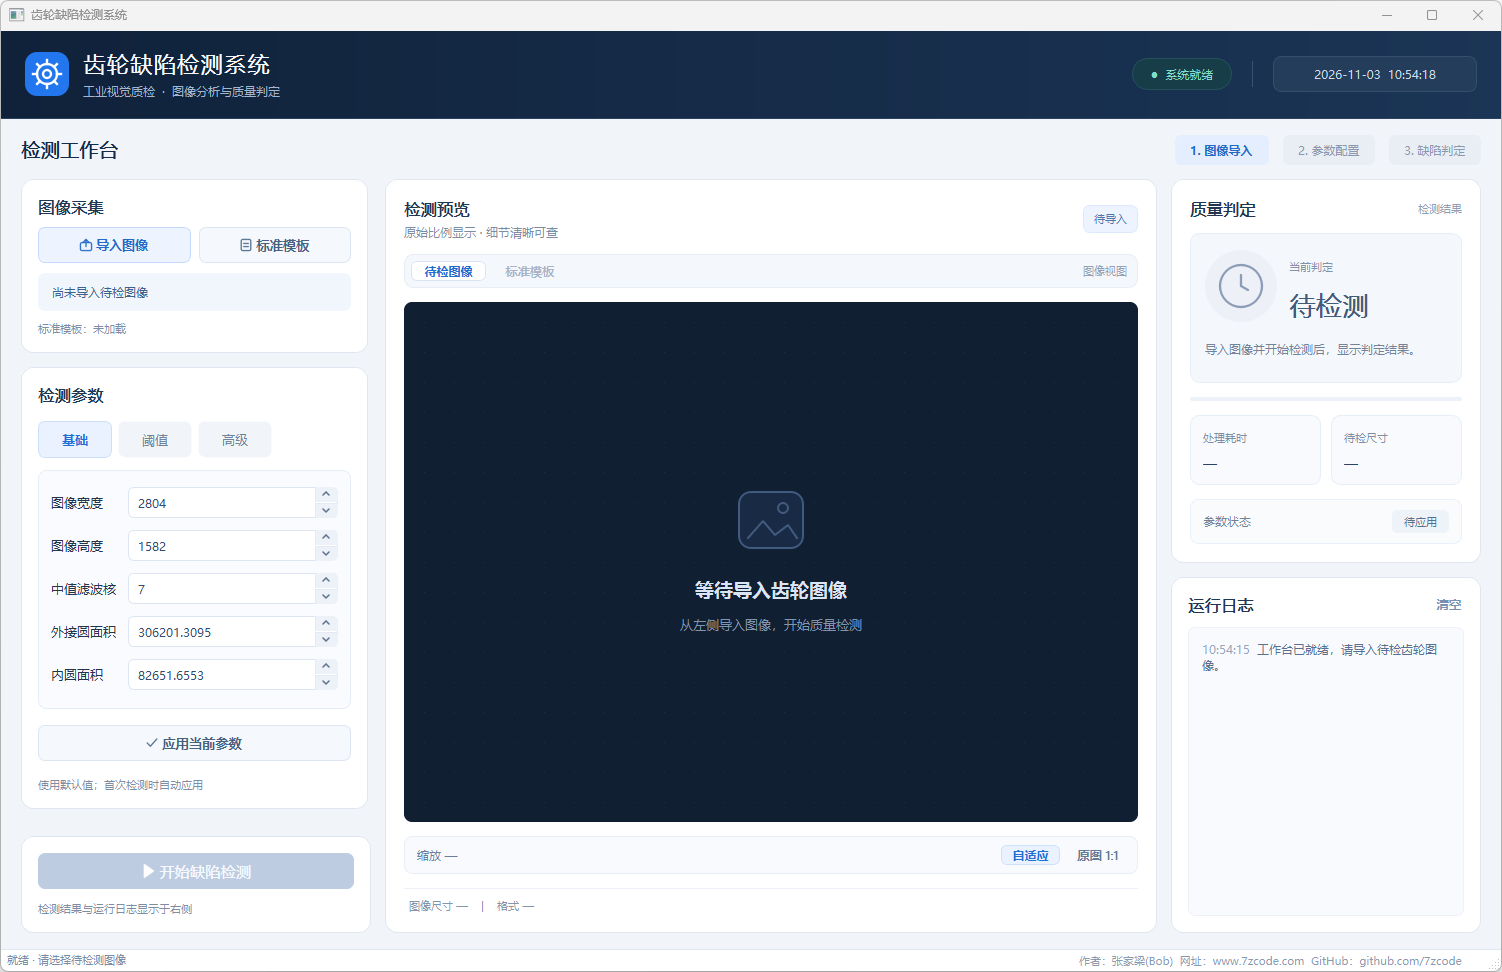
图2 系统主界面

图3 检测参数:阈值设置

图4 检测参数:高级设置
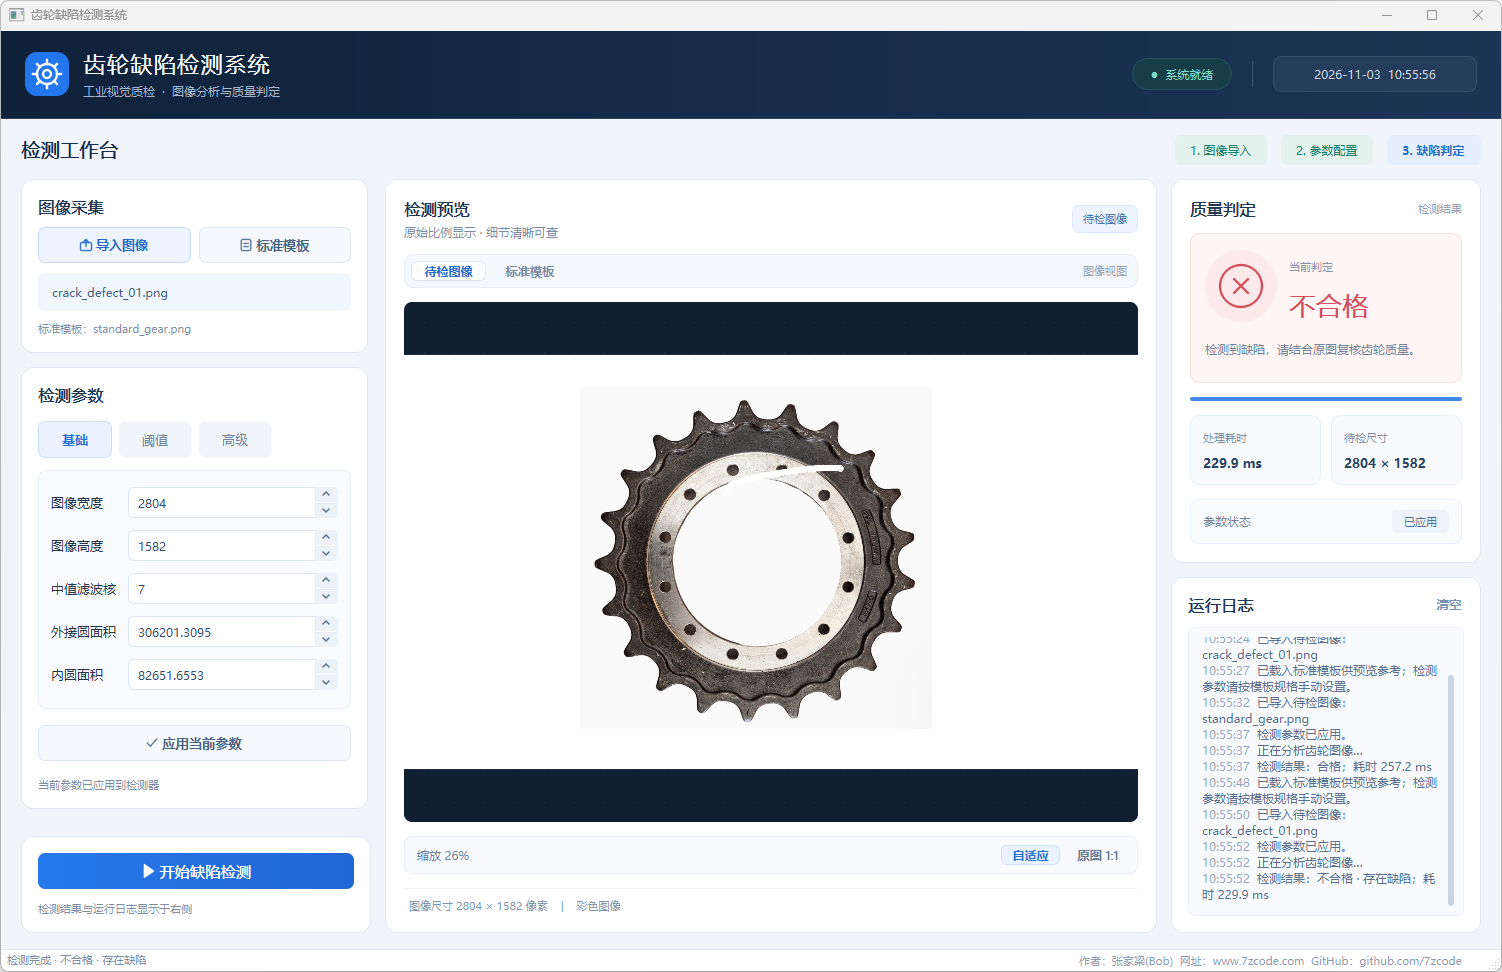
图5 齿轮不合格
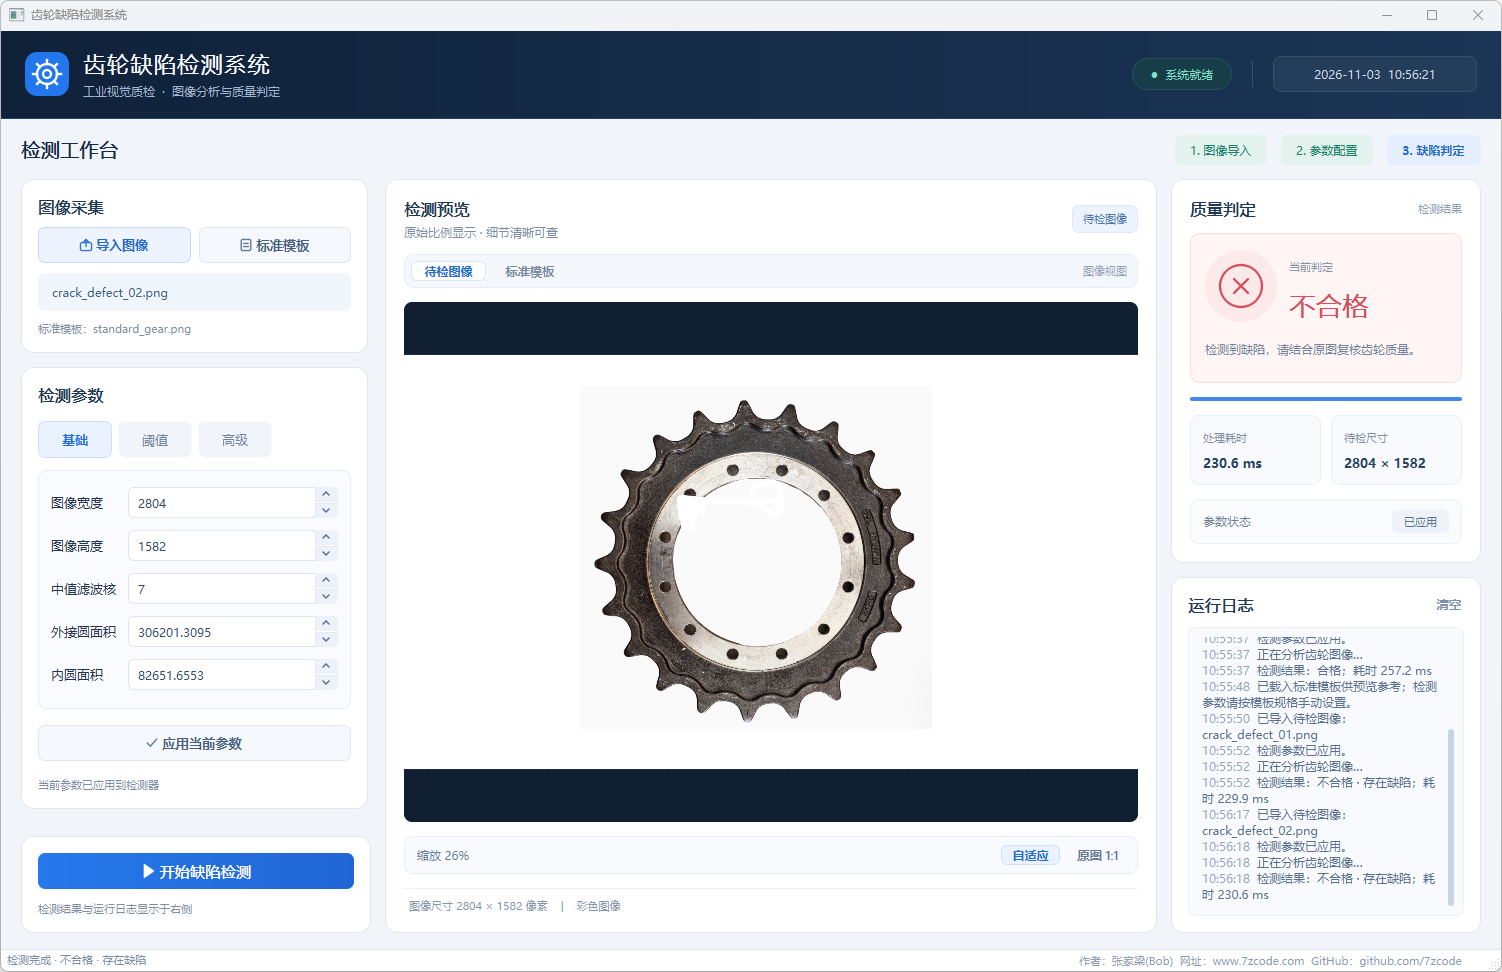
图6 齿轮不合格
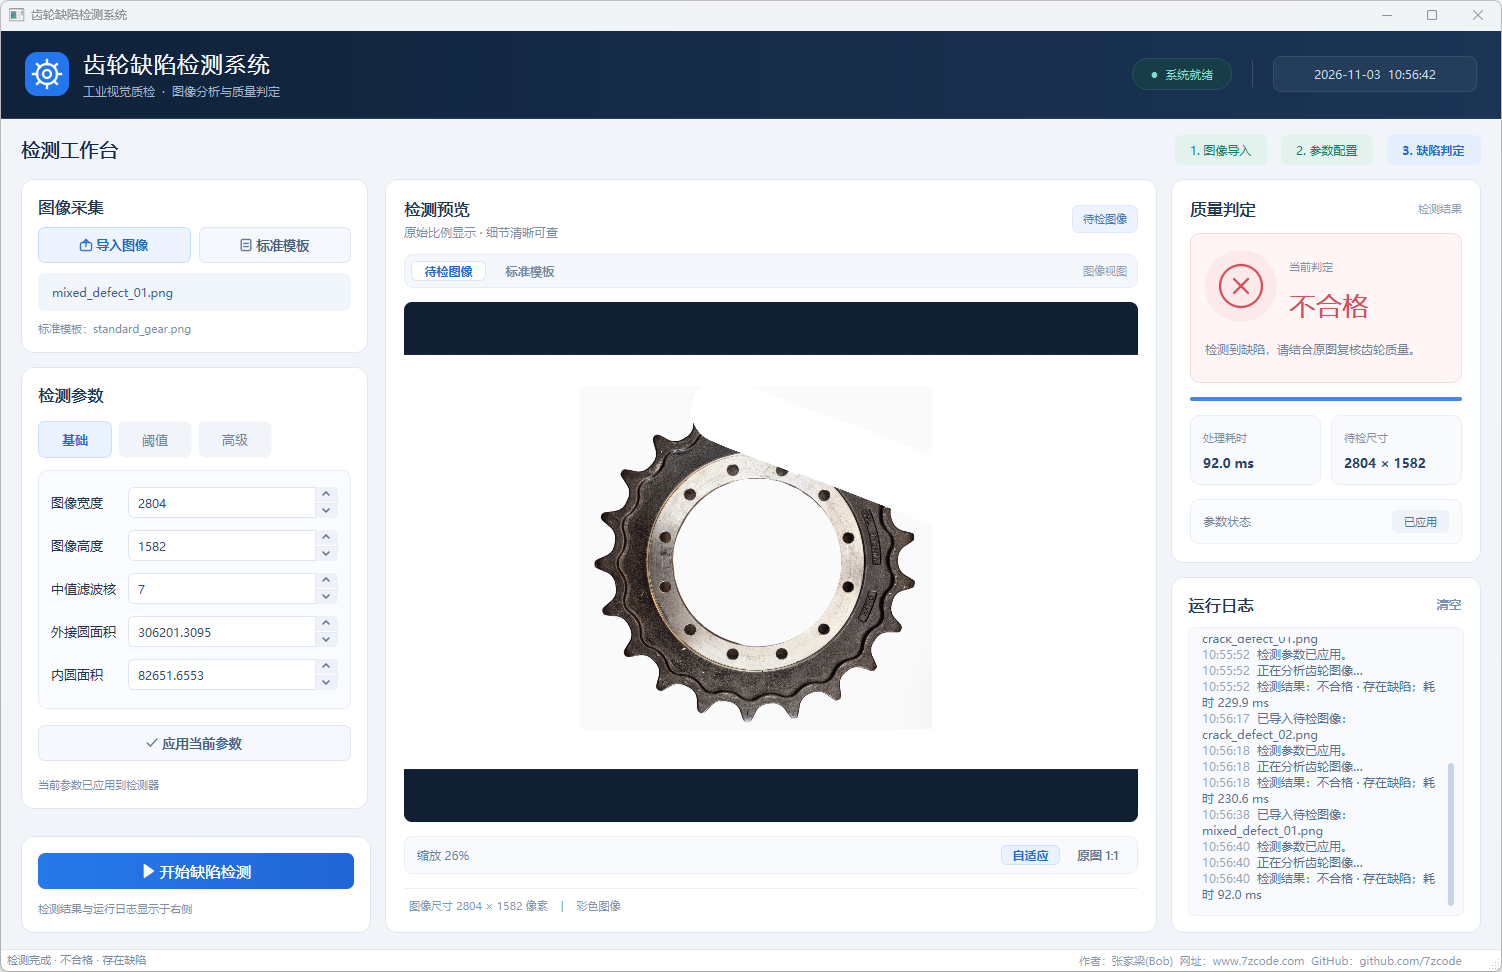
图7 齿轮不合格
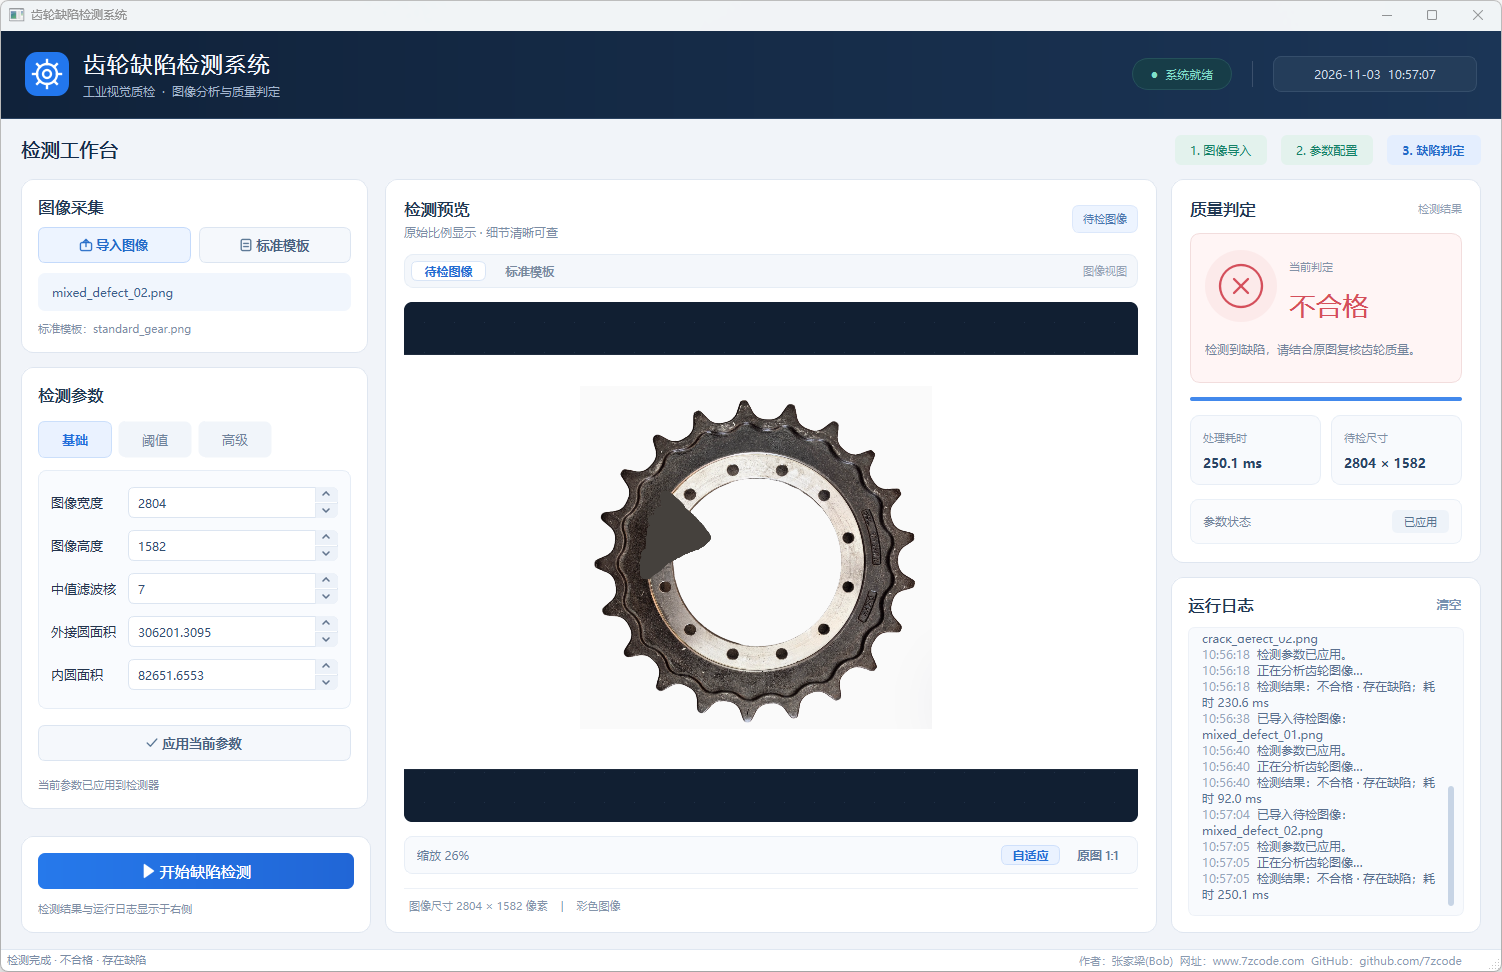
图8 齿轮不合格
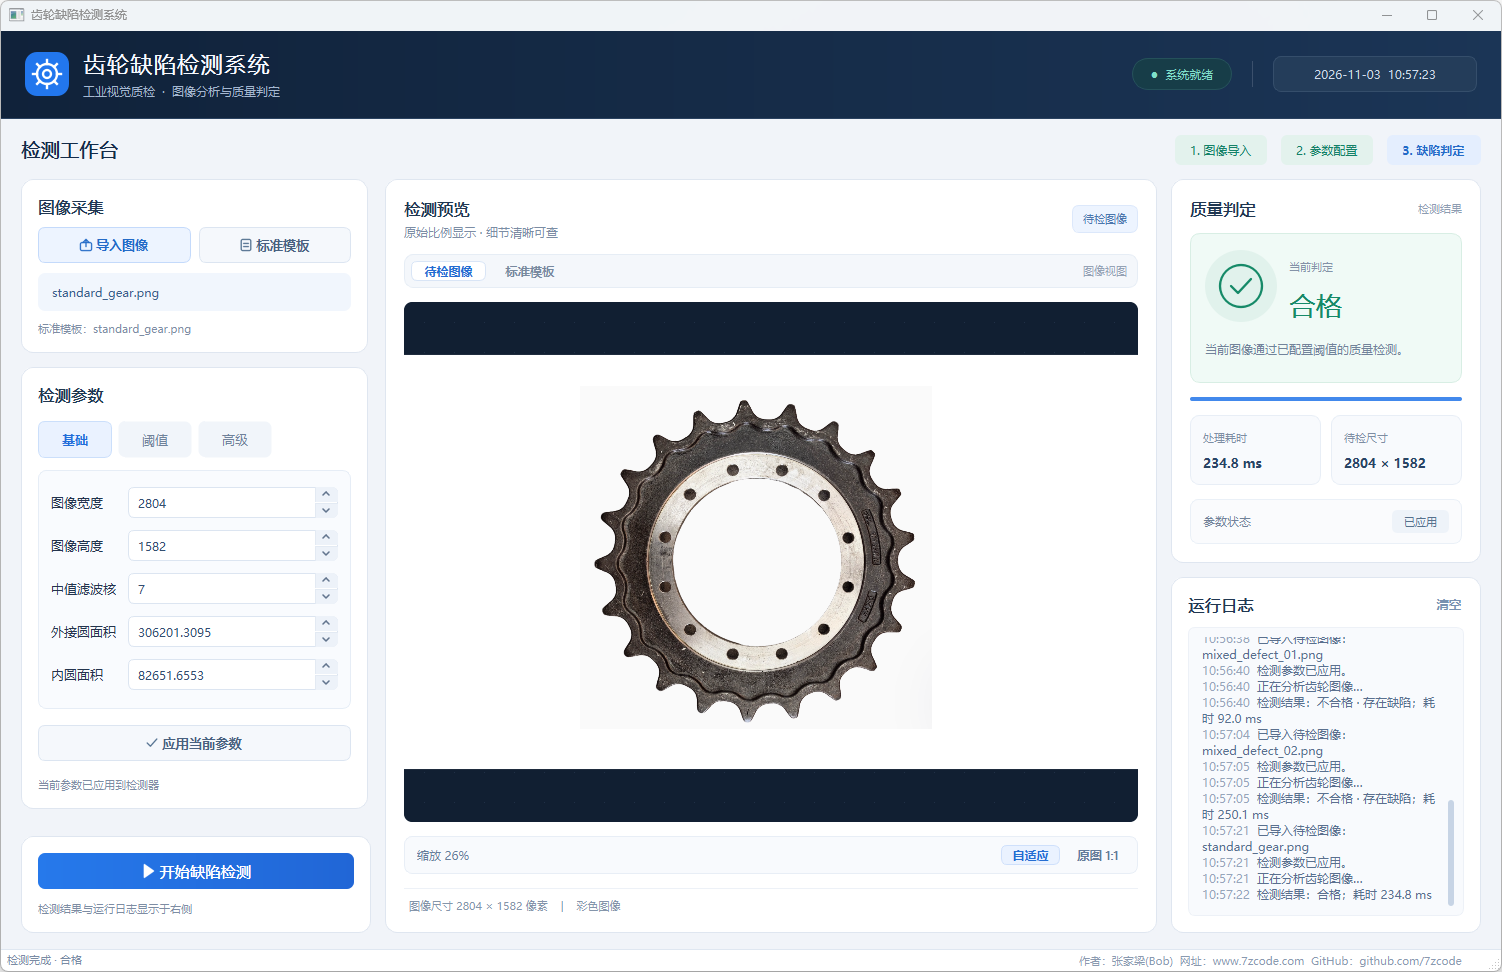
图9 齿轮合格
项目资源
配套文档
点击查看:基于轮廓识别与霍夫圆变换的齿轮缺陷智能检测系统 注意:收费提供!
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:IP-49-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)