摘要:在智能监控系统中,摄像头作为感知层的核心设备,其输出的可靠性直接影响下游分析任务(目标检测、跟踪、识别)的准确性。然而,摄像头移位、失焦、遮挡等篡改行为会在无声中破坏这一前提假设,导致整个监控系统失效。现有方法多依赖深度学习模型,需要大量标注数据和GPU算力支持。本研究旨在设计一种无需训练数据、基于经典计算机视觉技术的轻量级实时检测方法。
项目概览
项目简介
提出了一种双信号独立触发机制的篡改检测框架。系统采用单帧基线策略,捕获一次参考帧后,所有后续帧均与该基线进行比较,避免篡改状态被归一化为”正常”。检测算法融合两个独立信号:(1)结构相关性信号——基于网格化块级模板匹配(TM_CCOEFF_NORMED),捕捉画面重构、平移、物理位移等空间变化;(2)色调相似性信号——基于HSV直方图余弦相似度,捕捉黑屏、白屏、光照剧变等颜色/亮度异常。在检测到可疑帧后,系统通过拉普拉斯焦点测量、灰度标准差和亮度阈值进一步细分为五类篡改:摄像头移动、失焦、遮挡、黑屏、白屏。为抑制瞬时噪声和运动模糊引起的误报,引入连续N帧确认机制。此外,系统通过B/G通道差异检测昼夜(红外)模式切换,触发合法的基线重置而非篡改报警。
本研究提出的基于经典计算机视觉的摄像头篡改检测方法,无需训练数据和GPU硬件,具有轻量、实时、易部署的优势。双信号独立触发机制有效应对低色彩多样性场景,连续帧确认策略显著降低误报率。系统适用于智能监控、工业质检、安防等领域,可作为视频分析管道的上游模块,为下游任务提供可靠性保障。未来工作将探索自适应阈值调整、多摄像头协同检测以及与深度学习方法的混合架构。
系统架构
本系统采用”单基线-双信号-多级分类”的三层检测架构:首先在启动时捕获单帧参考图像作为永久基线,避免篡改状态的渐进归一化;随后每帧并行计算两个独立信号——基于OpenCV模板匹配的网格化结构相关性(捕捉空间重构)和基于HSV直方图余弦相似度的色调一致性(捕捉亮度/颜色异常),两者采用OR逻辑触发可疑帧判定;最后通过拉普拉斯方差(失焦检测)、灰度标准差(遮挡检测)和亮度阈值(黑白屏检测)将可疑帧细分为五类篡改事件,并引入连续N帧确认机制抑制瞬时噪声,同时通过B/G通道差异自动识别昼夜模式切换并触发合法基线重置,整个流程无需训练数据或GPU加速,在CPU上实现毫秒级实时响应。
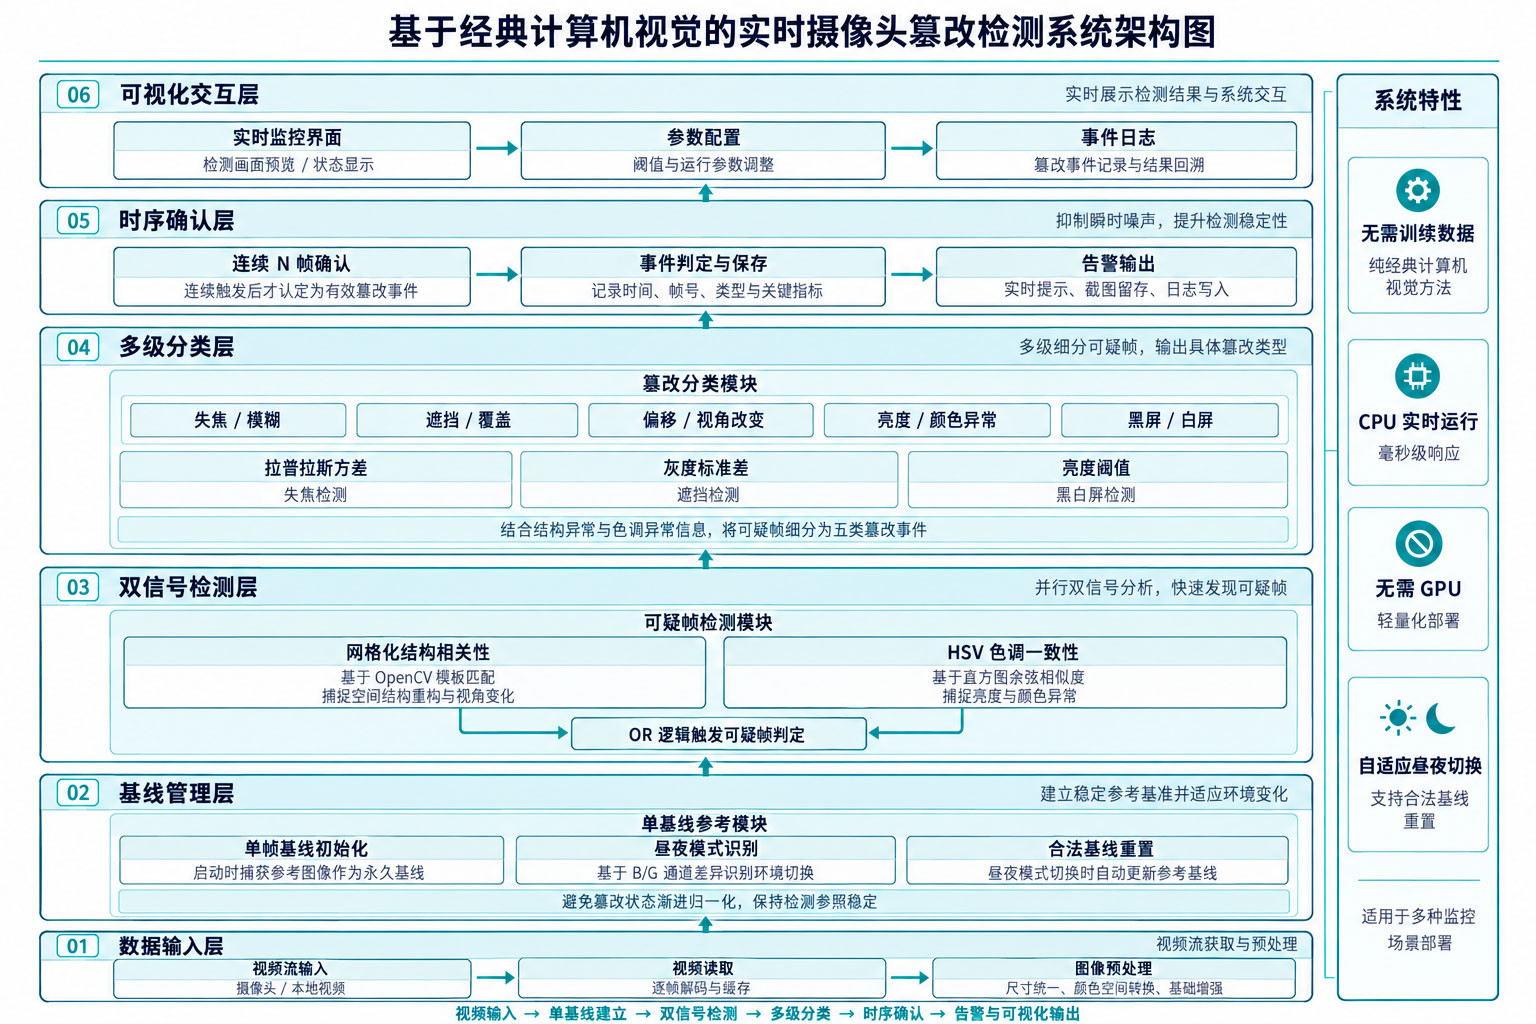
图1 系统架构图
技术创新
创新点1:永久基线策略与双信号OR触发机制
传统方法采用滑动窗口或周期性基线更新,易将持续篡改归一化为”新常态”。本系统提出永久单基线策略,启动时捕获唯一参考帧后不再更新(除合法昼夜切换),确保任何偏离都可追溯到初始状态。同时,针对低色彩多样性场景(如灰度工业环境),单一颜色直方图信号在空间重构时可能失效(颜色分布不变但空间布局改变),因此设计双信号独立触发机制:结构相关性信号(网格模板匹配)和色调相似性信号(HSV直方图)采用OR逻辑,任一信号异常即触发可疑判定,互补覆盖空间变化和亮度/颜色异常两大类篡改行为。
创新点2:连续帧确认机制与多级篡改细分
单帧检测易受瞬时干扰(运动模糊、行人遮挡、反光)影响产生误报。本系统引入可配置的连续N帧确认窗口(movement/defocus/occlusion: N=2-5帧;black/white frame: N=10帧),仅当连续多帧持续触发相同异常类型时才确认为真实篡改事件,有效过滤瞬态噪声。此外,在触发可疑帧后,系统不止步于”异常”判定,而是通过三级特征进一步细分:(1)拉普拉斯算子方差比(当前帧/基线帧)低于阈值→失焦;(2)灰度标准差低于阈值→遮挡/覆盖;(3)亮度均值结合直方图偏离→黑屏/白屏;(4)其余情况→摄像头移动。五类篡改事件的细粒度分类为后续响应策略(如失焦需重新对焦、移动需归位)提供可操作依据。
创新点3:智能昼夜模式自适应与零训练部署
昼夜或红外模式切换导致画面B/G通道显著差异,传统系统会误判为篡改。本系统通过B/G通道像素差的统计分布自动识别IR模式变化,当连续5帧确认模式切换后,触发合法的基线重置而非篡改报警,使系统能够适应24小时全天候监控场景。更重要的是,整个系统完全基于经典计算机视觉算法(OpenCV模板匹配、直方图余弦相似度、拉普拉斯算子)实现,无需标注数据集训练、无需深度学习模型推理、无需GPU硬件加速,部署仅需Python + OpenCV + NumPy环境,算力需求低至CPU即可实时运行(25-30 FPS @ 1920×1080),极大降低了工业场景的部署门槛和运维成本,实现了”开箱即用”的零训练检测能力。
快速开始
运行 python TamperDetectionUI.py 启动图形界面,点击”选择文件”加载视频或选择摄像头,然后点击”开始检测”即可实时监控篡改事件。
环境要求
Python 3.7+ 环境下执行 pip install opencv-python numpy pyqt5 即可完成所有依赖安装,无需GPU或深度学习框架。
运行展示
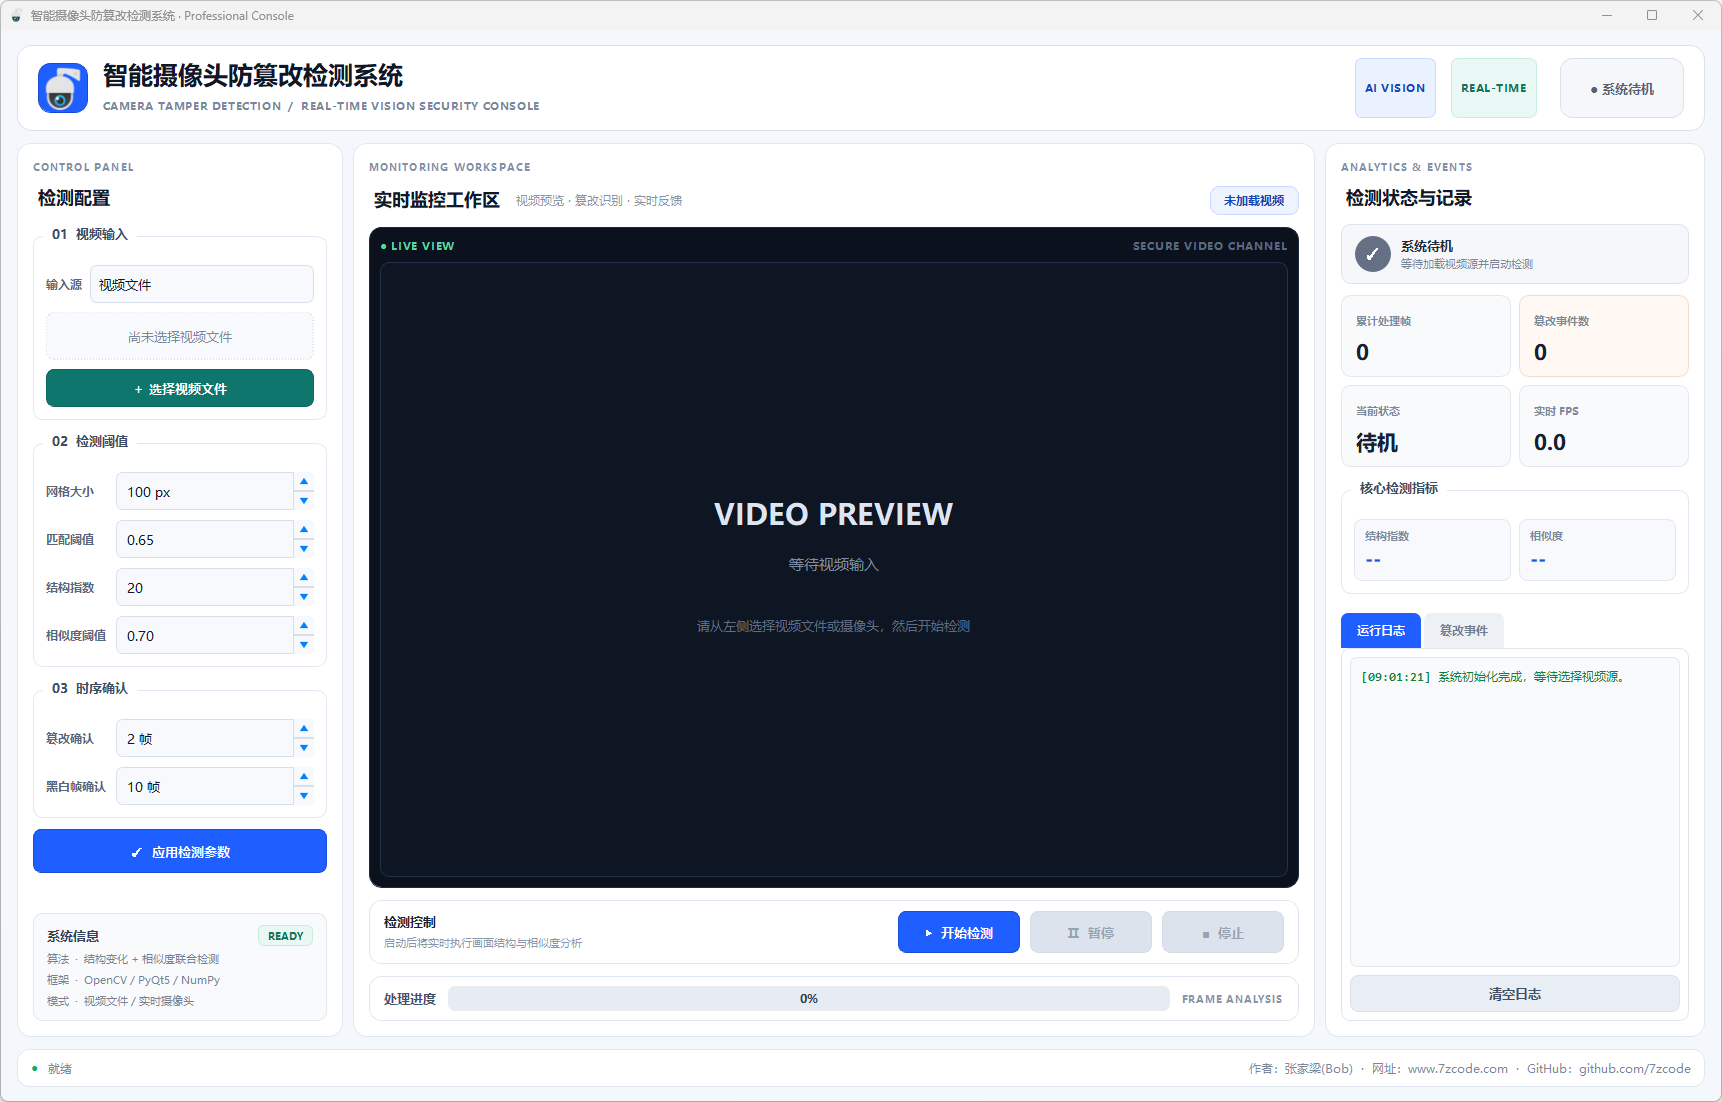
图2 系统主界面
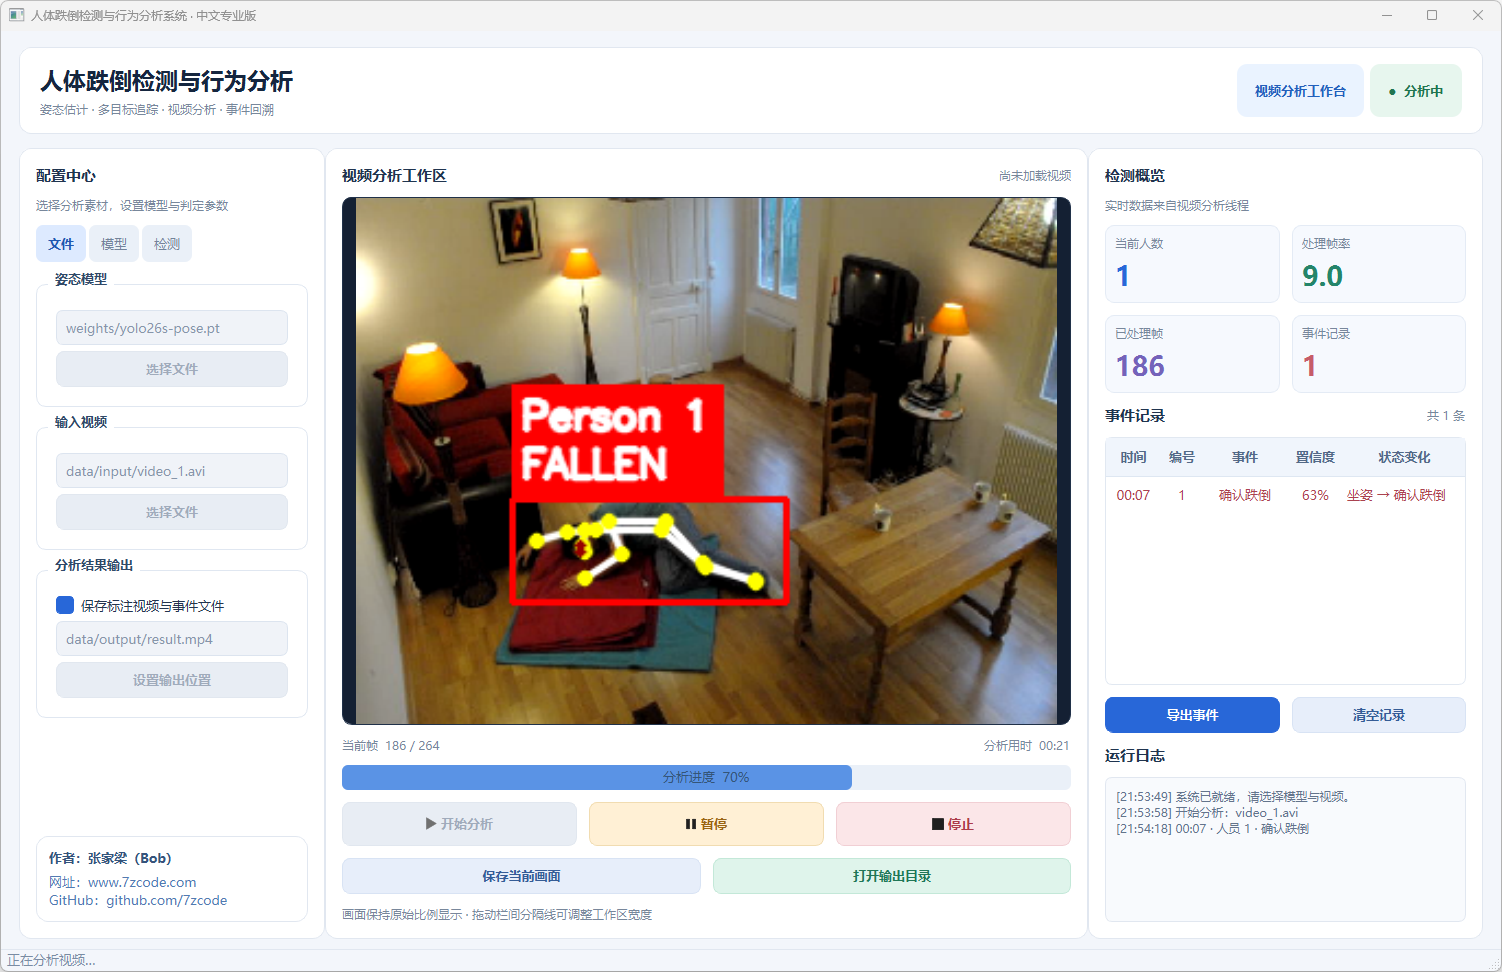
图3 从坐姿到确认跌倒
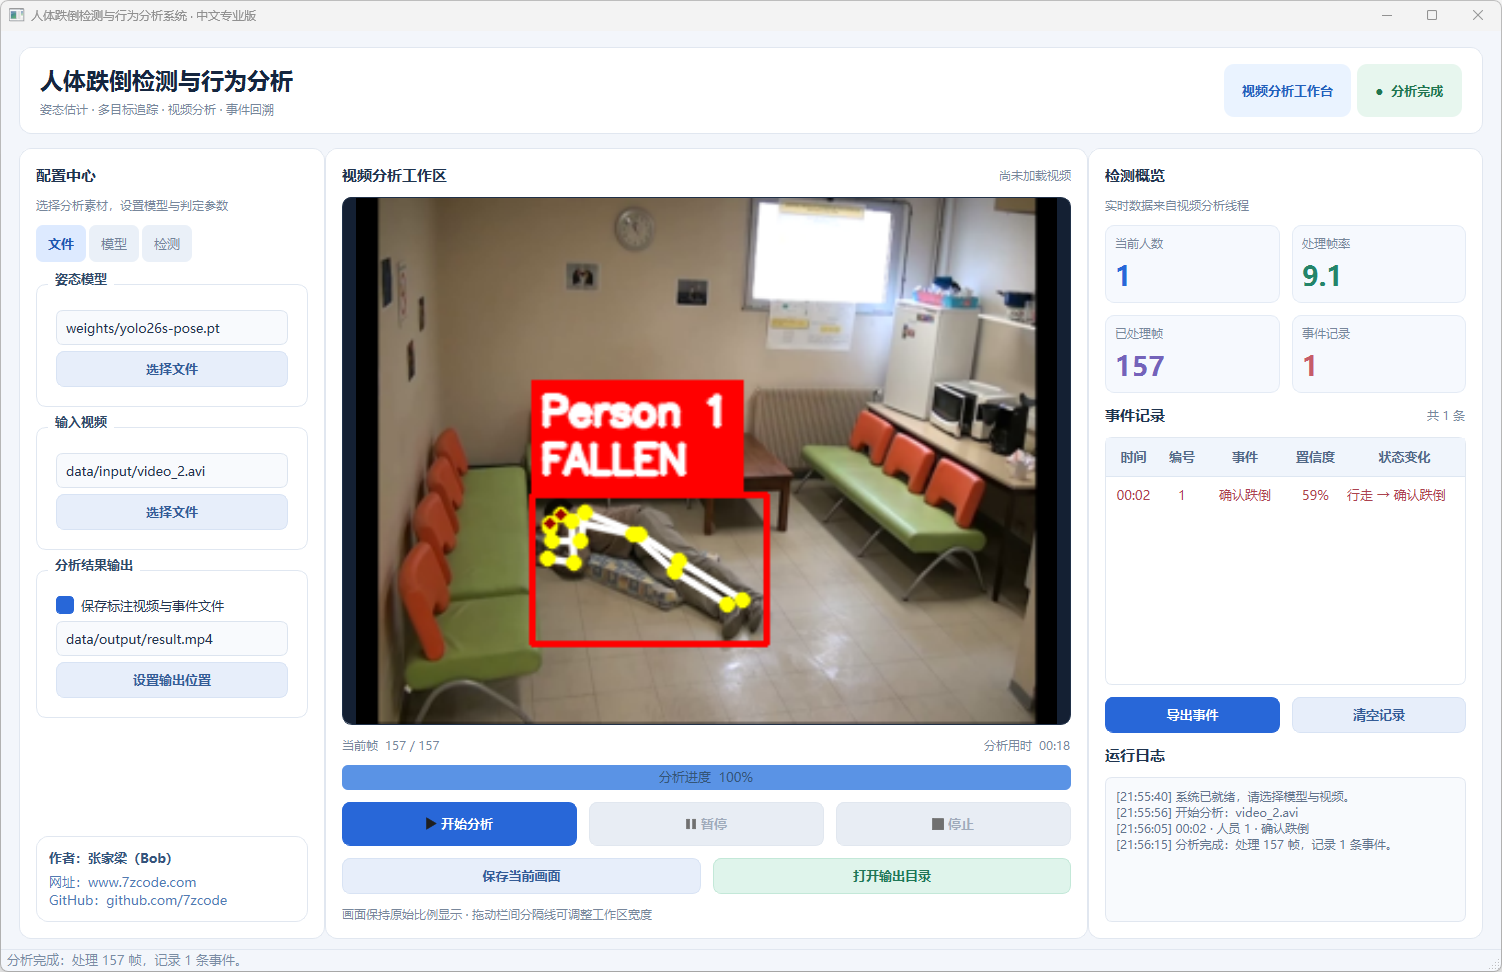
图4 从行走到确认跌倒
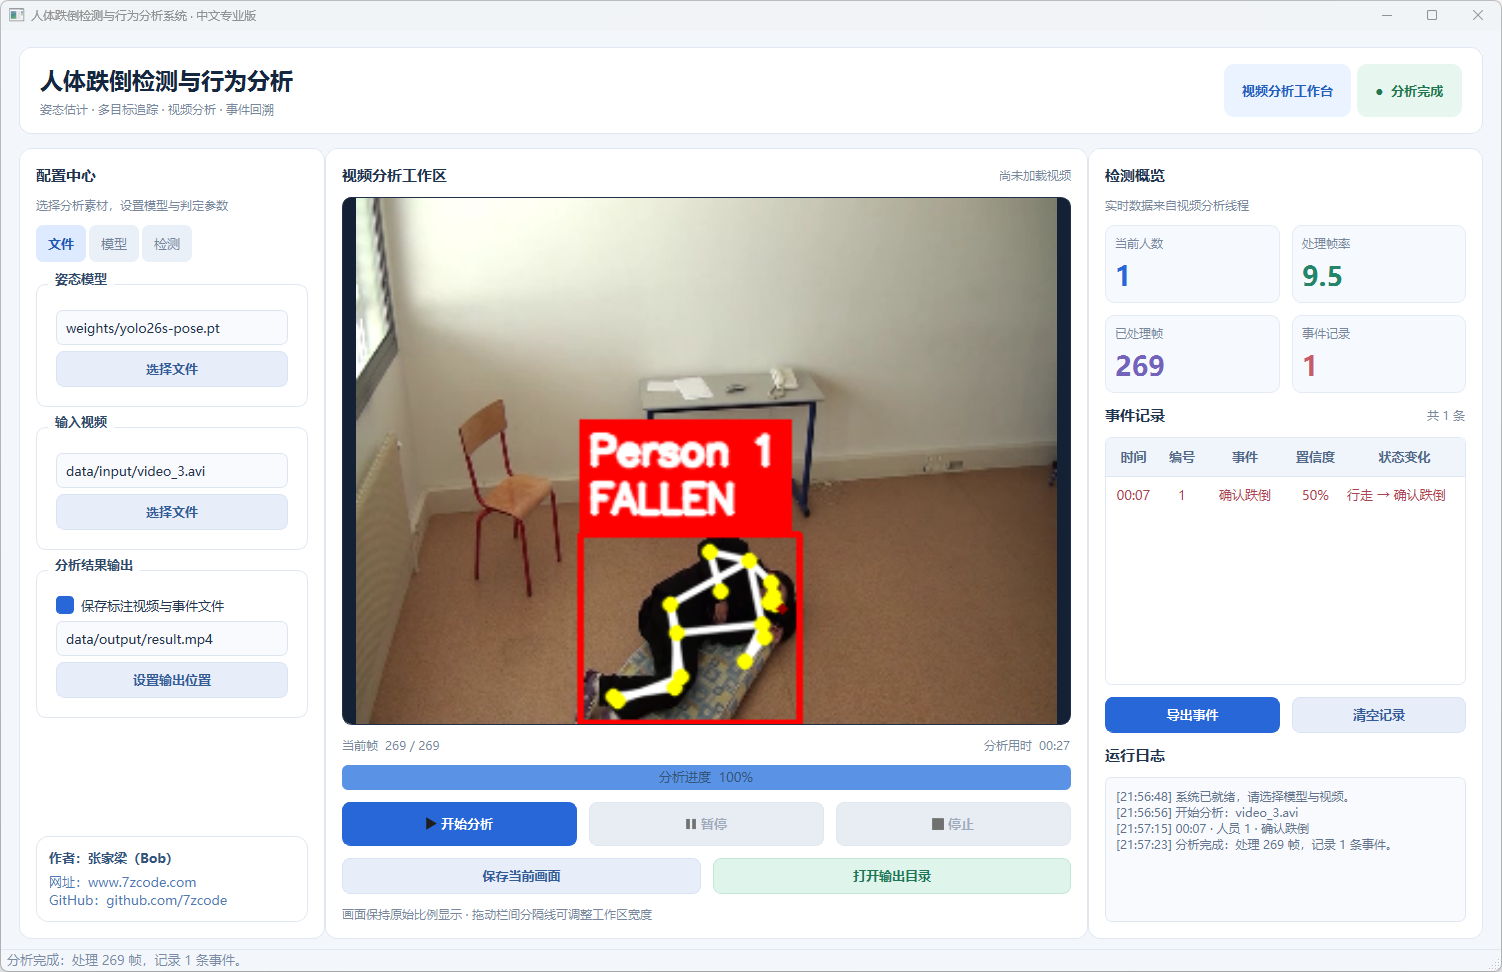
图5 从行走到确认跌倒
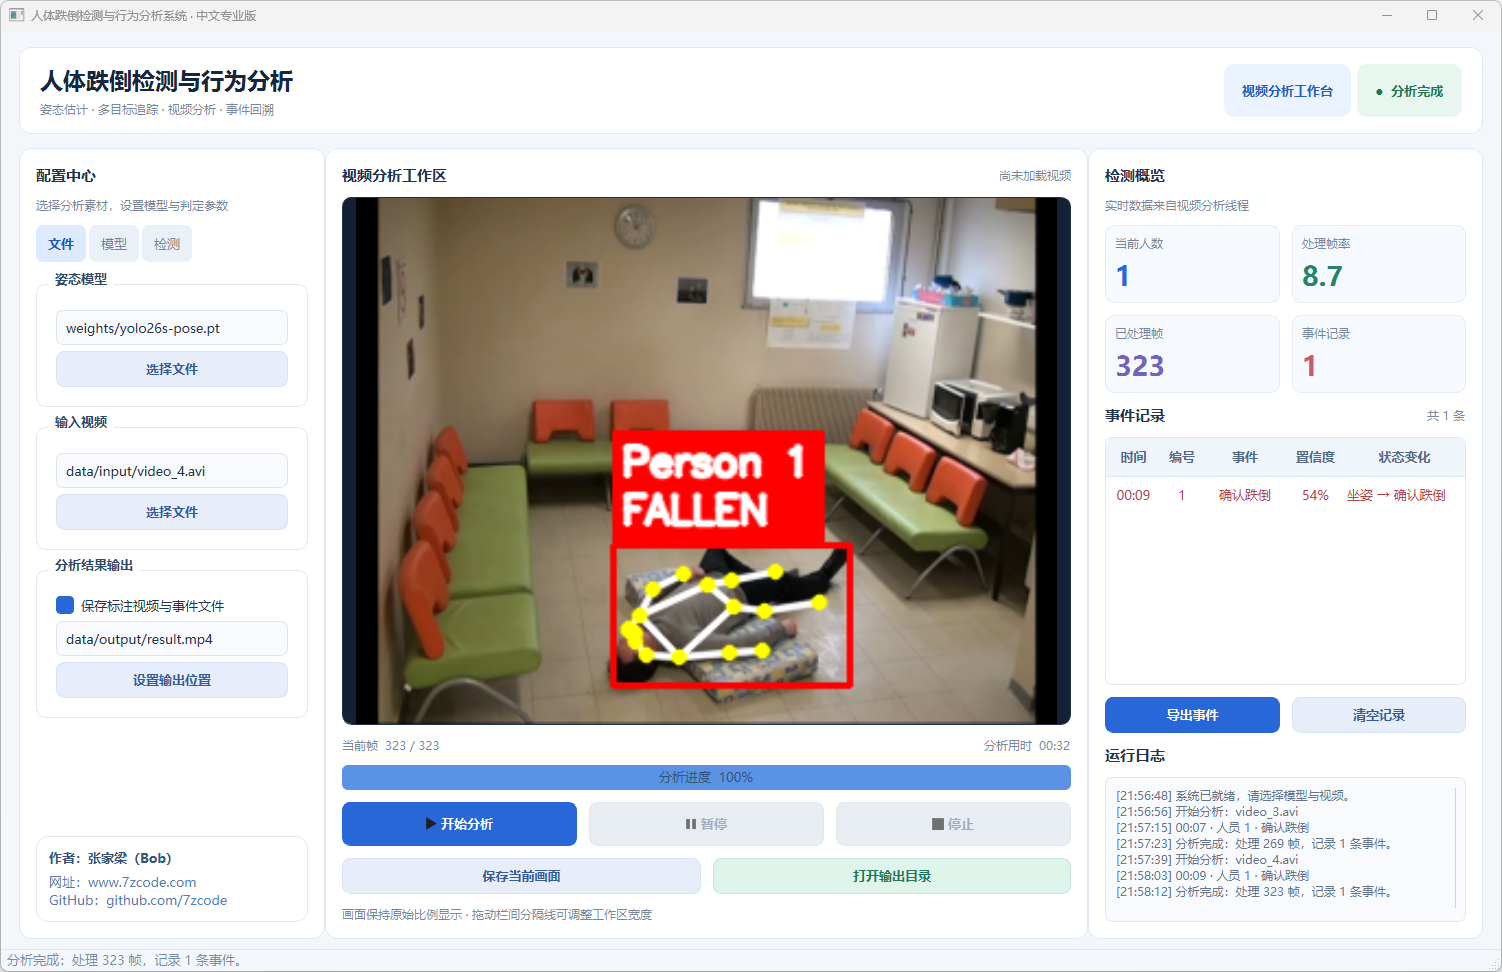
图6 从坐姿到确认跌倒
项目资源
配套文档
点击查看:基于多信号融合与时序状态机的实时跌倒检测系统 注意:收费提供!
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:IP-45-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)