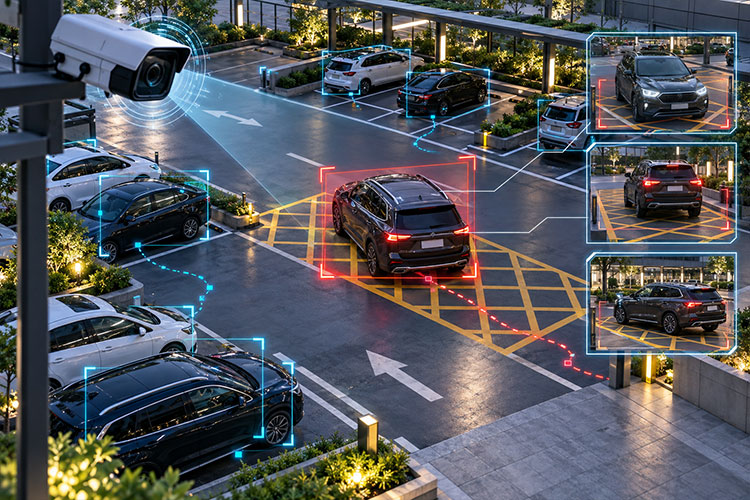
摘要:针对固定监控画面中车辆违章停车行为难以持续追踪、禁停区域判定不够精细以及取证材料分散等问题,本文设计并实现了一套基于YOLOv8与DeepSORT的智能违章停车检测与证据采集系统。
内容简介
统以Python为开发语言,以PyQt5构建三栏可视化工作台,能够接入本地视频、摄像头及网络视频流。首先,使用YOLOv8检测车辆目标,通过DeepSORT结合运动状态与外观特征维持跨帧目标身份;其次,针对用户手绘禁停多边形,使用Shapely计算车辆框和区域的交集面积占比,并结合媒体时间戳、持续停留阈值和状态机生成疑似违停事件;再次,以车辆进入、到达阈值和最终确认三个阶段组织原始全景图、标注图、车辆裁剪图及关联元数据,形成可查询的过程性证据结构;最后,通过SQLite保存业务记录,支持日志、统计信息与待人工复核的模拟处理单,提供CSV及PDF导出。上传演示截图显示,系统能够绘制禁停区域,在多车辆画面中显示追踪编号,并将车辆ID47在禁停区1停留约30.5秒的示例记录与模拟单据关联。
研究表明,该原型具有从视频检测到事件管理和辅助取证的业务闭环能力,可为智慧停车监管研究提供模块化实现思路;其在正式交通执法中的应用仍须依法完成设备、程序和人工审核方面的合规验证。
文档概述
文档信息
版本:初稿
页数:49页
字数:28185个字
格式:word(可编辑)
图表:14张图、18张表、25个公式
文档目录
第1章 绪论 1
1.1 研究背景与意义 1
1.1.1 城市违章停车问题现状 1
1.1.2 传统违停执法方式的局限性 1
1.1.3 智能交通管理的发展需求 1
1.1.4 研究的理论意义与实用价值 1
1.2 国内外研究现状 2
1.2.1 车辆检测技术研究现状 2
1.2.2 多目标追踪技术发展 2
1.2.3 违章停车检测系统研究 2
1.2.4 智能交通执法系统应用 2
1.2.5 现有研究的不足 2
1.3 研究内容与目标 3
1.3.1 研究的主要内容 3
1.3.2 研究目标与技术指标 3
1.3.3 研究的关键问题 3
1.4 论文组织结构 3
第2章 相关理论与技术基础 3
2.1 深度学习目标检测技术 4
2.1.1 卷积神经网络(CNN)基础 4
2.1.2 YOLO 系列算法演进 4
2.1.3 YOLOv8 网络结构与特性 4
2.1.4 目标检测性能评价指标 4
2.2 多目标追踪技术 5
2.2.1 多目标追踪问题定义 5
2.2.2 SORT 算法原理 5
2.2.3 DeepSORT 算法改进 6
2.2.4 追踪评价指标(MOTA、MOTP、ID切换率) 6
2.3 计算几何与区域判定 6
2.3.1 多边形表示与存储 6
2.3.2 点在多边形内判定算法 7
2.3.3 多边形相交与重叠计算 7
2.3.4 Sutherland-Hodgman 裁剪算法 7
2.4 违章停车相关法律规范 7
2.4.1 道路交通安全法相关条款 7
2.4.2 违章停车处罚标准 8
2.4.3 执法取证要求 8
2.4.4 电子证据法律效力 8
2.5 本章小结 8
第3章 系统需求分析与总体设计 9
3.1 系统需求分析 9
3.1.1 功能需求分析 9
3.1.2 性能需求分析 9
3.1.3 用户需求分析 9
3.2 系统总体架构设计 10
3.2.1 系统架构设计原则 10
3.2.2 六层架构设计 10
3.2.3 系统数据流设计 11
3.2.4 系统接口设计 12
3.3 关键技术路线 13
3.3.1 车辆检测技术路线 13
3.3.2 多目标追踪技术路线 13
3.3.3 违章判定技术路线 13
3.3.4 证据采集技术路线 14
3.3.5 罚单生成技术路线 14
3.4 系统开发环境与工具 14
3.4.1 硬件环境配置 14
3.4.2 软件开发环境 14
3.4.3 开发工具与框架 15
3.5 本章小结 15
第4章 智能违章停车检测与证据采集系统实现 15
4.1 车辆检测与追踪模块 15
4.1.1 YOLOv8 车辆检测器实现 15
4.1.2 DeepSORT 多目标追踪实现 16
4.1.3 检测追踪联合优化 17
4.2 禁停区域管理与违章判定模块 17
4.2.1 手绘禁停区域实现 17
4.2.2 车辆与区域重叠计算 19
4.2.3 违章判定逻辑实现 19
4.3 三阶段证据自动抓拍模块 21
4.3.1 证据抓拍系统设计 21
4.3.2 第一阶段:车辆进入抓拍 21
4.3.3 第二阶段:达到阈值抓拍 21
4.3.4 第三阶段:违章确认抓拍 21
4.3.5 证据图像处理 22
4.3.6 证据完整性保障 22
4.4 电子罚单自动生成模块 23
4.4.1 罚单规则引擎设计 23
4.4.2 罚单数据模型设计 23
4.4.3 罚单自动生成流程 24
4.4.4 防重复开单机制 24
4.4.5 罚单多格式输出 25
4.4.6 罚单生命周期管理 25
4.5 用户交互界面实现 26
4.5.1 PyQt5 主窗口设计 26
4.5.2 手绘区域工具实现 26
4.5.3 罚单管理对话框 27
4.5.4 统计分析可视化 27
4.6 系统集成与优化 28
4.6.1 模块接口集成 28
4.6.2 性能优化策略 28
4.6.3 异常处理机制 29
4.6.4 配置管理系统 29
4.7 本章小结 29
第5章 系统测试与性能分析 29
5.1 测试环境与数据集 29
5.1.1 硬件测试环境 30
5.1.2 软件测试环境 30
5.1.3 测试数据集构建 30
5.2 车辆检测性能测试 30
5.2.1 检测准确率测试 30
5.2.2 检测速度测试 31
5.2.3 与其他检测算法对比 31
5.3 多目标追踪性能测试 31
5.3.1 追踪准确率(MOTA) 31
5.3.2 追踪精度(MOTP) 31
5.3.3 ID 切换率分析 32
5.3.4 长时追踪稳定性 32
5.4 违章判定准确性测试 32
5.4.1 停留时间计算精度 32
5.4.2 区域判定准确率 32
5.4.3 误报率与漏报率 32
5.4.4 边界情况测试 33
5.5 证据抓拍系统测试 33
5.5.1 三阶段抓拍成功率 33
5.5.2 抓拍时机准确性 34
5.5.3 图像质量评估 34
5.5.4 证据完整性验证 34
5.5.5 与单次抓拍对比 34
5.6 罚单生成系统测试 34
5.6.1 罚单生成准确率 35
5.6.2 规则匹配正确率 35
5.6.3 防重复机制有效性 35
5.6.4 生成速度测试 35
5.6.5 多格式输出质量 35
5.7 系统综合性能测试 36
5.7.1 端到端处理延迟 36
5.7.2 长时间运行稳定性 36
5.7.3 并发处理能力 36
5.7.4 资源占用分析 36
5.8 实际应用测试 37
5.8.1 模拟场景测试 37
5.8.2 实际路段测试 37
5.8.3 用户使用反馈 37
5.8.4 执法效率提升分析 37
5.9 本章小结 37
第6章 总结与展望 38
6.1 研究工作总结 38
6.1.1 主要研究内容回顾 38
6.1.2 关键技术创新总结 38
6.1.3 系统特色与优势 38
6.1.4 实验结果与贡献 38
6.2 系统应用价值 38
6.2.1 提升执法效率 39
6.2.2 增强执法规范性 39
6.2.3 推广应用前景 39
6.3 不足与改进方向 39
6.3.1 当前系统的局限性 39
6.3.2 改进方向 39
6.4 未来研究展望 39
6.4.1 技术发展方向 40
6.4.2 功能扩展方向 40
6.4.3 应用场景拓展 40
6.5 本章小结 40
参考文献 40
致 谢 41
配套项目
作者联系
作者信息
原创作者:bob(可提供二次开发有偿修改服务)
项目编号:AI-70-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)