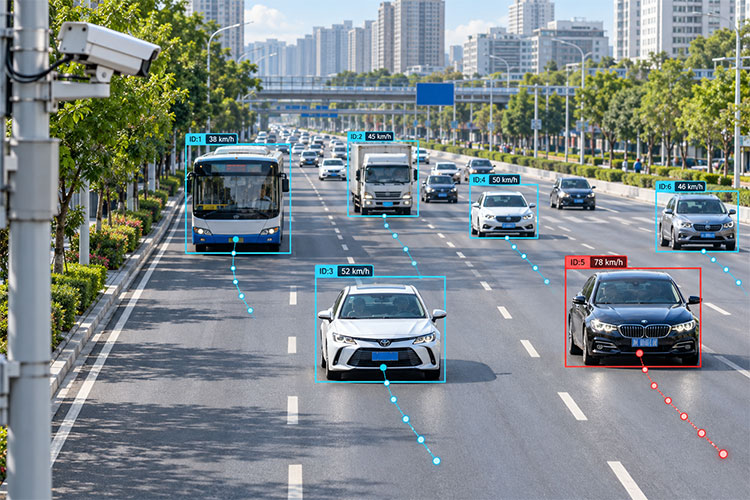
摘要:面向道路视频中车辆目标分散、运动状态变化快以及人工回看成本较高的问题,本文围绕车辆检测、多目标跟踪、速度估计和超速事件复核,设计一套基于YOLOv8与SORT算法的智能车辆监测系统。系统以固定摄像机录制的道路视频为主要输入,利用YOLOv8完成小汽车、摩托车、公交车和货车四类目标的定位与分类,采用卡尔曼滤波和匈牙利匹配维持连续帧中的轨迹身份,并结合像素距离标定、视频时间和指数移动平均进行速度估计。在业务层,通过检测线触发、事件去重和参数快照组织车辆统计与待复核记录;在交互层,使用PyQt5构建中文三栏界面,将视频控制、检测画面、实时统计及记录导出集成为完整操作流程。
内容简介
本文重点讨论检测框与跟踪轨迹之间的接口、坐标变换的一致性、视频时间与处理时间的区别,以及算法类别和法定车型之间的边界。针对单一像素比例难以适应透视变化的问题,给出局部标定的适用条件与单应性改进方案;针对速度抖动和轨迹中断问题,设计有效样本筛选、轨迹确认和事件状态管理方法。系统支持CSV数据交换以及HTML、PDF记录输出,保留人工车型复核入口,使算法估计、规则建议与人工确认相互衔接。
依据提供的系统界面与操作截图,可以确认原型已展示视频导入、检测配置、车辆标注、速度显示、事件草稿管理和复核导出等功能链路。由于现有材料未包含逐帧标注、独立真实车速和完整性能日志,本文不将界面显示值等同于测速真值,也不将提纲中的预设准确率与处理速度作为实测结果,而是建立检测、跟踪、测速、性能及一致性测试的可复现评价方案。研究表明,YOLOv8与SORT的组合能够形成结构清晰的车辆视频分析原型;其进一步应用仍取决于现场标定、统计口径统一和独立数据验证。
文档概述
文档信息
版本:初稿
页数:46页
字数:20061个字
格式:word(可编辑)
图表:14张图、10张表、25个公式
文档目录
第1章 绪论 1
1.1 研究背景与意义 1
1.1.1 道路视频监测的实际需求 1
1.1.2 研究的理论与工程意义 1
1.2 国内外研究现状 1
1.2.1 车辆目标检测研究 1
1.2.2 多目标跟踪研究 2
1.2.3 单目视觉测速研究 2
1.3 研究内容与技术路线 2
1.4 论文结构安排 3
第2章 相关理论与关键技术 4
2.1 深度卷积神经网络基础 4
2.1.1 图像表示与卷积运算 4
2.1.2 激活函数与特征融合 4
2.2 YOLOv8车辆检测原理 4
2.2.1 网络组成与多尺度预测 4
2.2.2 边界框回归与分类学习 5
2.2.3 检测后处理 5
2.3 SORT多目标跟踪原理 6
2.3.1 状态空间与运动预测 6
2.3.2 数据关联与轨迹生命周期 6
2.4 单目视觉速度估计 7
2.4.1 局部比例与时间基准 7
2.4.2 平面单应性与平滑 7
2.5 系统评价指标 8
2.6 本章小结 8
第3章 系统需求分析与总体设计 9
3.1 系统需求分析 9
3.1.1 功能需求与使用流程 9
3.1.2 性能与非功能需求 9
3.2 系统分层架构 9
3.2.1 分层职责与模块边界 9
3.2.2 模块接口与数据契约 10
3.3 系统工作流程 11
3.3.1 主流程与任务状态 11
3.3.2 参数配置与作用范围 12
3.4 数据存储与复核设计 12
3.4.1 会话与事件组织 12
3.4.2 算法类别与法定车型 13
3.5 本章小结 13
第4章 核心算法设计与实现 14
4.1 车辆检测与预处理 14
4.1.1 模型选择与类别映射 14
4.1.2 缩放填充与坐标还原 14
4.1.3 结构化检测结果 14
4.2 SORT多目标跟踪实现 15
4.2.1 检测框与状态向量转换 15
4.2.2 匹配门控与身份维护 15
4.2.3 轨迹确认与失效处理 15
4.3 速度测量与检测线触发 16
4.3.1 代表点选择与样本缓存 16
4.3.2 局部标定与速度计算 16
4.3.3 平滑与有效性筛选 16
4.3.4 检测线与去重计数 17
4.3.5 透视校正的改进方案 17
4.4 超速候选事件与规则建议 17
4.4.1 超速比例与边界条件 17
4.4.2 事件生命周期与峰值更新 18
4.5 多线程与数据可靠性 18
4.5.1 主线程与工作线程协作 18
4.5.2 暂停停止与原子写入 19
4.6 本章小结 19
第5章 系统实现与实验结果分析 20
5.1 实现依据与实验材料 20
5.1.1 材料来源与证据分级 20
5.1.2 软件环境与复现条件 20
5.2 中文三栏界面实现 20
5.2.1 启动流程与主窗口 20
5.2.2 高级检测参数与规则配置 22
5.2.3 本地视频导入 23
5.3 检测跟踪与测速运行案例 24
5.3.1 检测过程与可视化 24
5.3.2 完成状态与统计口径 26
5.4 草稿管理与人工复核 28
5.4.1 草稿列表与来源查询 28
5.4.2 车型复核与规则解释 28
5.4.3 报告导出与数据完整性 30
5.5 功能验证与定量实验设计 31
5.5.1 功能证据与待测项目 31
5.5.2 数据集构建与标注协议 32
5.5.3 检测与跟踪评价方案 32
5.5.4 测速误差与覆盖率 33
5.5.5 性能与资源测试 33
5.5.6 对照实验与边界测试 33
5.6 结果讨论与系统局限 34
5.7 本章小结 34
第6章 总结与展望 35
6.1 研究工作总结 35
6.2 存在的不足 35
6.3 后续研究方向 35
参考文献 37
附录A 配置与复现实验记录 38
A.1 配置保存要求 38
A.2 实验记录与结果提交 38
A.3 文档后续修改说明 38
致谢 39
配套项目
作者联系
作者信息
原创作者:bob(可提供二次开发有偿修改服务)
项目编号:AI-55-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)