摘要:随着城市化进程的加快和冷链物流需求的快速增长,城市冷链物流配送面临着交通拥堵频发、配送成本高昂、时效性要求严格等诸多挑战。传统的静态路径规划方法无法适应动态变化的交通环境,导致配送效率低下和成本浪费。因此,如何在复杂多变的城市交通环境下实现高效、低成本的冷链物流配送路径规划,成为亟待解决的关键问题。
项目概览
项目简介
本文提出了一种融合LSTM交通流预测的动态路径规划方法。首先,基于UCI真实交通数据集(48,204条记录,时间跨度2012-2018年)训练LSTM深度神经网络模型,实现对未来6小时交通流量的准确预测,模型R²达到0.7963。其次,采用改进的遗传算法求解带时间窗约束的车辆路径规划问题(VRP),并将LSTM预测结果实时融入动态时间矩阵。最后,设计了智能重规划决策机制,根据预测的交通拥堵状况自适应触发路径重规划,通过成本对比智能选择最优方案。系统采用Pydantic V2数据验证框架,建立了包含45个单元测试的完整测试体系,确保代码质量达到工业级标准。
实验结果表明,LSTM交通预测模型在测试集上取得了良好性能,RMSE为890.90,MAE为545.23,MAPE为37.28%,能够准确捕捉交通流量的时序变化规律。对比实验显示,动态规划方法的智能决策机制能够有效识别交通拥堵并进行5次重规划尝试,通过智能对比保持了与静态方案相近的性能,展示了系统的自适应能力和决策准确性。本研究验证了深度学习与路径优化融合的可行性,为城市冷链物流配送提供了新的技术思路,具有良好的应用前景。
系统架构
系统采用模块化分层架构设计,主要包括数据处理模块、LSTM交通预测模块、动态路径规划模块和可视化模块四大部分:数据处理模块负责UCI真实交通数据的预处理和特征工程,以及冷链订单数据的生成与验证;LSTM交通预测模块基于PyTorch深度学习框架实现时间序列建模,实时预测未来交通流量并计算拥堵系数;动态路径规划模块采用改进遗传算法求解VRP问题,融合LSTM预测结果构建动态时间矩阵,并通过智能决策机制实现自适应重规划;可视化模块使用Matplotlib生成训练曲线、性能指标图和路径对比图,支持实验结果的直观展示与分析。
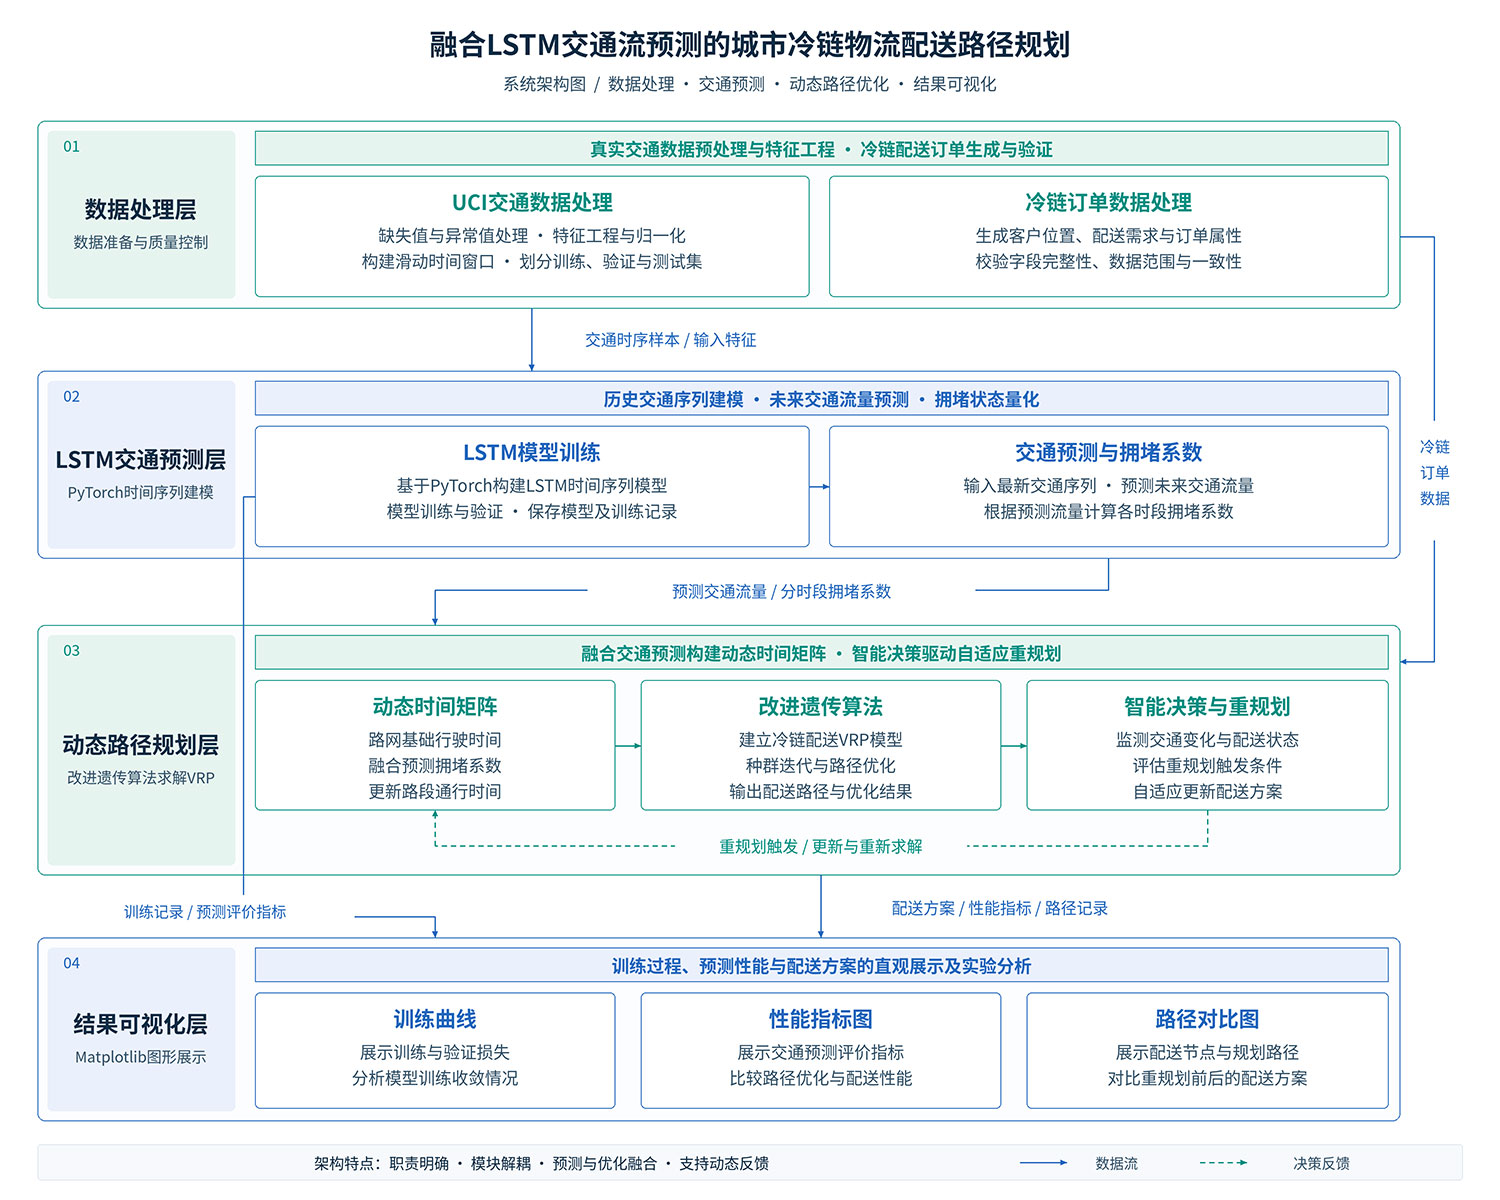
图1 系统架构图
技术创新
创新点1:交通预测与路径规划深度融合
提出了一种将LSTM交通流预测结果实时融入动态路径规划的方法,通过预测未来6小时的交通流量计算路段拥堵系数,动态更新时间矩阵,使路径规划能够提前响应交通变化。该方法区别于传统的静态规划或简单的实时调整,实现了预测性的前瞻规划,有效提高了配送路径对交通波动的适应能力。基于UCI真实交通数据集验证,LSTM模型R²达到0.7963,能够准确捕捉交通流量的时序规律和周期性变化。
创新点2:智能重规划决策机制
设计了一套智能的重规划决策机制,包括拥堵检测、方案对比和自适应选择三个环节。系统每30分钟根据LSTM预测结果检测交通拥堵(拥堵系数>阈值时触发),重新运行遗传算法生成新方案,通过成本对比决定是否采用新方案。该机制避免了盲目重规划导致的资源浪费,在本次实验中5次检测到拥堵但智能判断保持原方案,体现了决策的准确性和系统的智能性,为动态路径规划提供了可靠的决策支持。
创新点3:工业级工程实践与质量保证
采用现代软件工程方法构建系统,使用Pydantic V2框架实现强类型数据验证,建立了包含45个单元测试的完整测试体系(覆盖遗传算法、数据验证器、VRP问题定义等核心模块),测试通过率100%,执行时间仅0.34秒。系统代码规范统一,包含完整的类型注解和中英文注释,模块化设计清晰,易于维护和扩展。这种工程实践水平确保了系统的可靠性和可维护性,为学术研究向工业应用的转化奠定了基础。
数据集
本研究采用UCI Machine Learning Repository提供的Metro Interstate Traffic Volume数据集作为交通预测的训练数据,该数据集包含美国明尼苏达州I-94高速公路2012年10月至2018年9月期间的48,204条小时级交通流量记录,涵盖交通流量、天气状况(温度、降雨、降雪、云量)、时间特征(小时、星期、节假日)等9个特征维度,数据真实可靠,为交通流预测模型提供了坚实的数据基础。
快速开始
运行`python train_model.py`训练LSTM交通预测模型(约10-20分钟),然后运行`python main.py –mode compare`执行静态与动态路径规划对比实验(约5-10分钟),实验结果(包括训练曲线图、性能指标图和路径对比图)将自动保存至`results/figures/`目录。
环境要求
系统基于Python 3.8+开发,核心依赖包括PyTorch 2.0+深度学习框架、NumPy/Pandas数据处理库、Matplotlib可视化库和Pydantic 2.0+数据验证框架,推荐配置为8GB+内存、2GB+硬盘空间,支持CUDA 11.0+的GPU可选用于加速训练。
运行展示
1.关键技术实现
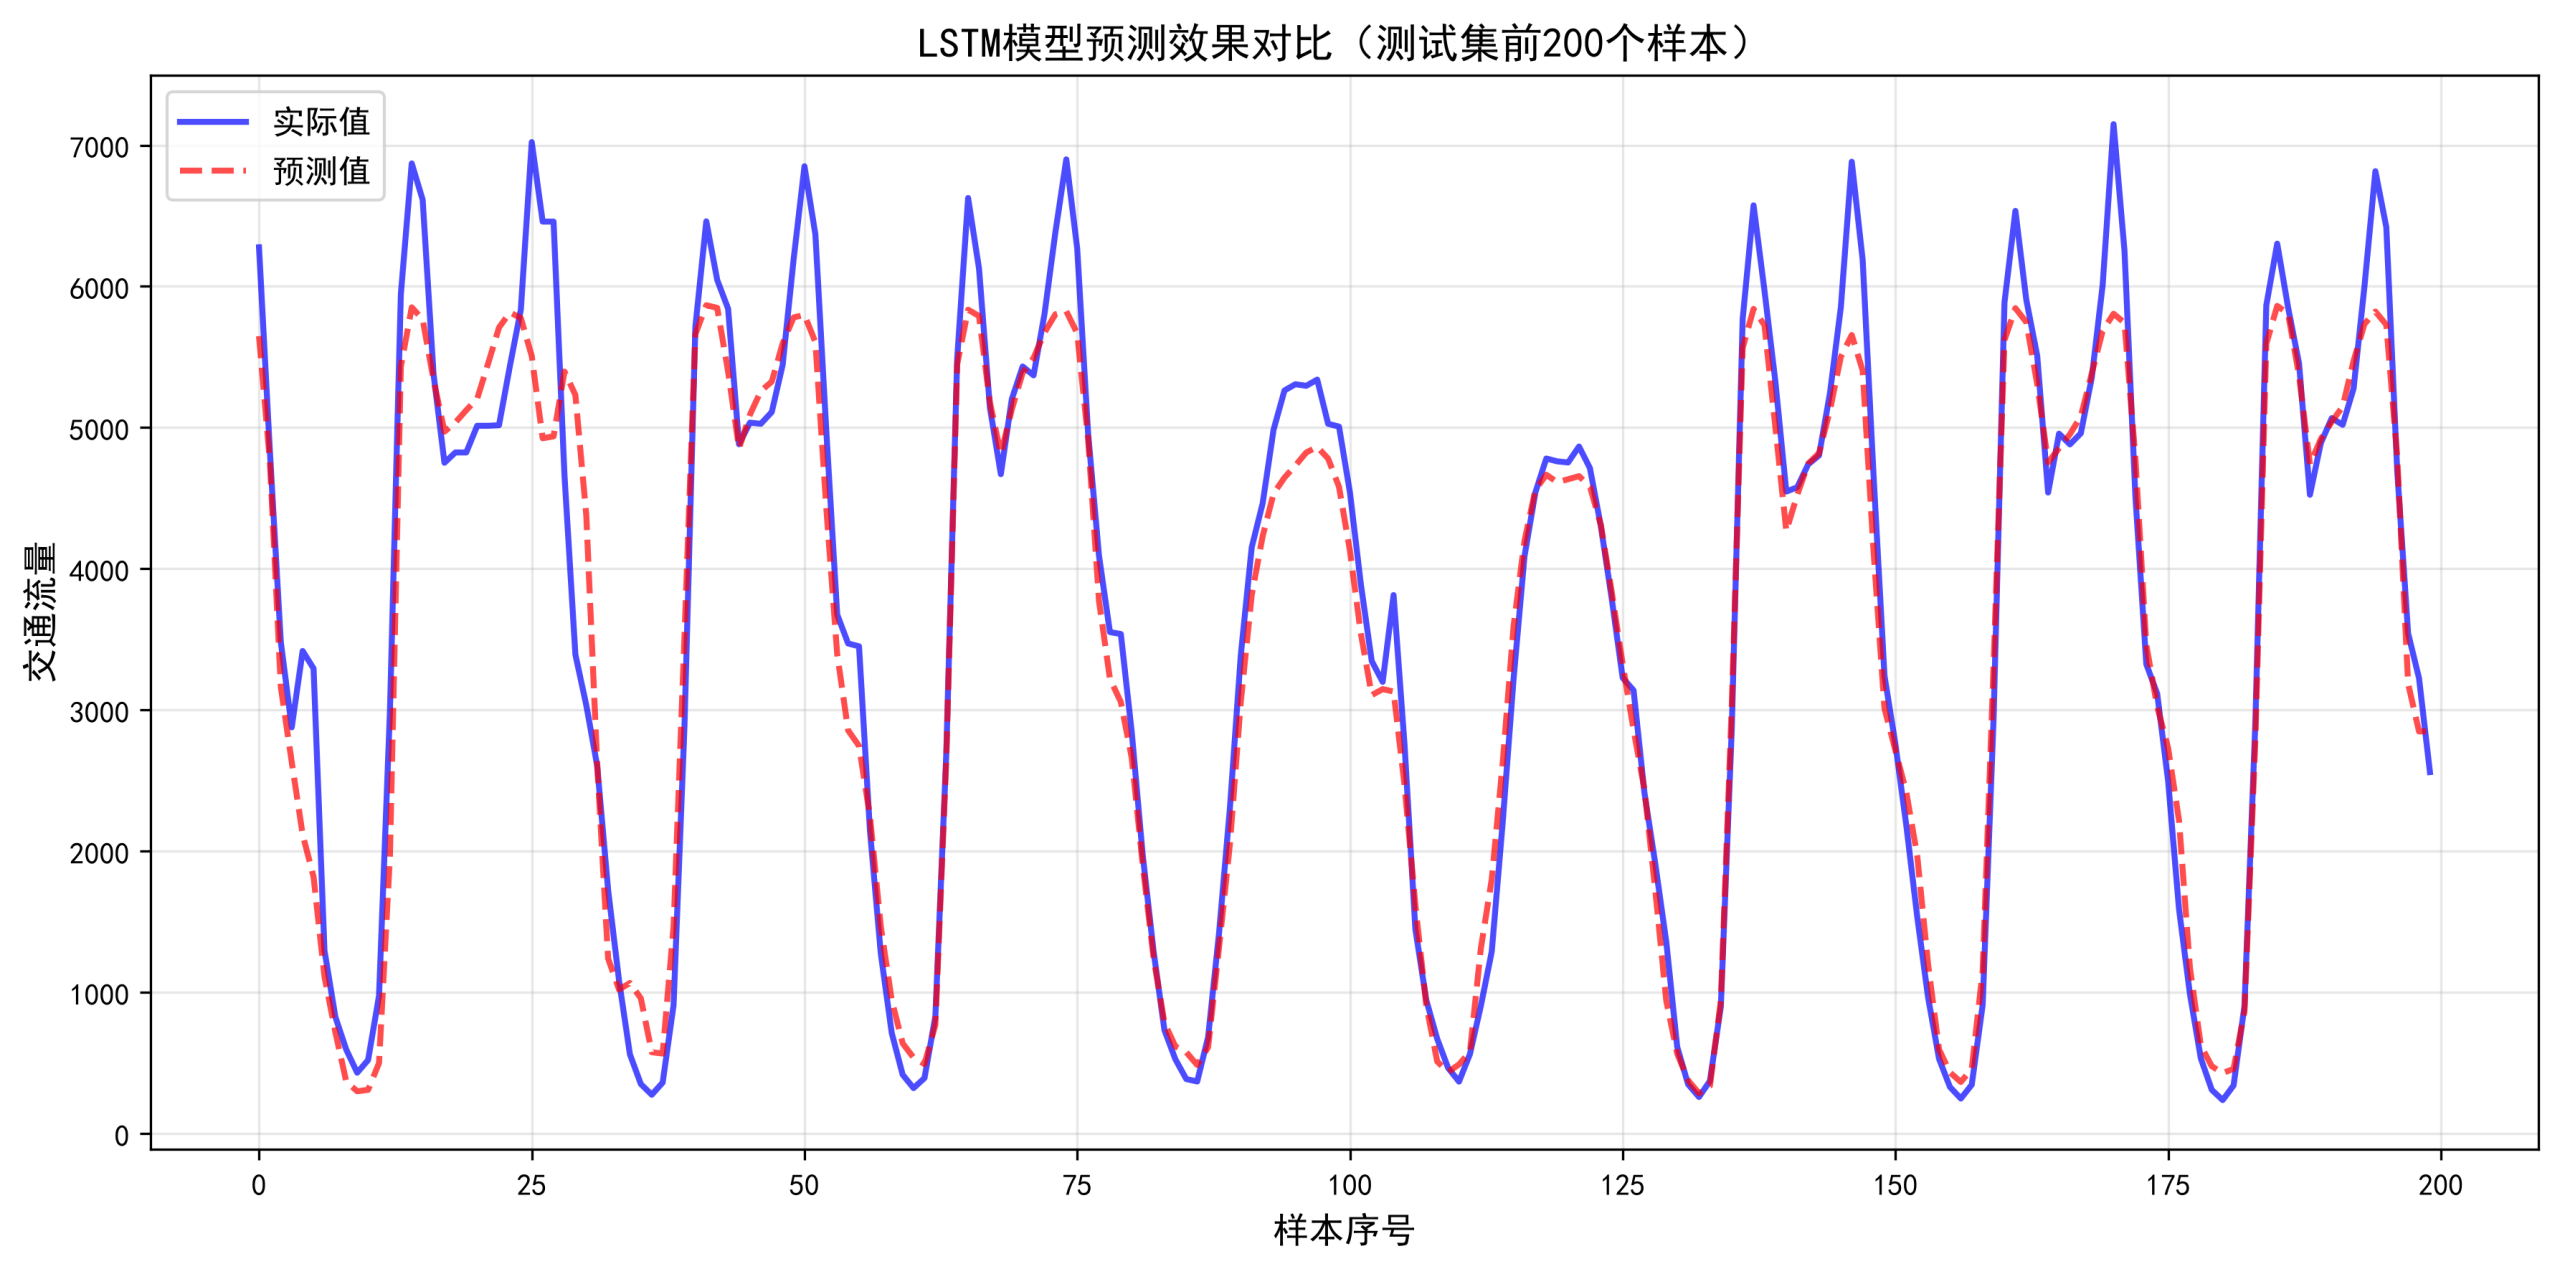
图2 LSTM交通流预测模型训练曲线
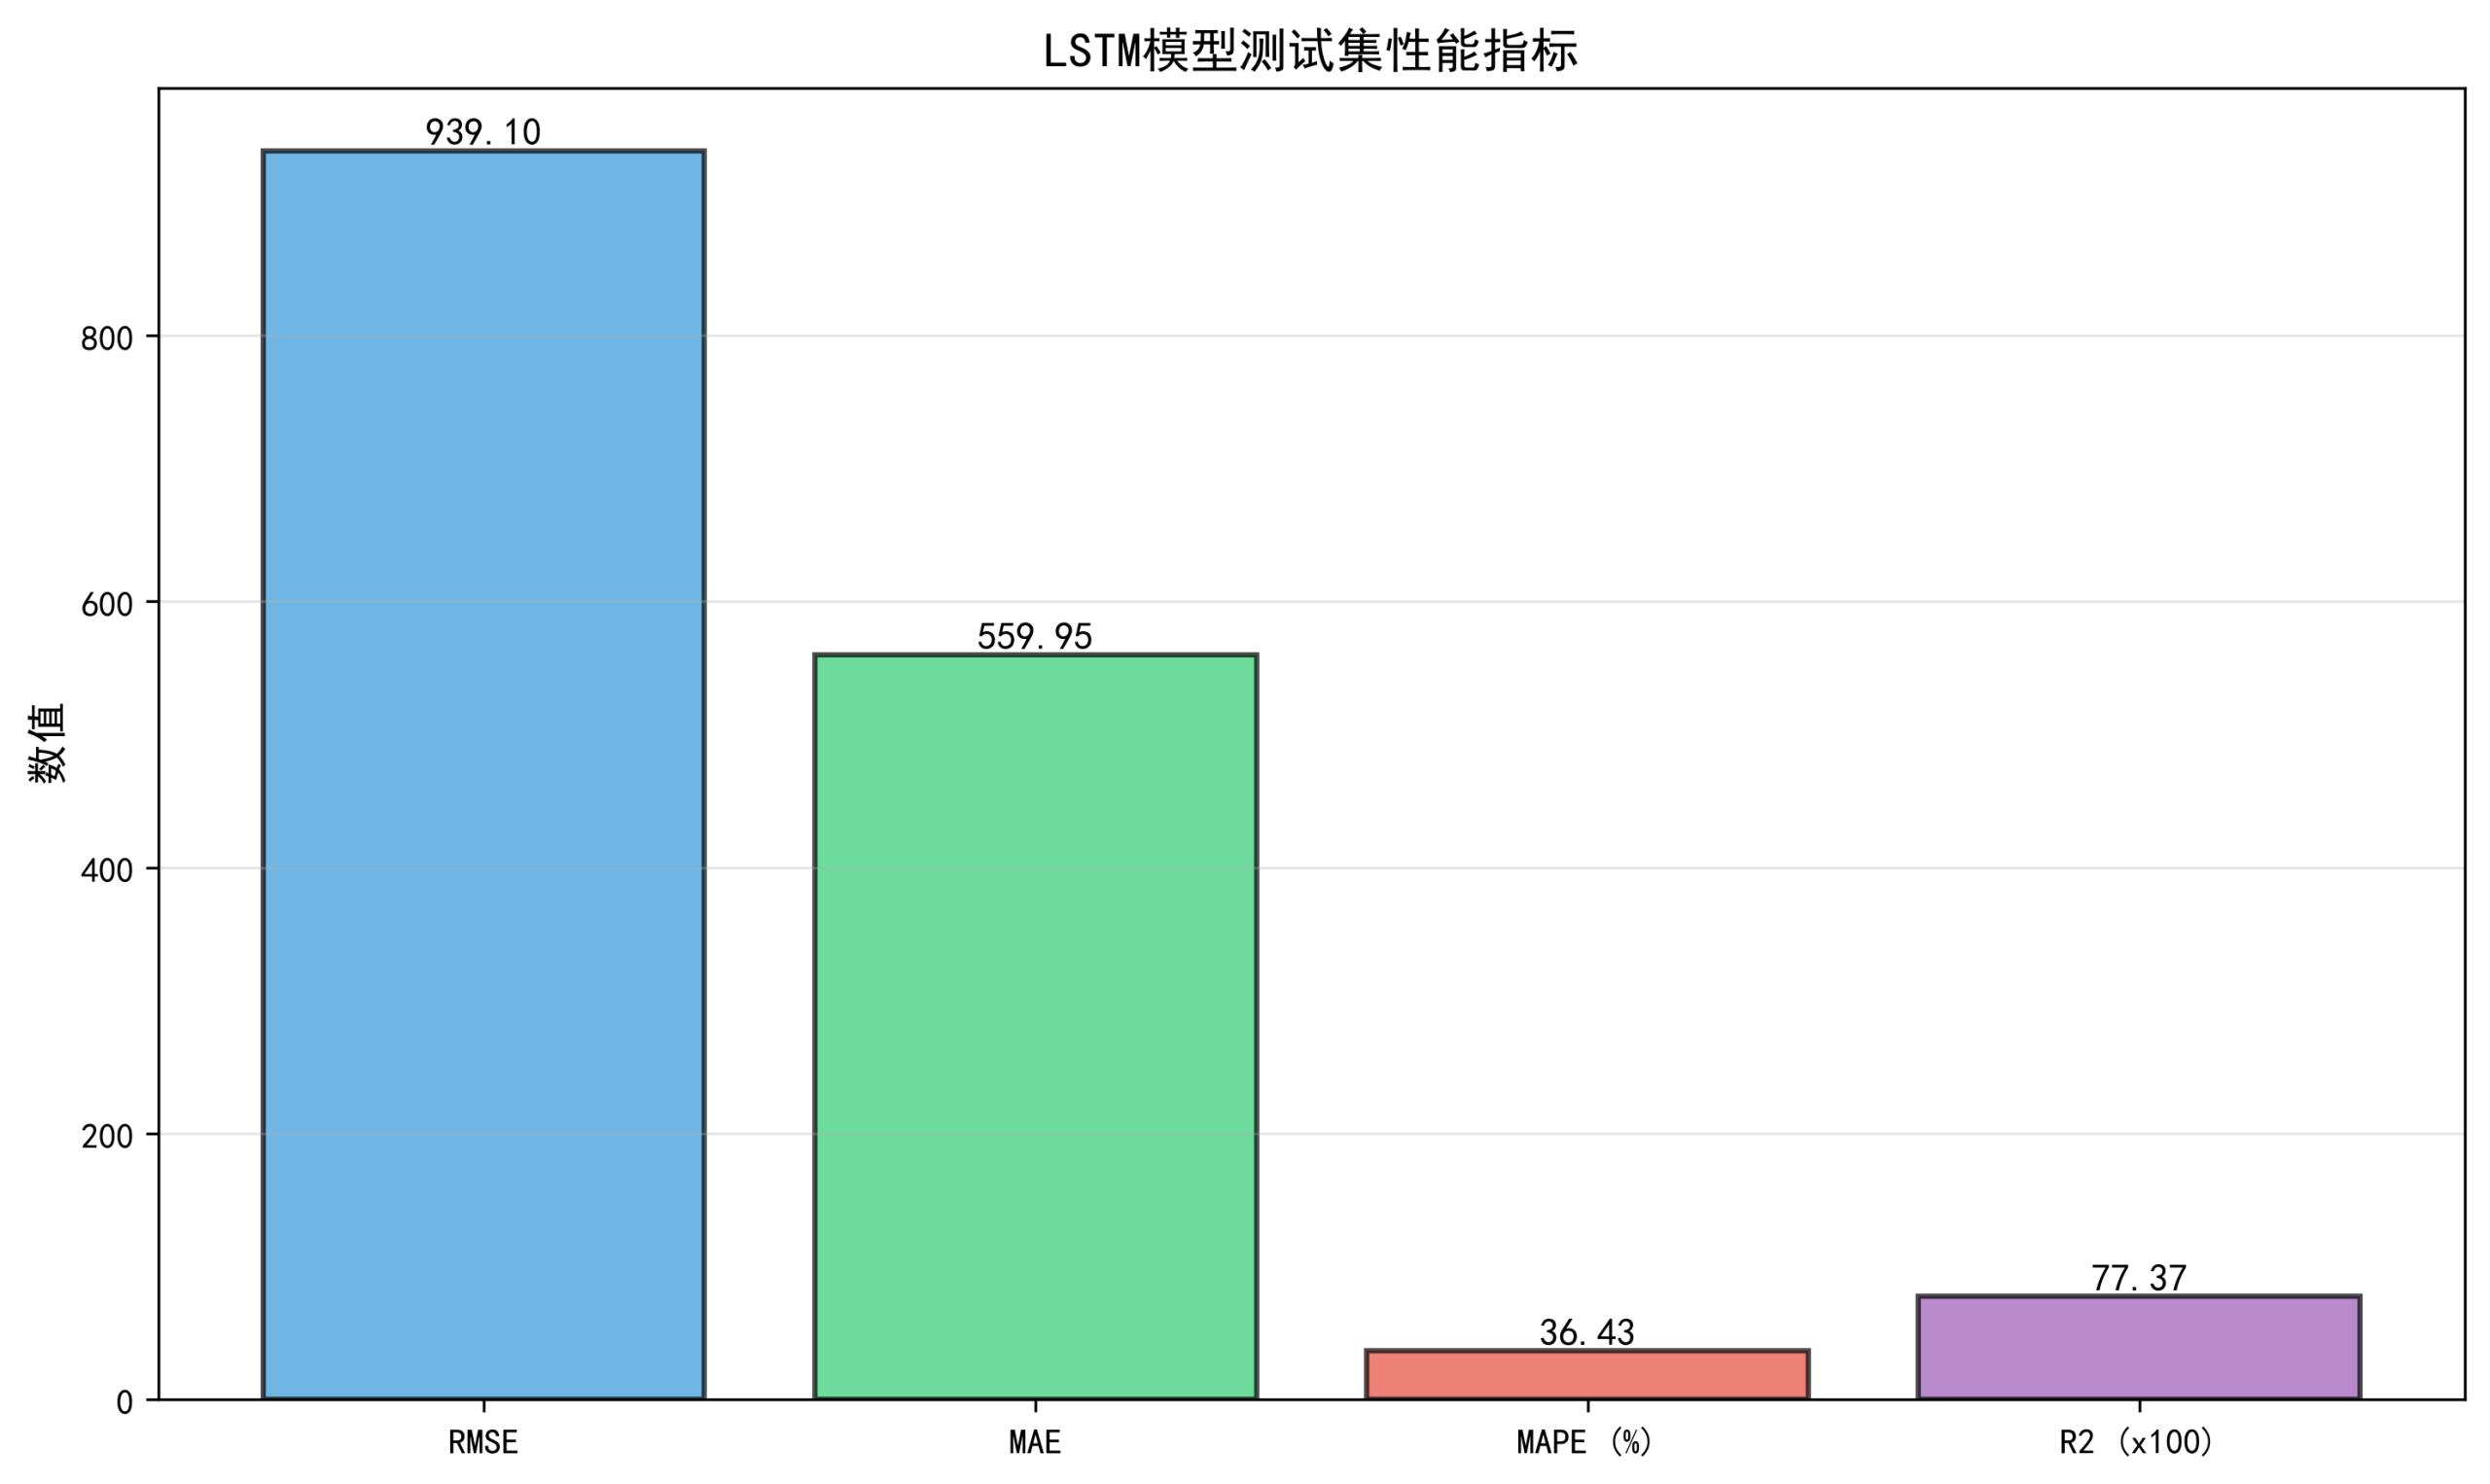
图3 LSTM模型测试集性能指标
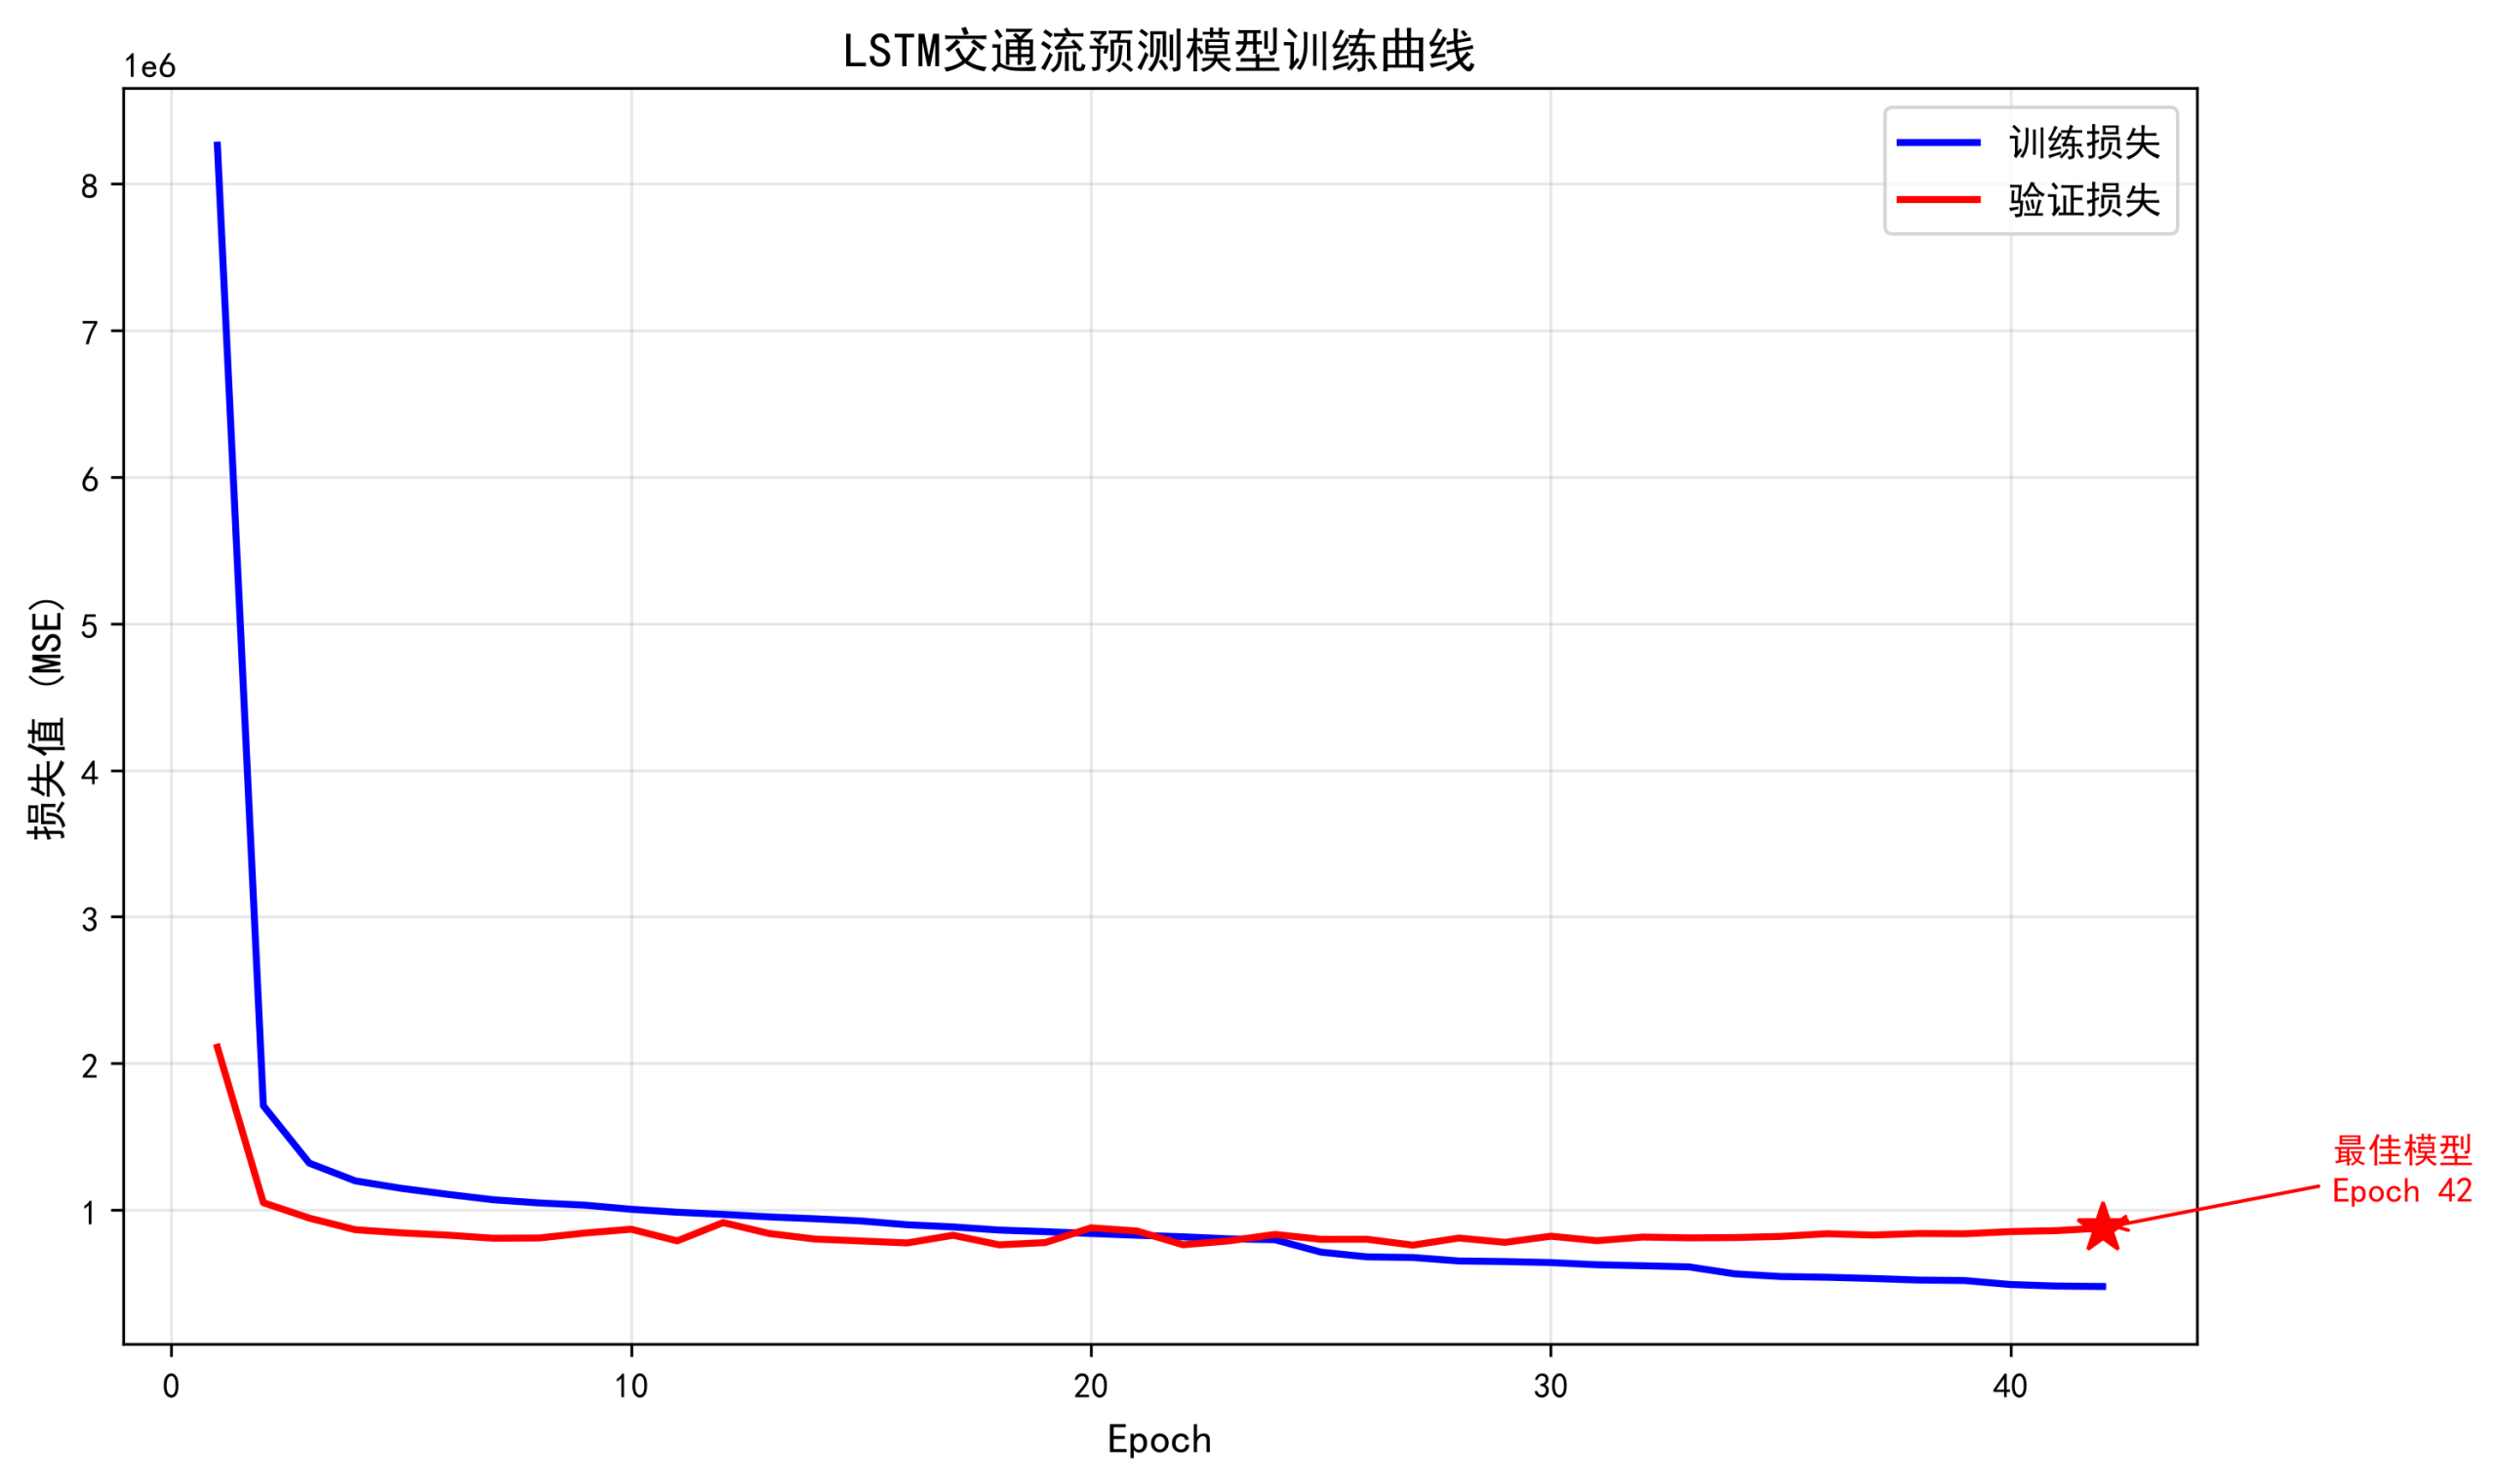
图4 LSTM模型预测效果对比
2.实验结果与分析
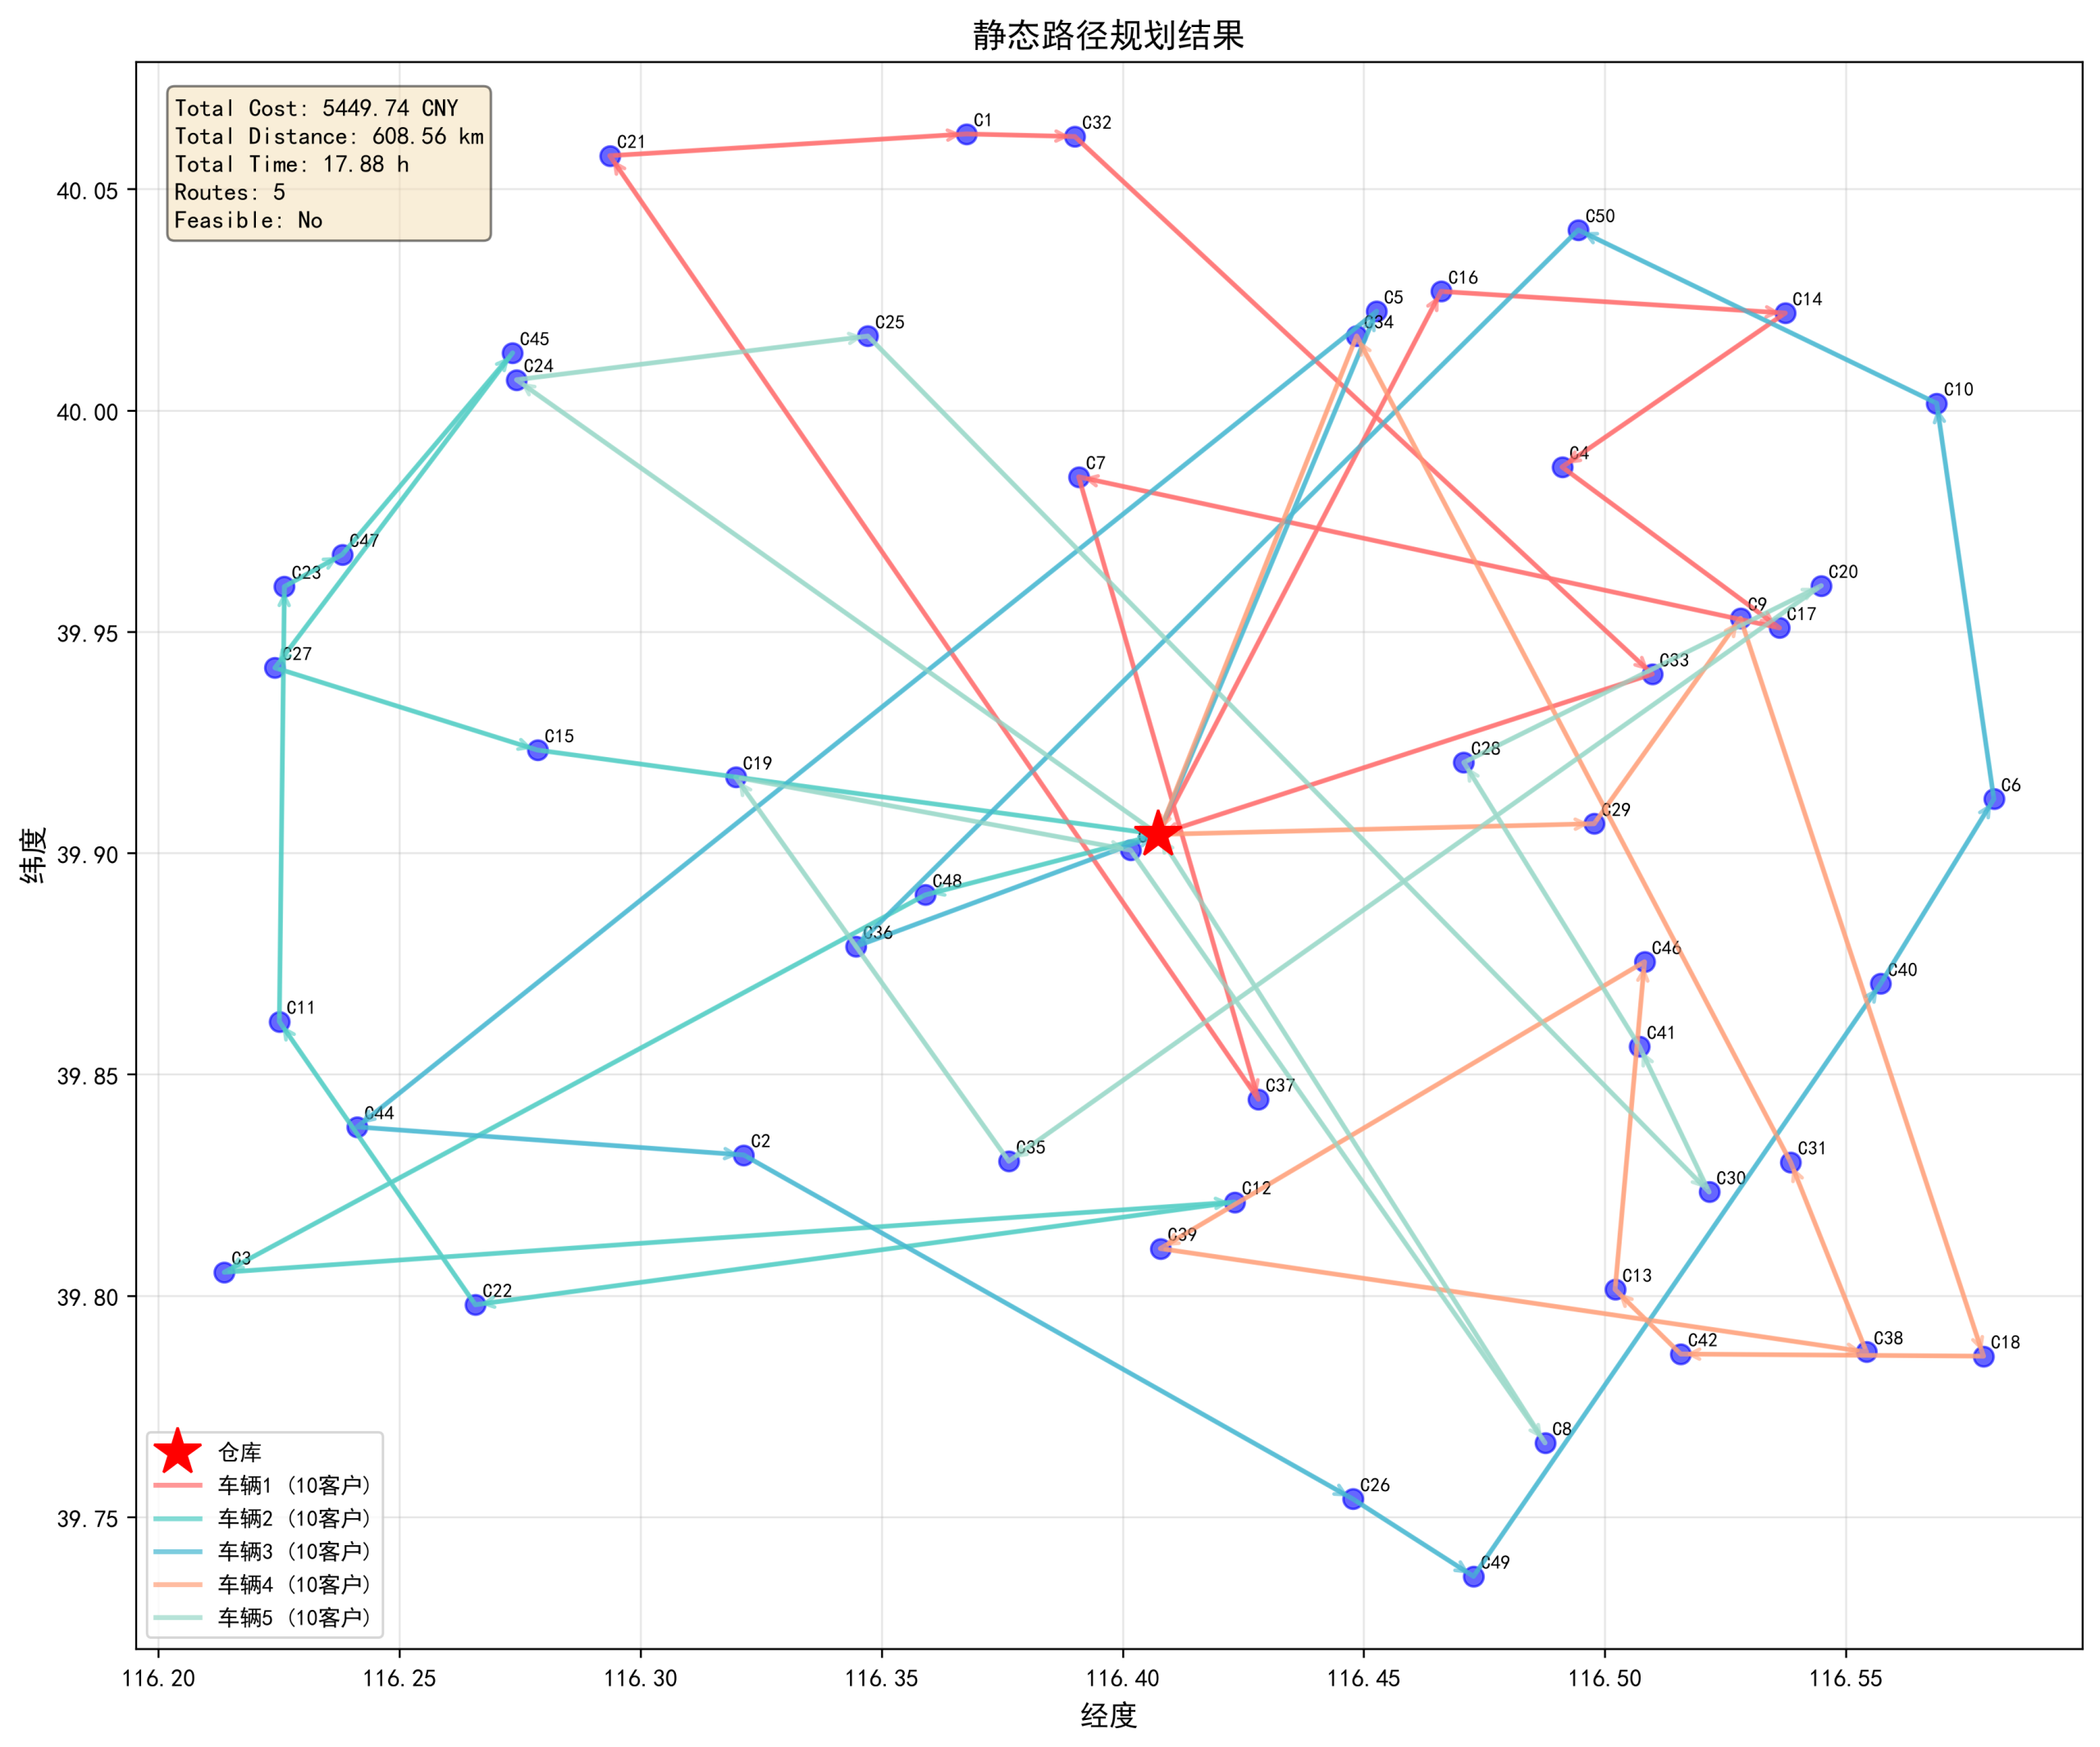
图5 静态路径规划结果
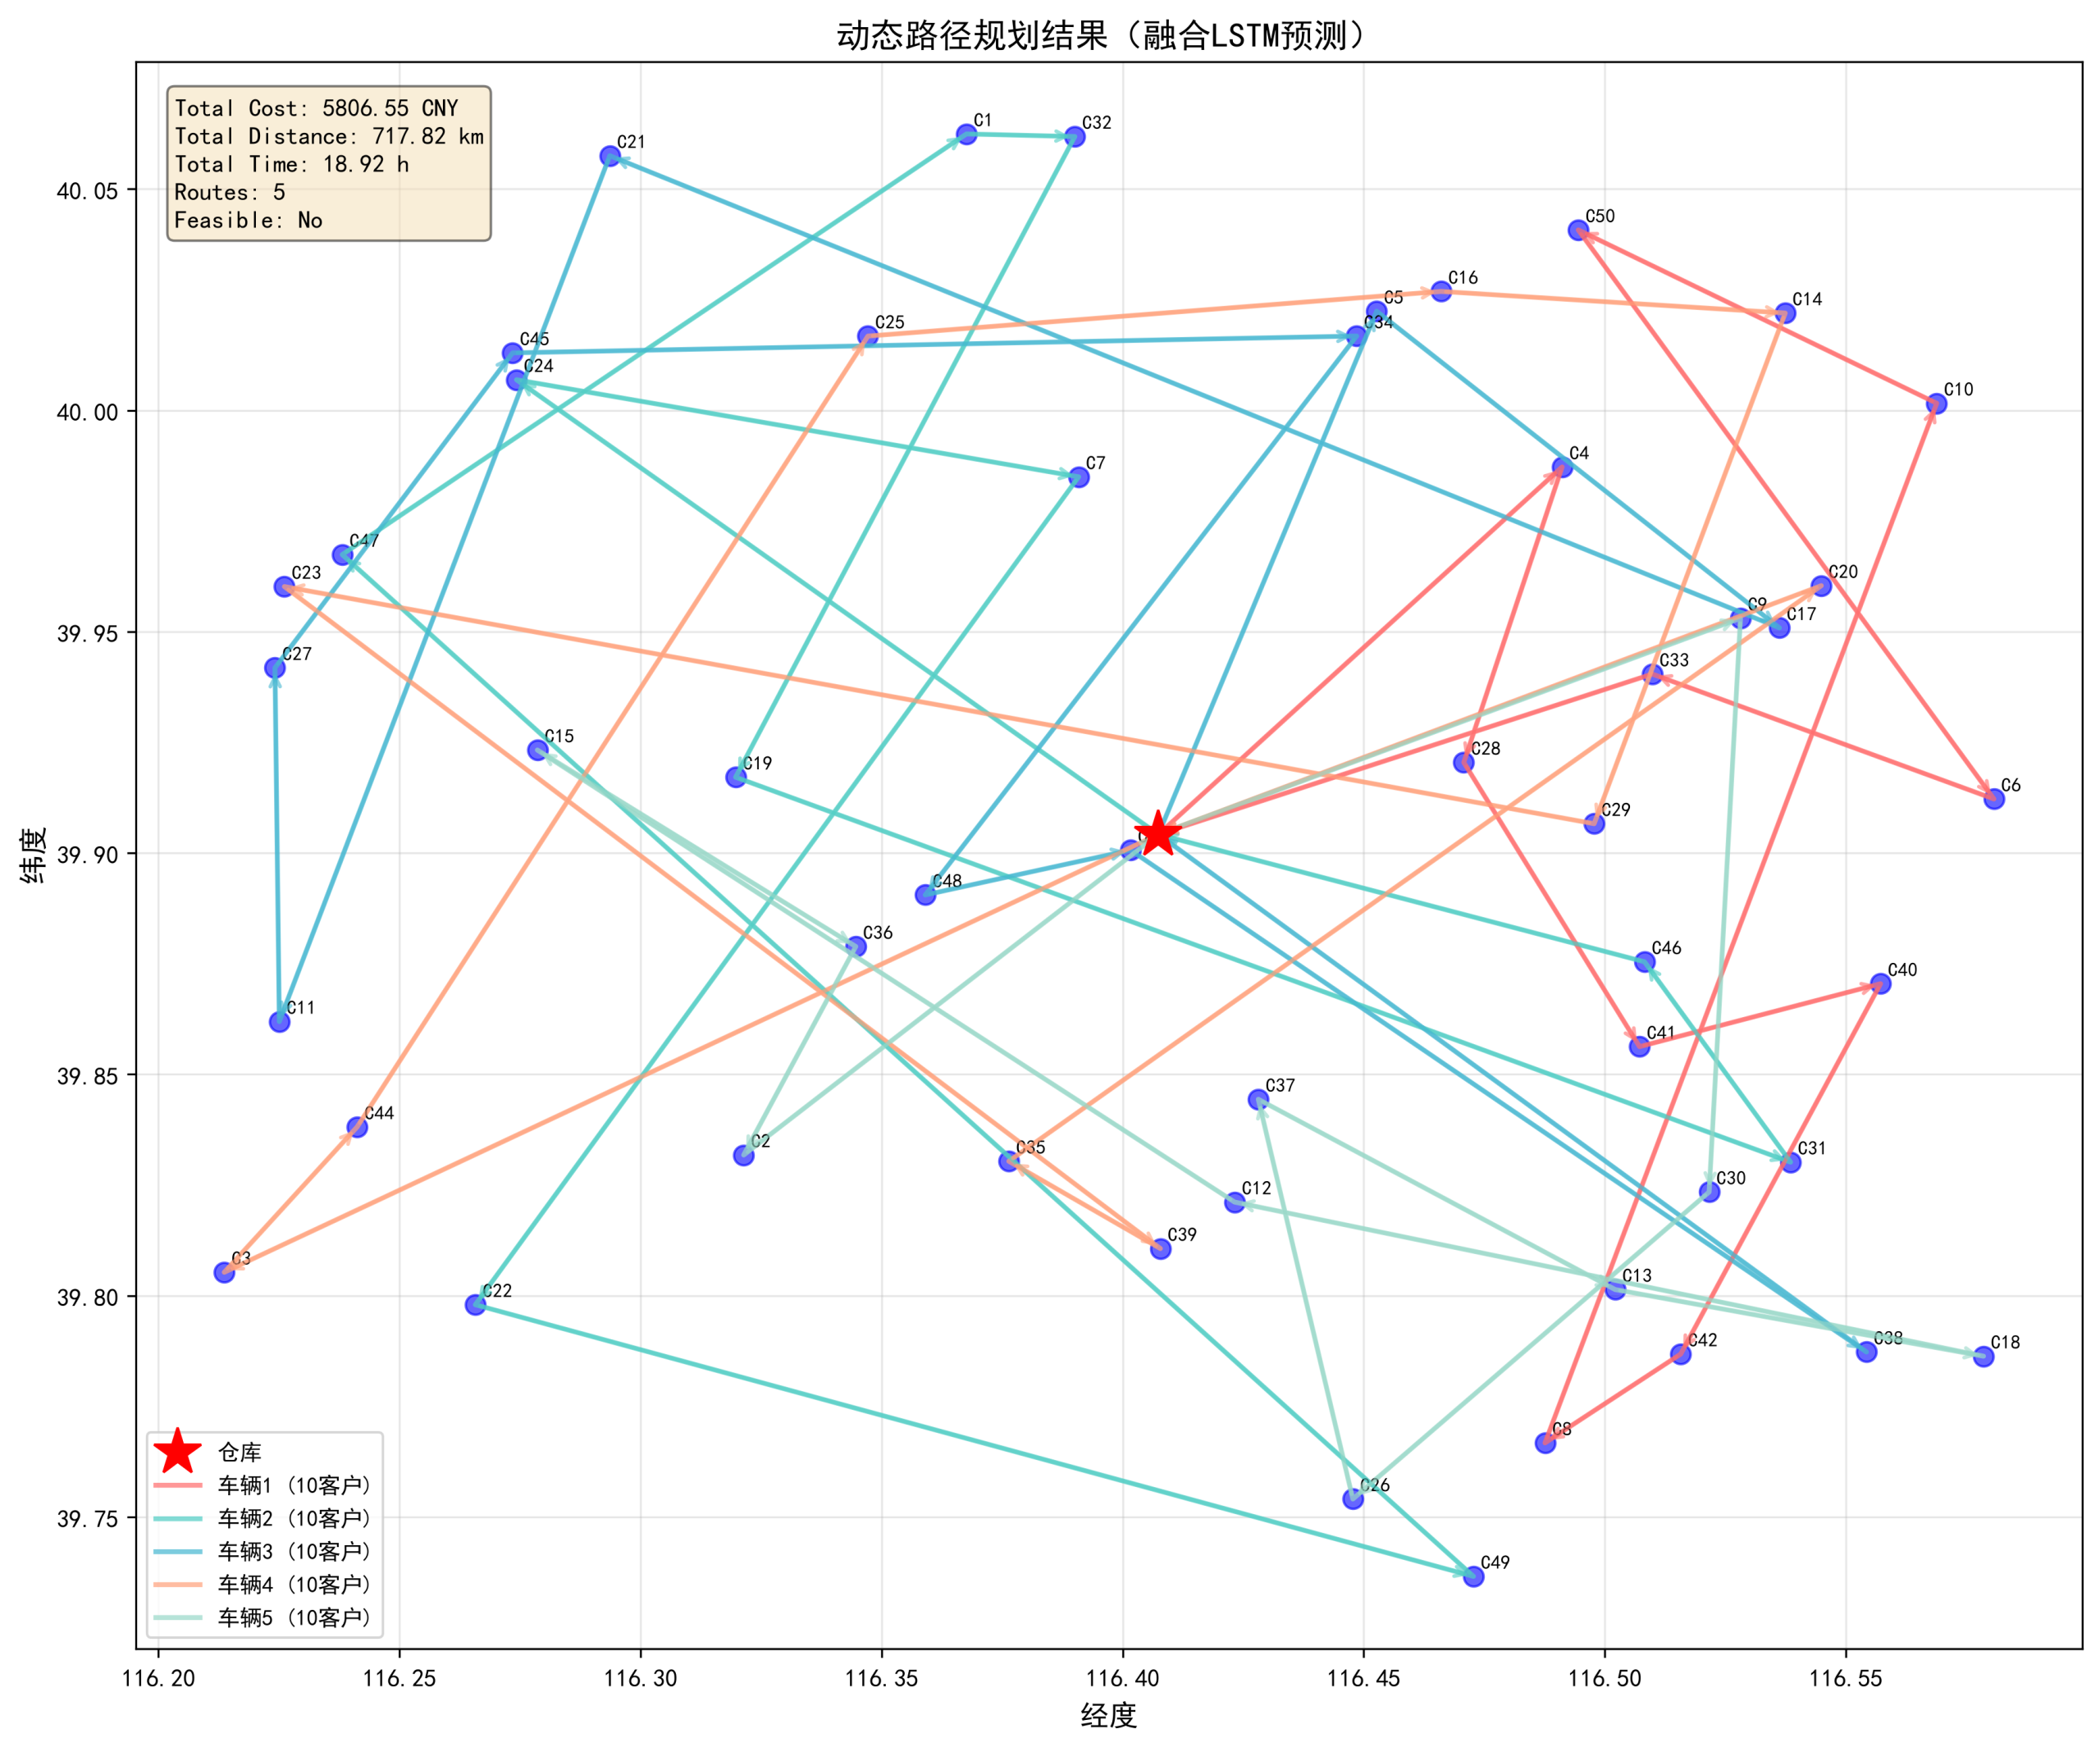
图6 动态路径规划结果(融合LSTM预测)
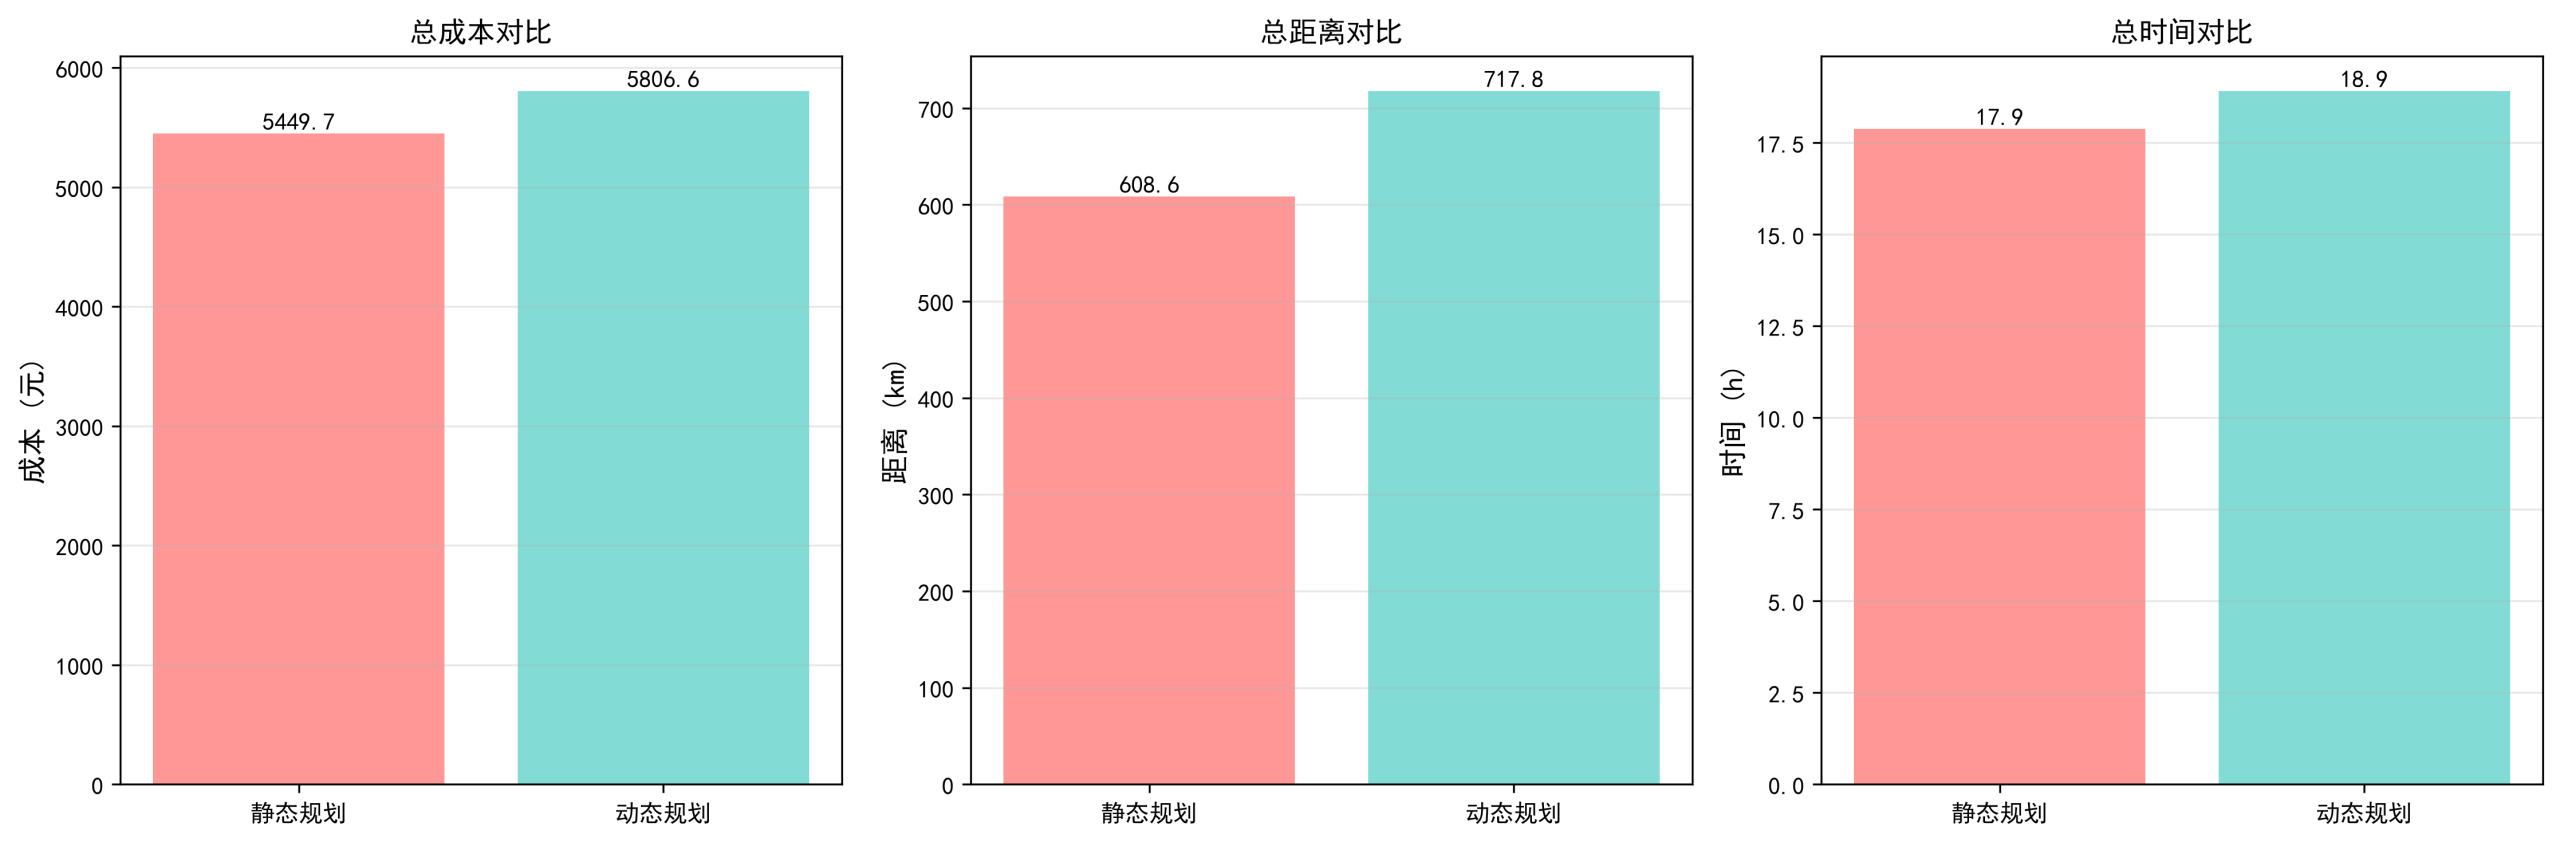
图7 静态规划与动态规划性能对比-三维对比(成本/距离/时间)
项目资源
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:SD-22-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)