摘要:柔性作业车间调度问题(Flexible Job Shop Scheduling Problem, FJSP)是制造业生产调度中的经典NP-hard问题。针对传统遗传算法在求解FJSP时存在的收敛速度慢、易陷入局部最优和稳定性差等问题,本文提出一种混合自适应遗传算法(Hybrid Adaptive Genetic Algorithm, HAGA)。该算法通过自适应调整交叉率和变异率,根据种群多样性和个体适应度动态平衡全局探索与局部开发能力;同时融合基于关键路径的局部搜索策略,在遗传进化过程中对优秀个体进行局部优化,有效提升解的质量。
项目概览
项目简介
在MK01标准测试实例上进行的对比实验表明,改进算法相比基础遗传算法平均性能提升9.77%,最优解达到41,仅比理论最优解40高2.5%,标准差降低33%,显著提高了算法的稳定性。消融实验进一步验证了各改进策略的有效性,其中自适应参数机制贡献了12.85%的性能提升。此外,改进算法在机器负载均衡方面也取得13.3%的改进,表明算法不仅优化了总完工时间,还改善了资源利用效率。
实验结果证明,本文提出的混合自适应遗传算法能够有效求解柔性作业车间调度问题,在解的质量、收敛速度和稳定性方面均表现出色,为FJSP的实际应用提供了一种高效可行的求解方法。
系统架构
本系统采用模块化设计,主要包含七个核心模块:问题定义模块(fjsp_problem.py)负责FJSP问题建模和数据读取;染色体编码模块(chromosome_encoding.py)实现操作序列和机器选择的双层编码;遗传算子模块(genetic_operators.py)提供POX交叉、交换变异和插入变异等操作;局部搜索模块(local_search_operators.py)基于关键路径进行邻域搜索;基础算法模块(algorithm_base_ga.py)实现标准遗传算法框架;改进算法模块(algorithm_improved_ga.py)集成自适应参数调整和局部搜索策略;可视化模块(result_visualization.py)生成甘特图和收敛曲线。各模块之间采用松耦合设计,便于维护和扩展。
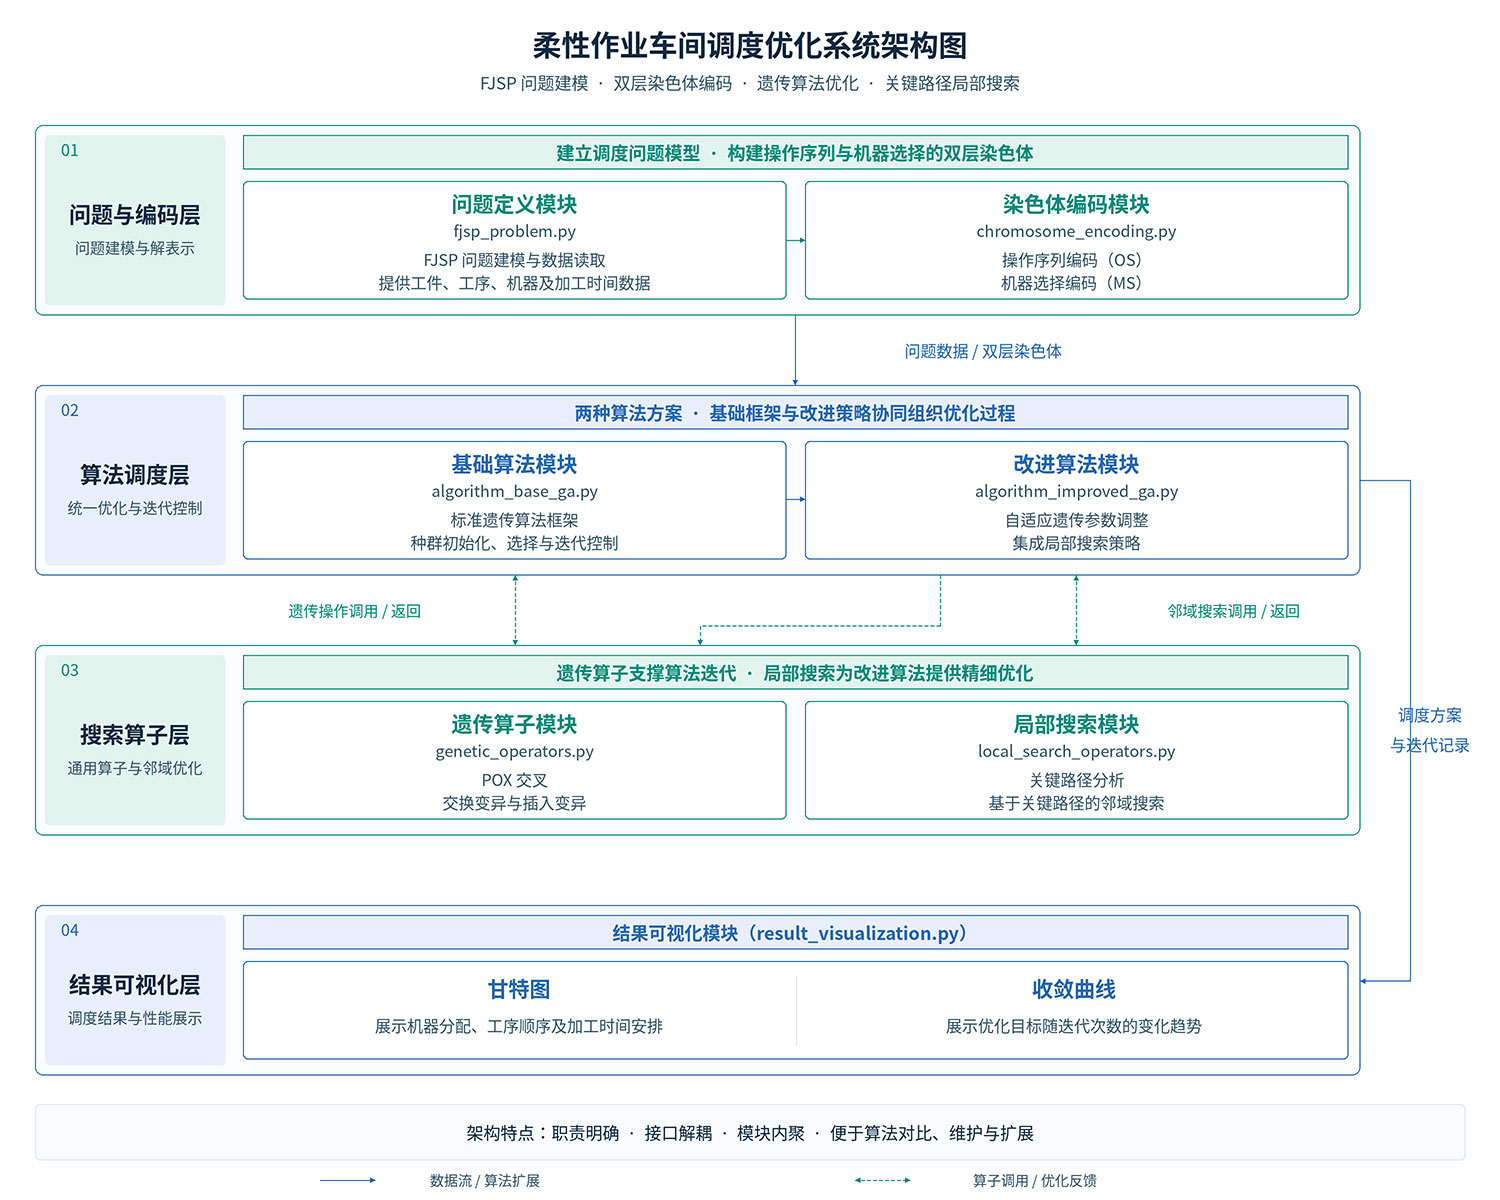
图1 系统架构图
技术创新
创新点1:自适应参数调整机
设计了基于种群多样性和个体适应度的自适应参数调整策略,交叉率和变异率根据进化状态动态调整。对于适应度高的个体采用较小的交叉变异率以保护优良基因,对于适应度低的个体采用较大的交叉变异率以增强探索能力。实验表明该机制贡献了12.85%的性能提升,有效平衡了算法的全局探索与局部开发能力。
创新点2:基于关键路径的局部搜索策略
提出了针对FJSP问题特征的关键路径局部搜索方法,在遗传进化过程中周期性地对种群中的优秀个体进行局部优化。通过识别调度方案中的关键路径,在关键路径上的工序进行机器重分配和工序重调度,避免了盲目搜索,提高了局部搜索的效率和效果。
创新点3:混合进化框架
将自适应遗传算法与局部搜索策略有机融合,形成”全局探索-局部开发-精英保留”的混合进化框架。在遗传进化的粗粒度搜索基础上,通过局部搜索进行细粒度优化,同时采用精英保留策略确保最优解不丢失。该框架使算法既具有较强的全局搜索能力,又能在有希望的区域进行深度挖掘,显著提升了算法的综合性能。
数据集
本研究采用MK01标准测试实例进行算法验证,该实例包含10个作业、6台机器和60道工序,理论下界为37.67,已知最优解约为40。实验对基础遗传算法和改进遗传算法各进行10次独立运行,种群规模设置为100,最大进化代数为100代。实验结果显示,改进算法的最优解为41,平均解为43.40,标准差为1.36;基础算法的最优解为45,平均解为48.10,标准差为2.02。改进算法在平均性能上提升9.77%,在稳定性上提升33%,证明了算法的有效性和鲁棒性。
快速开始
通过命令行运行`pip install -r requirements.txt`安装依赖后,执行`python run_demo.py`即可查看算法在示例问题上的求解过程和结果可视化。
环境要求
本系统基于Python 3.8及以上版本开发,需要安装NumPy(≥1.24.0)和Matplotlib(≥3.7.0)两个依赖库,推荐在至少4GB内存的计算机上运行。
运行展示
1.问题建模
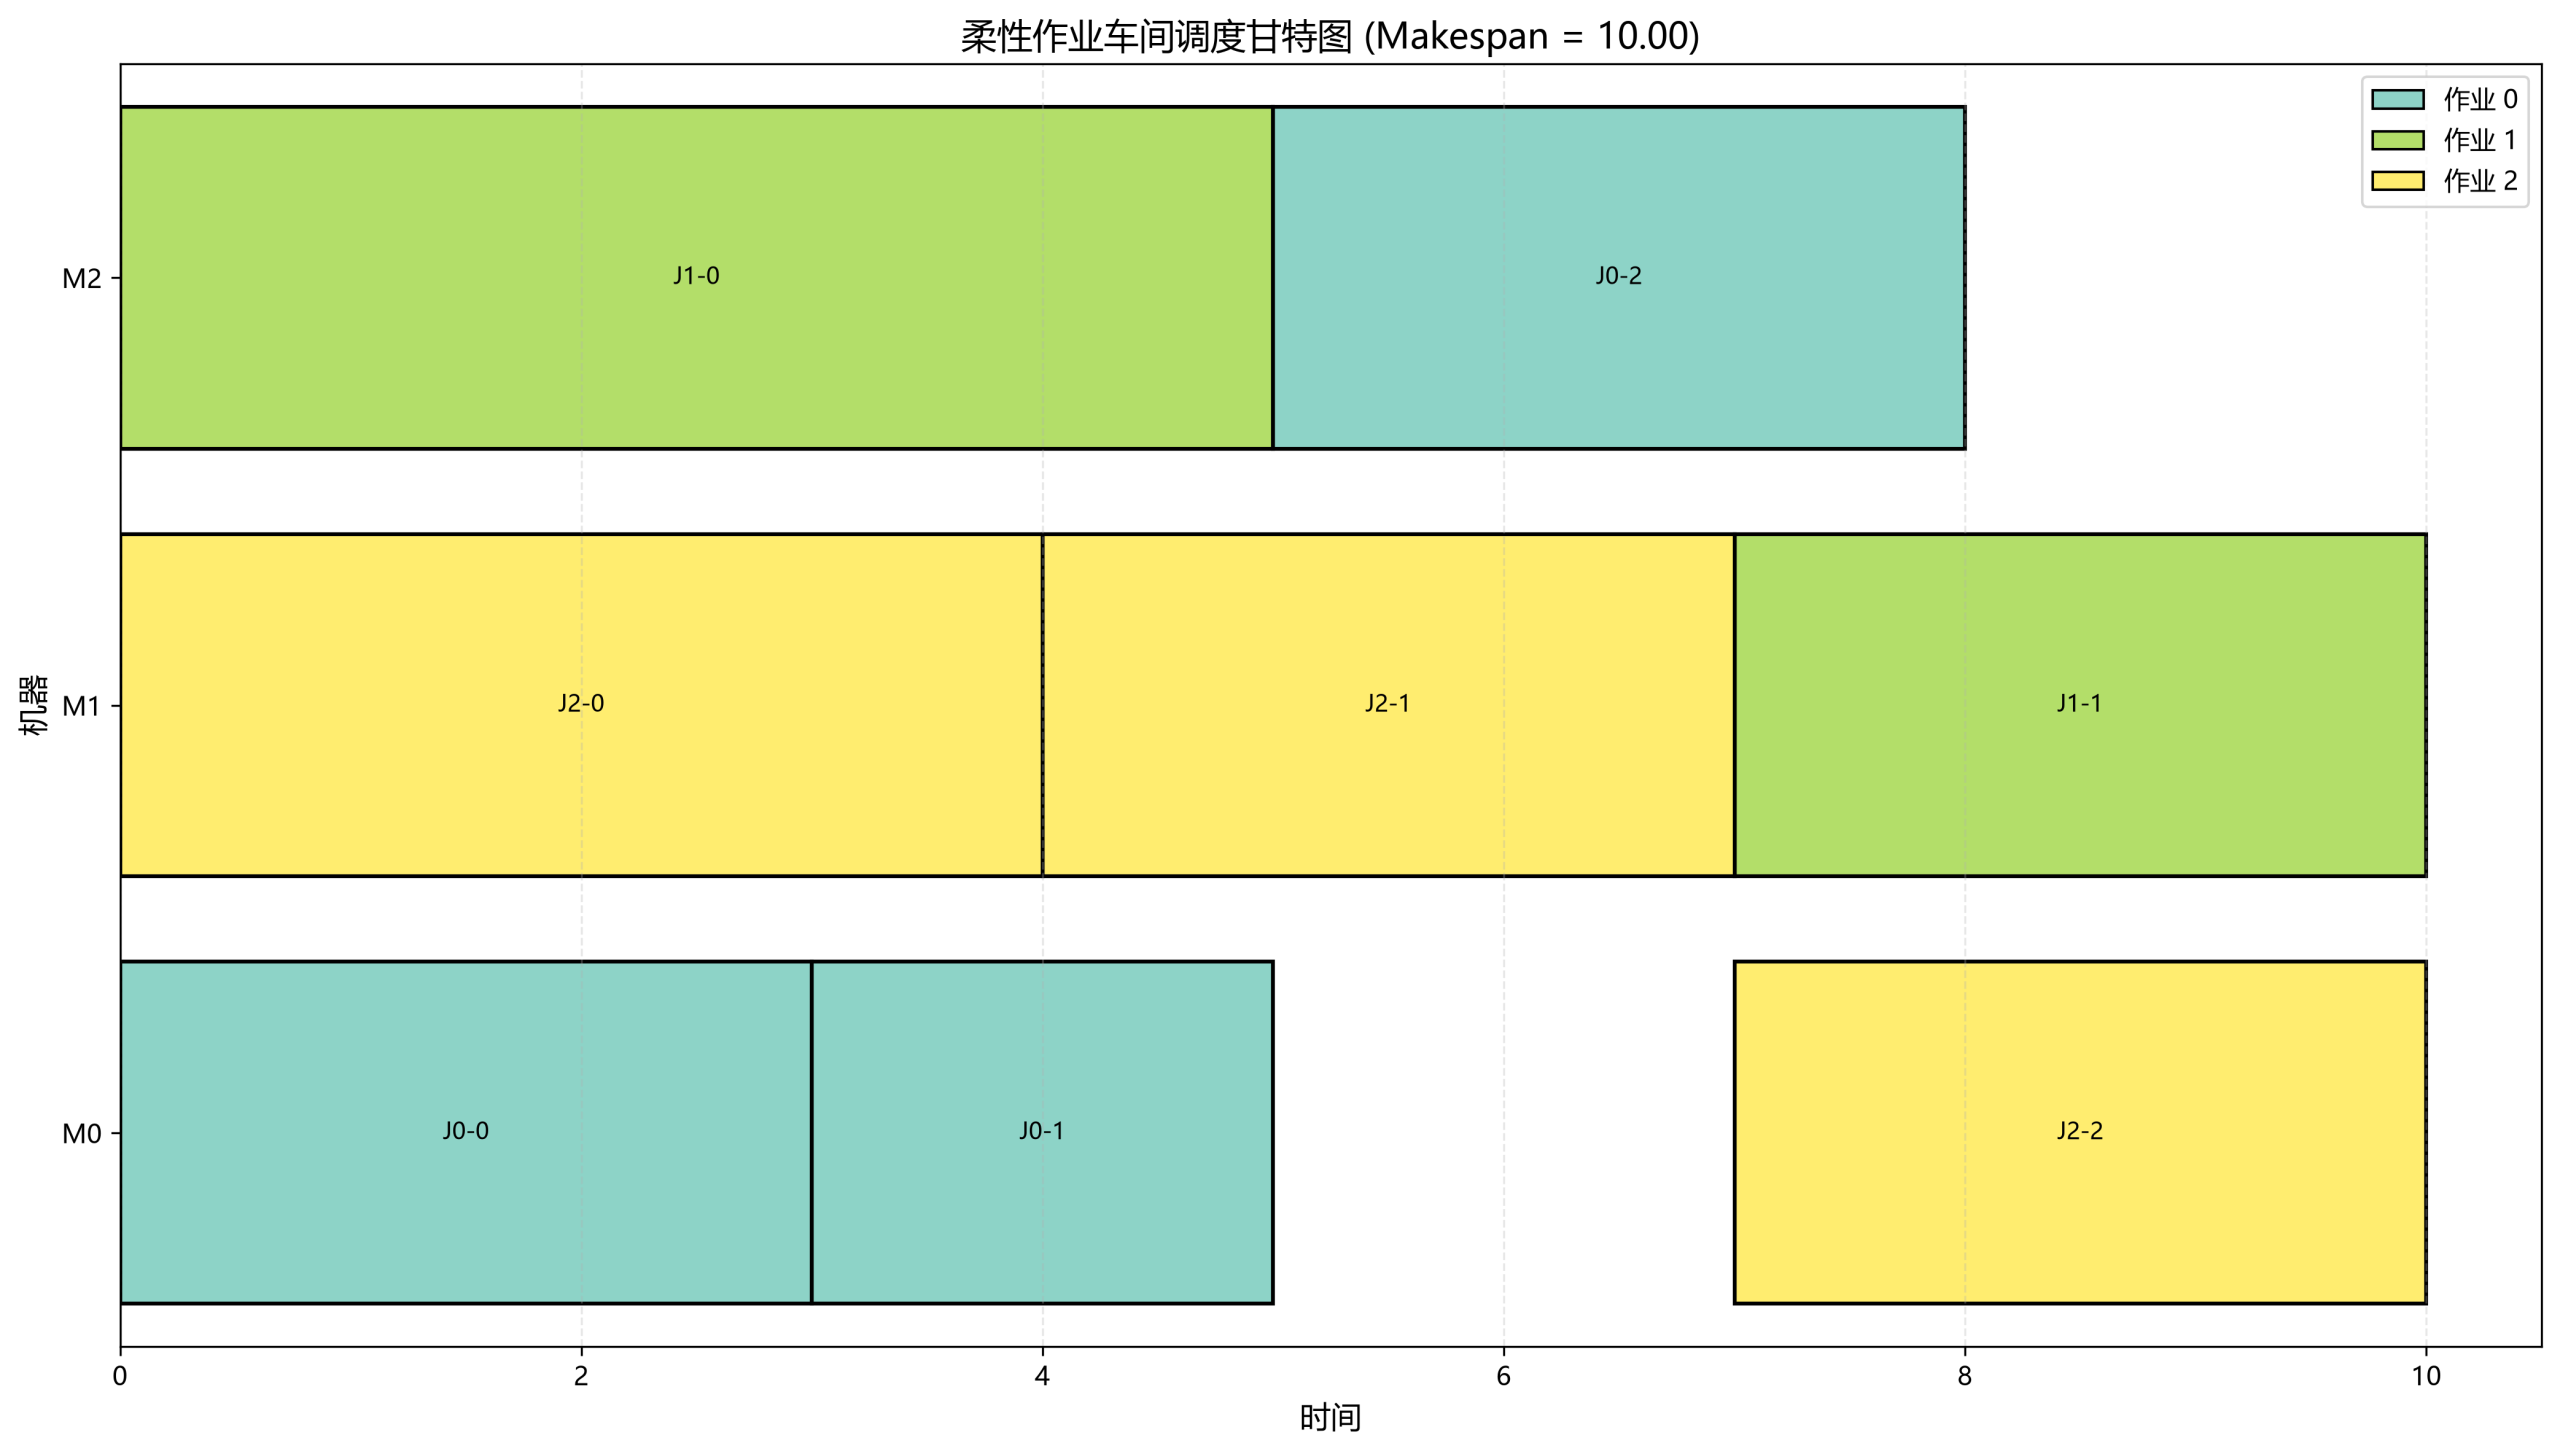
图2 调度方案甘特图示例
2.参数敏感性分析
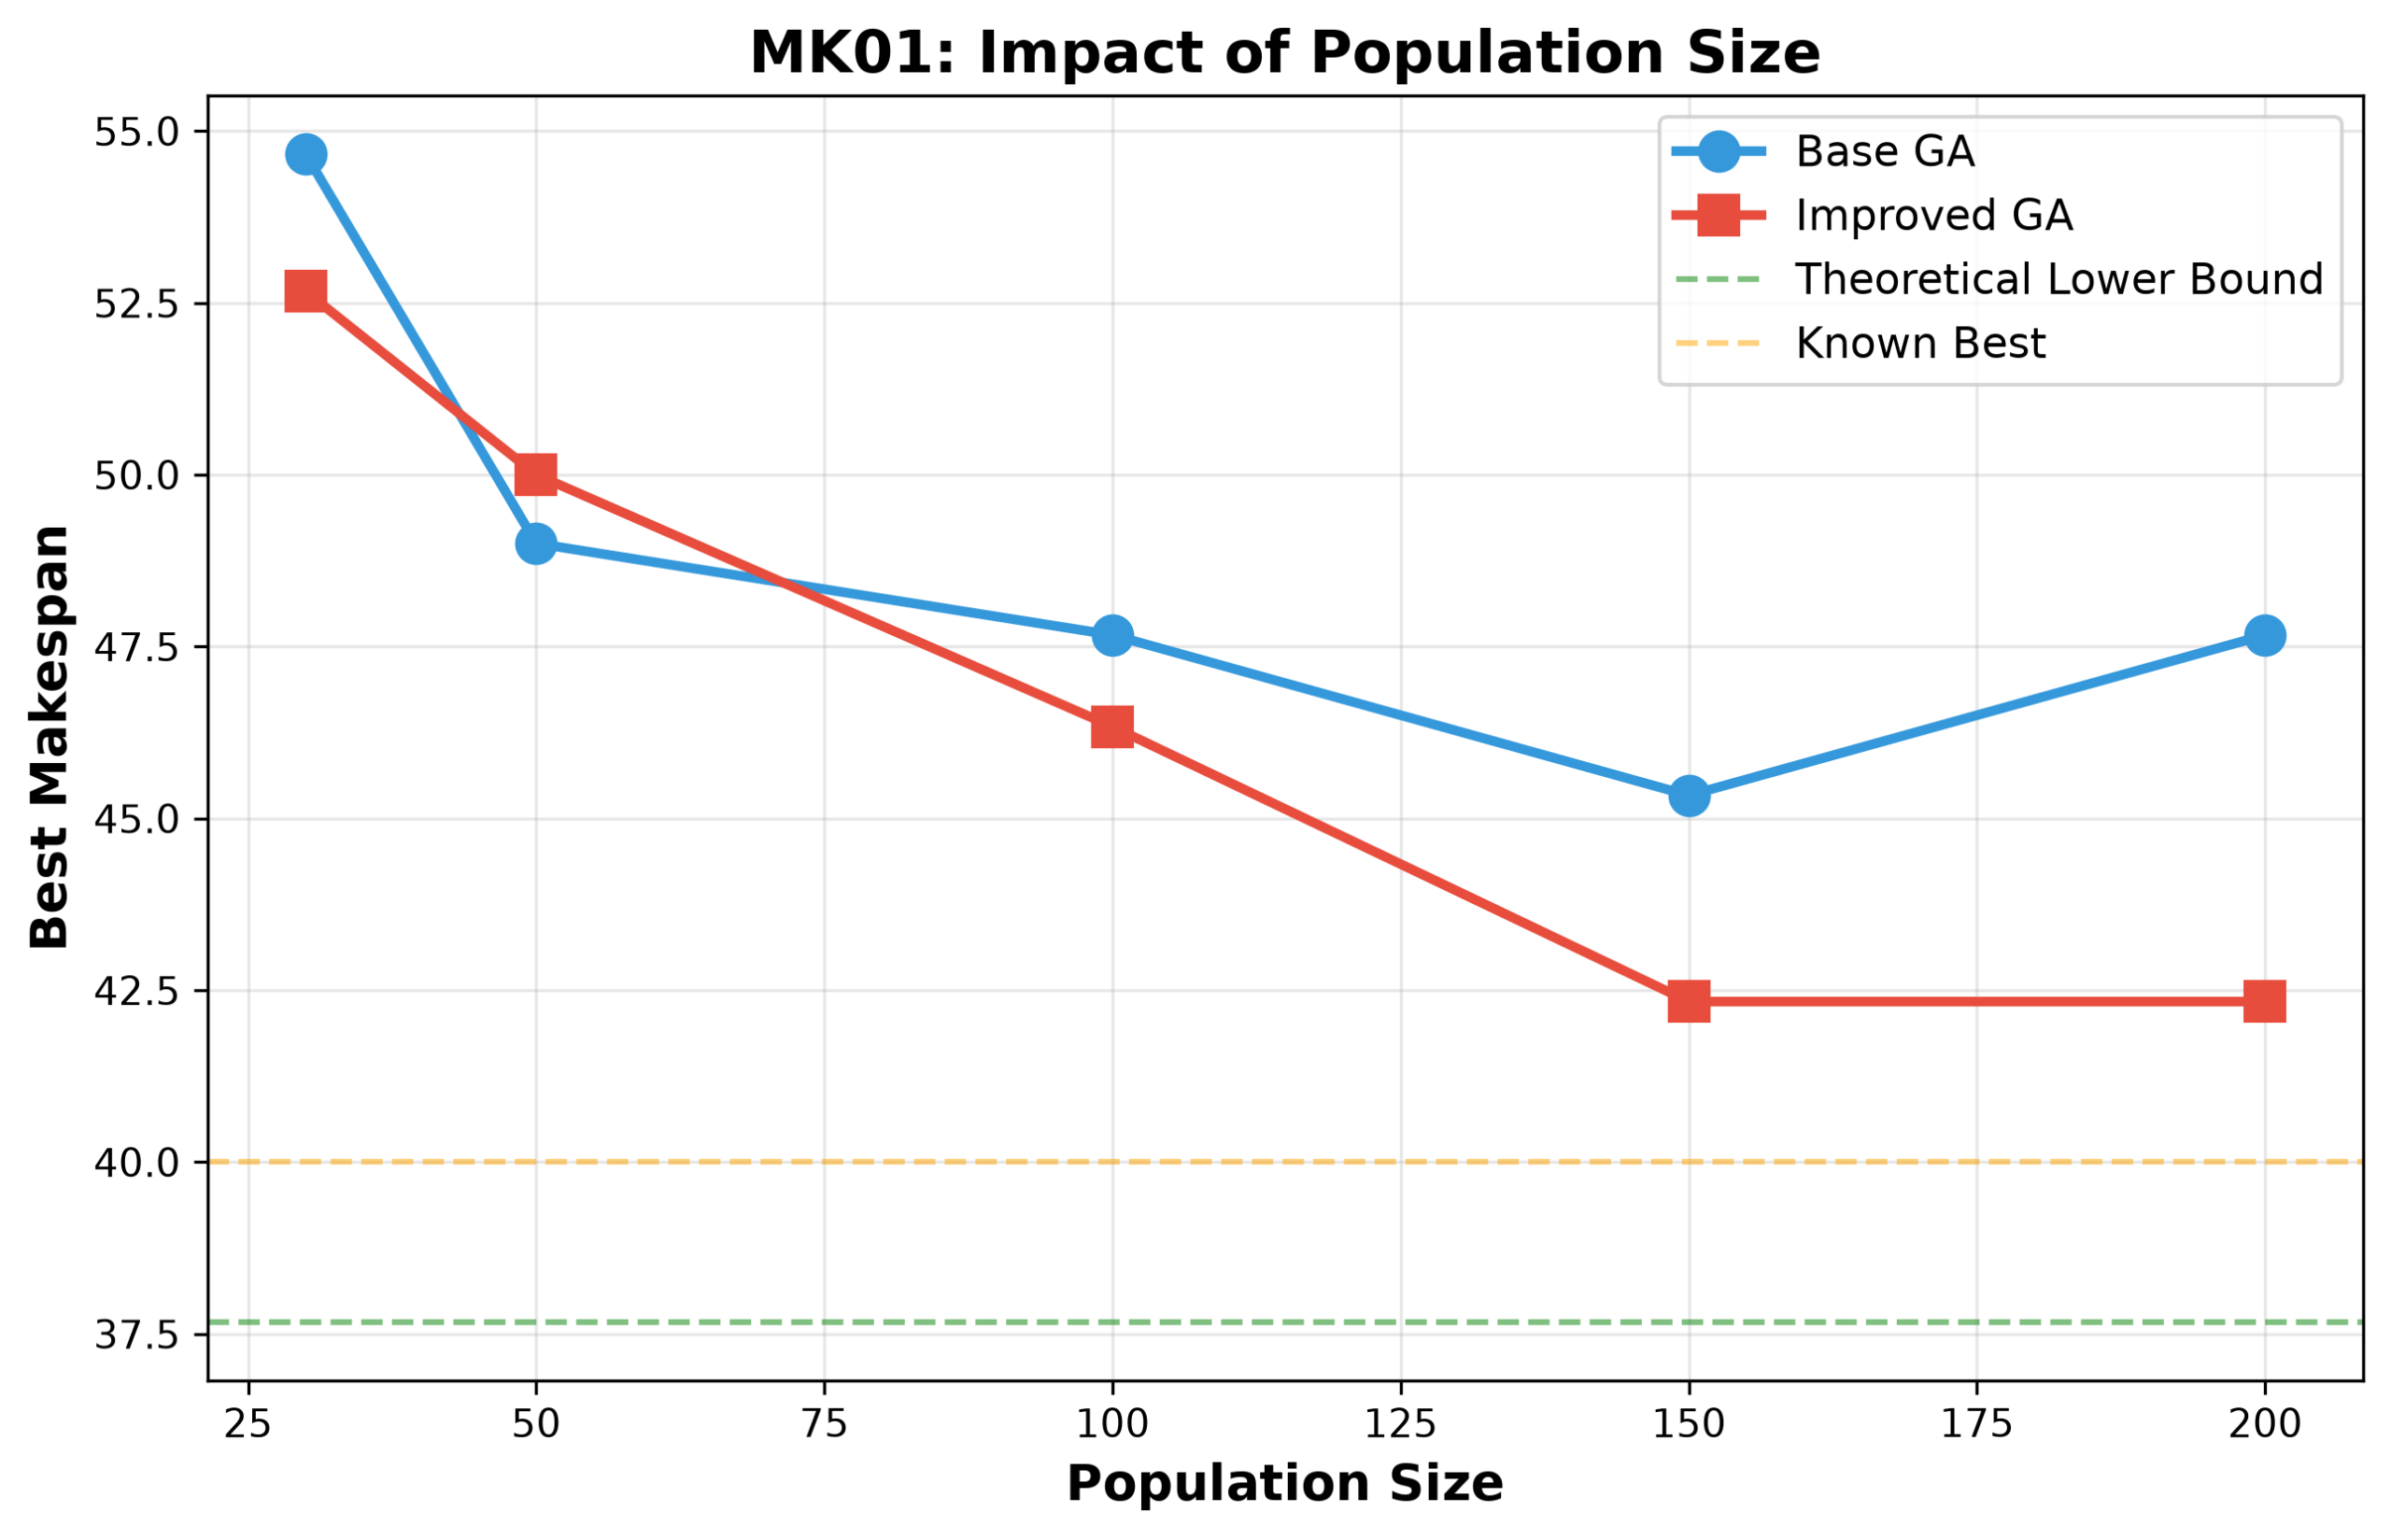
图3 种群规模对算法性能的影响
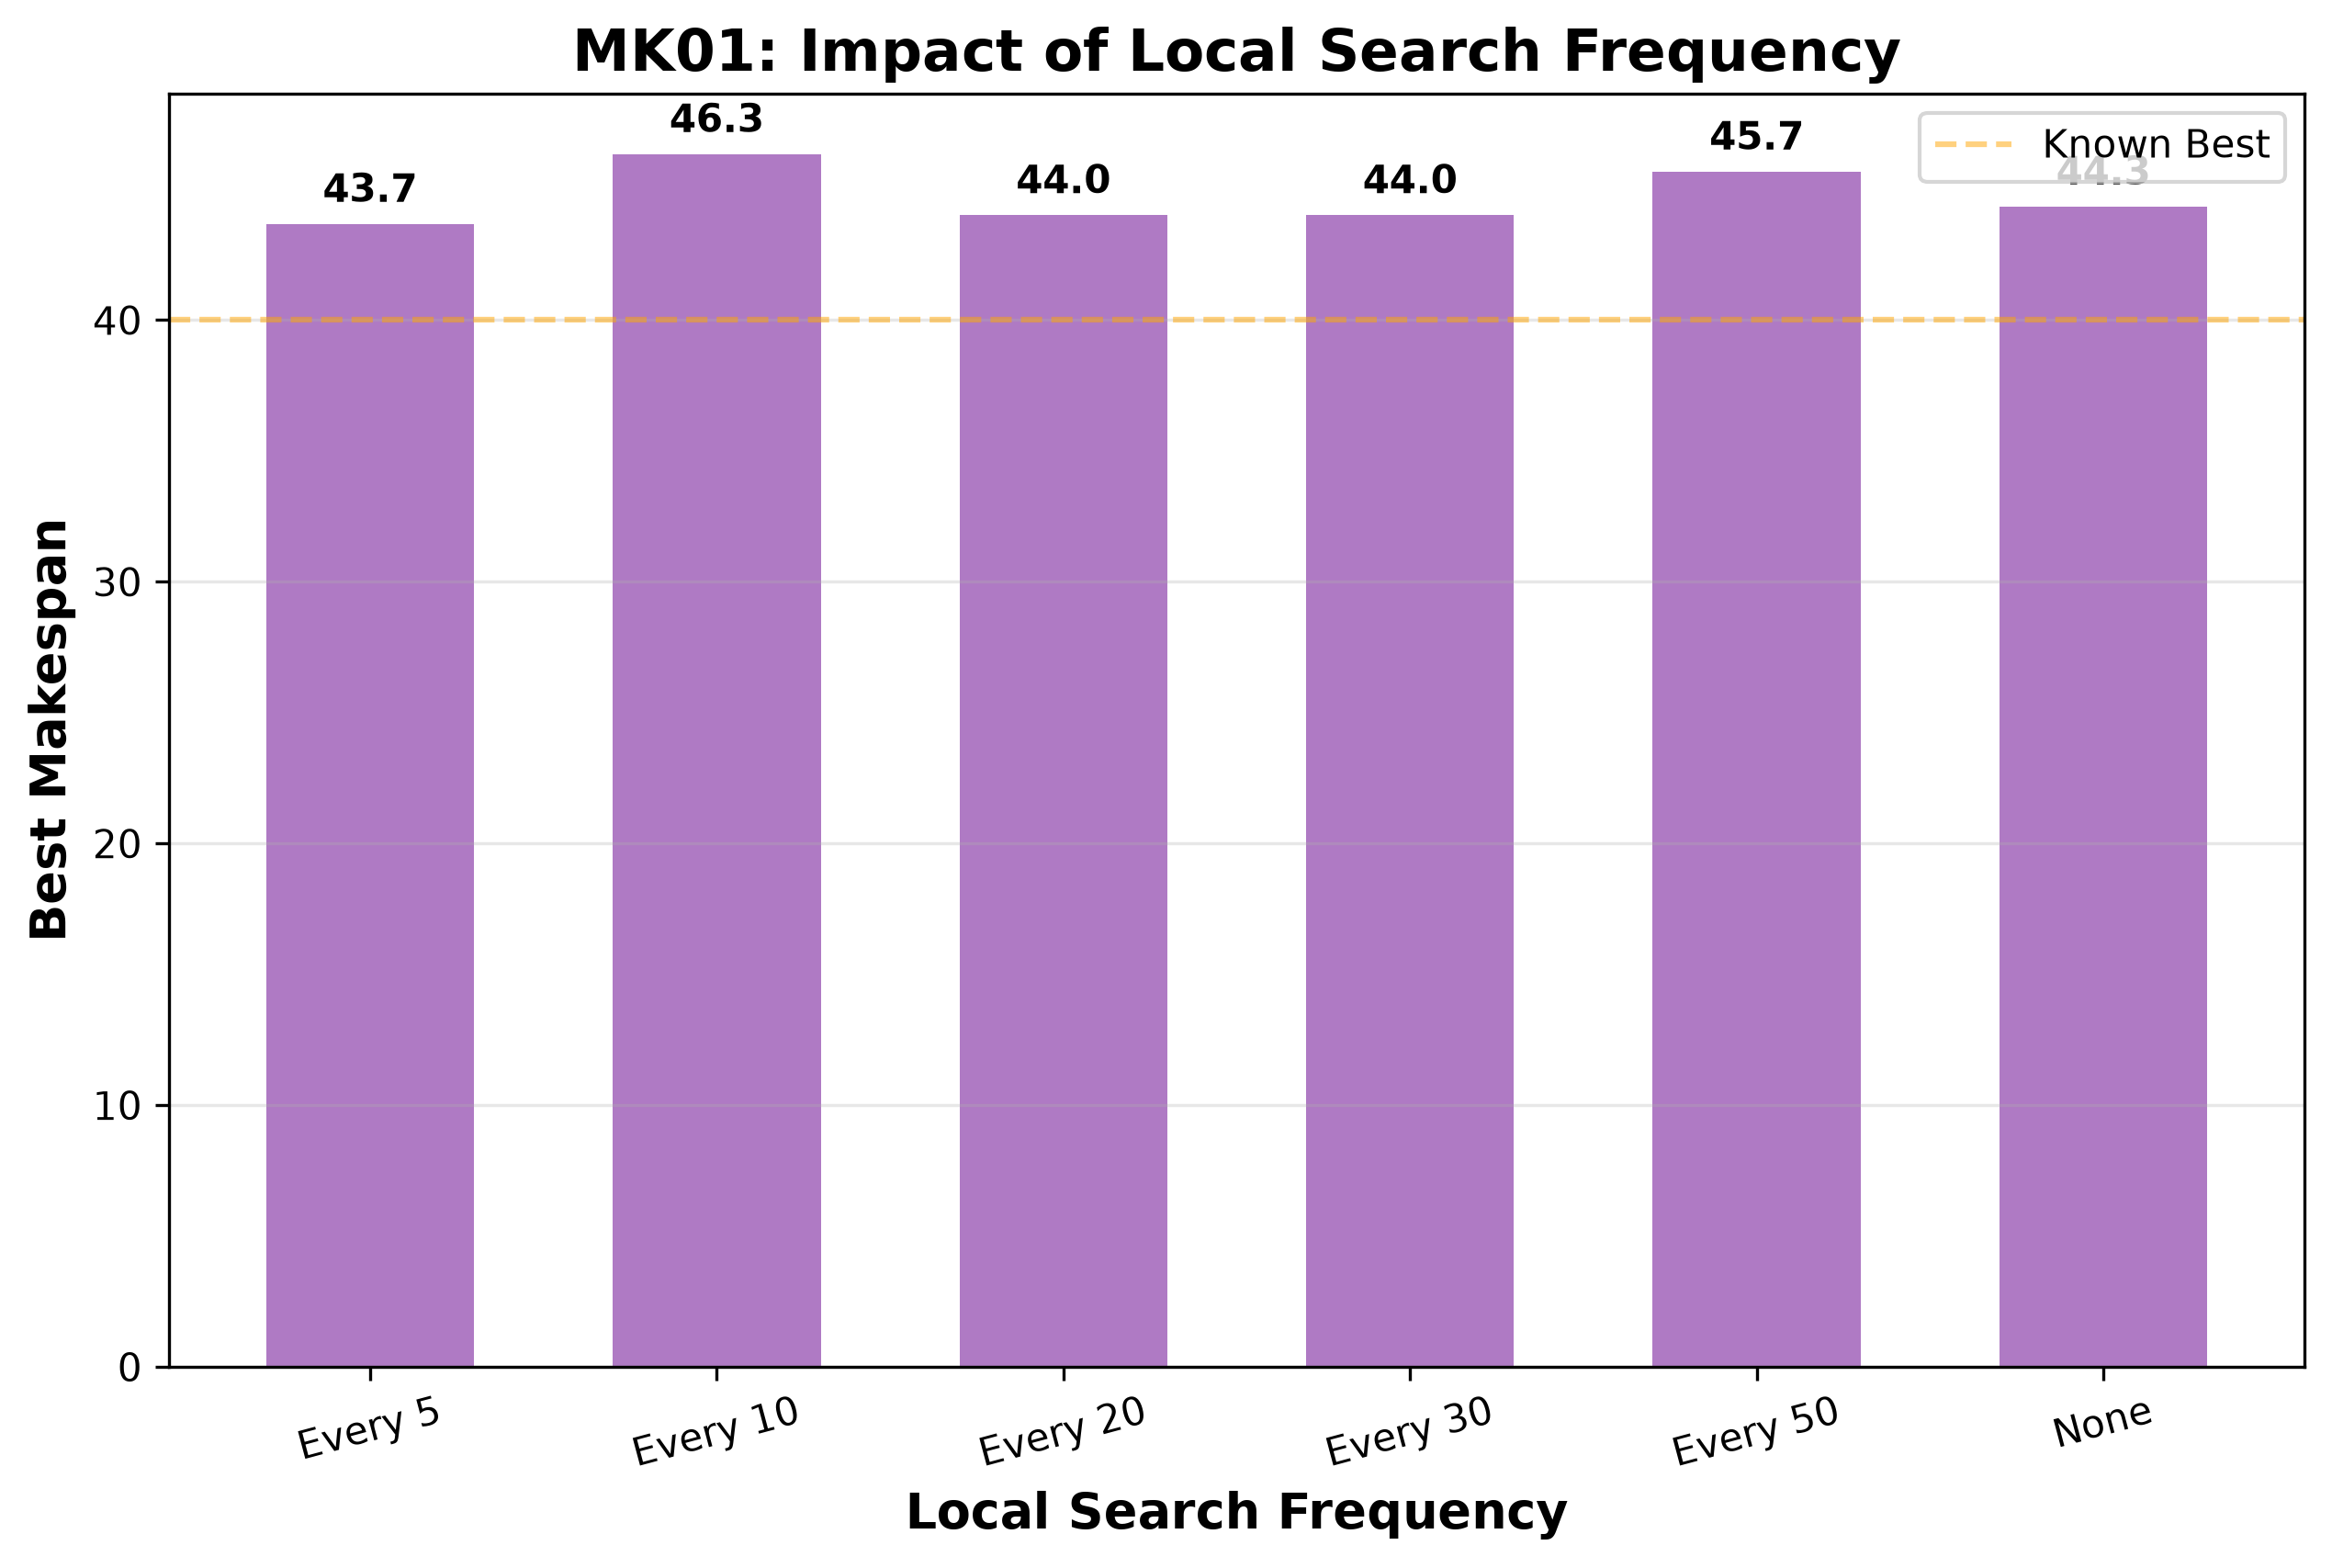
图4 局部搜索频率对性能的影响
3.算法对比实验
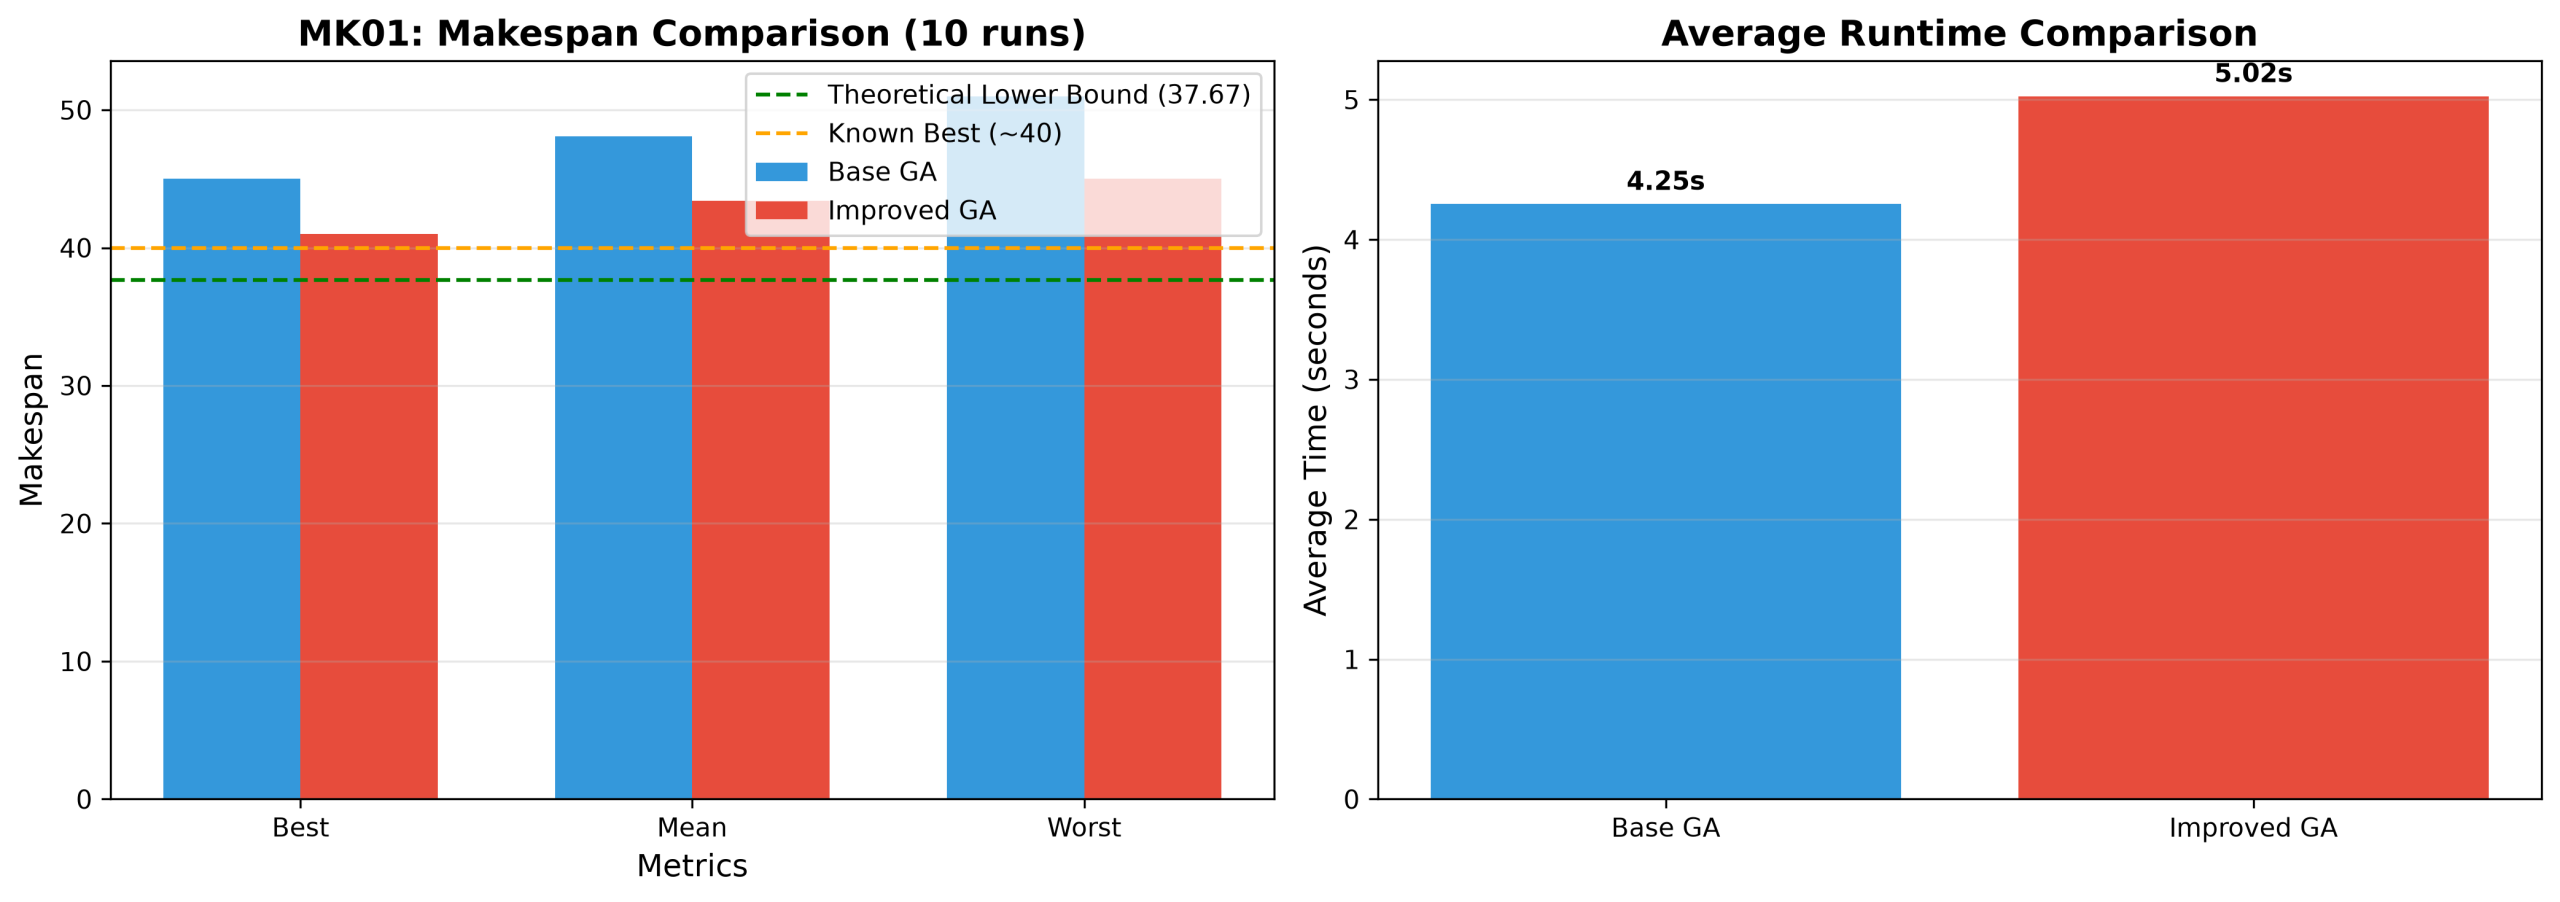
图5 MK01实例性能对比
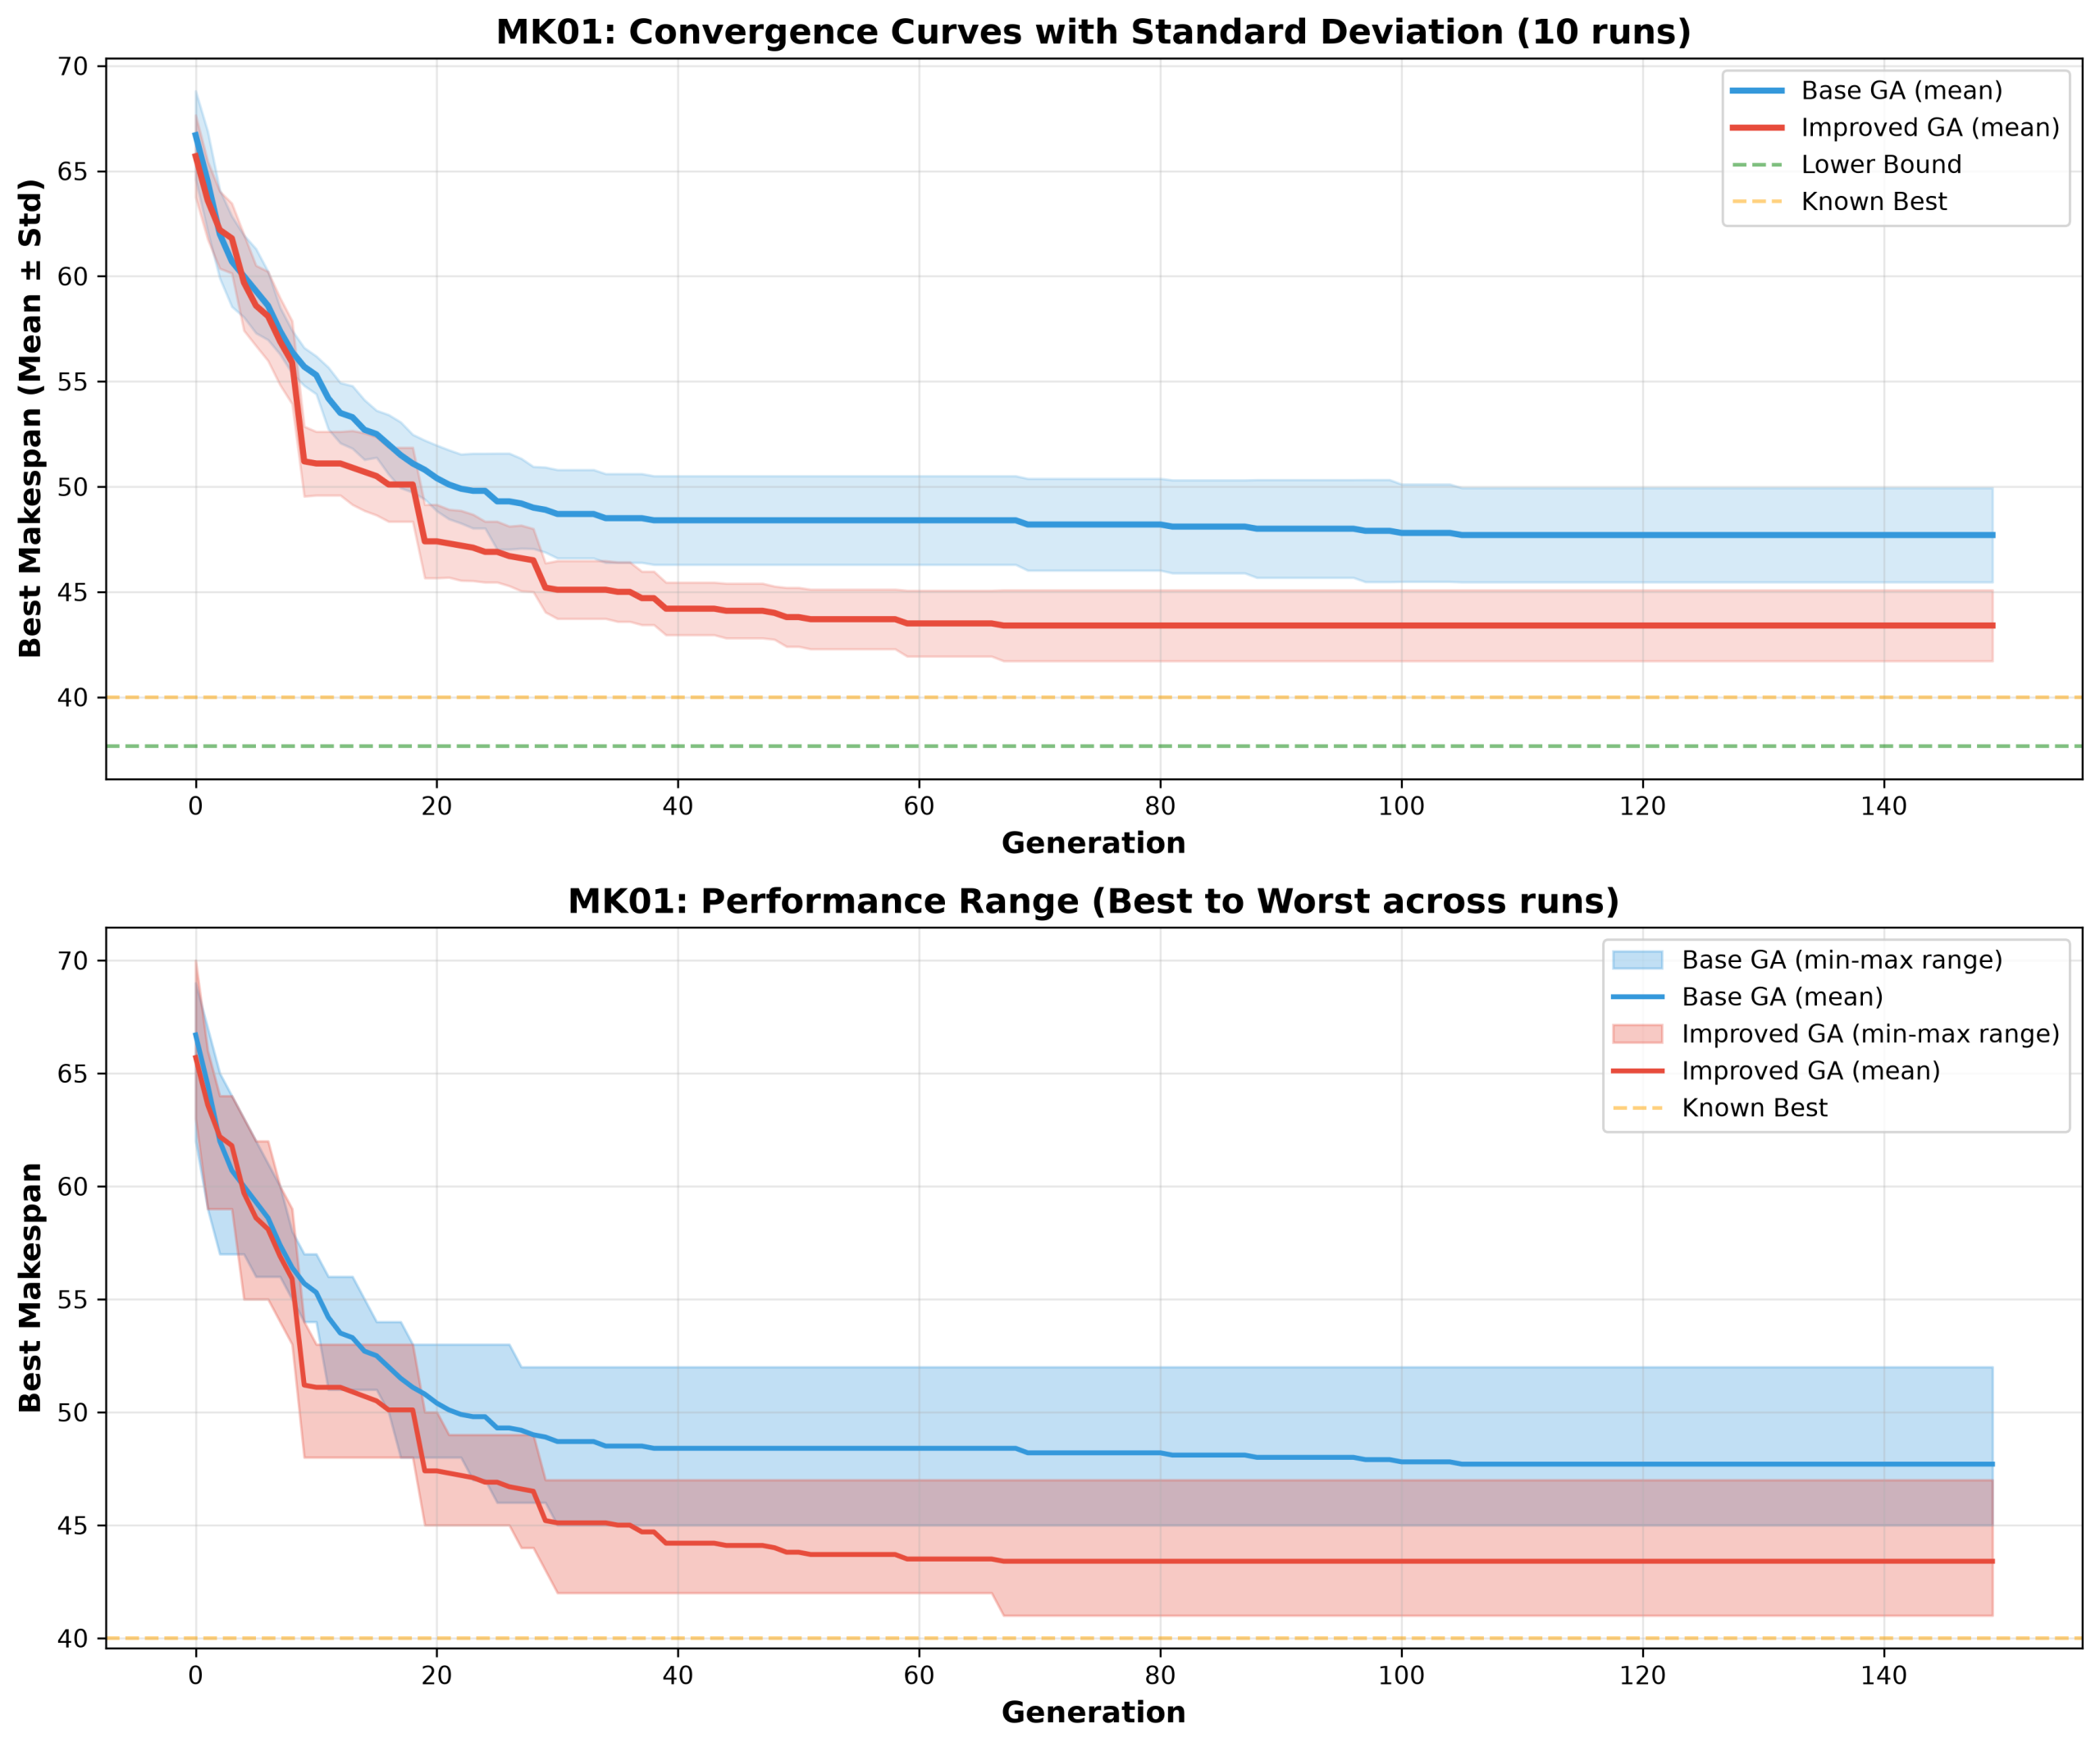
图6 收敛曲线对比
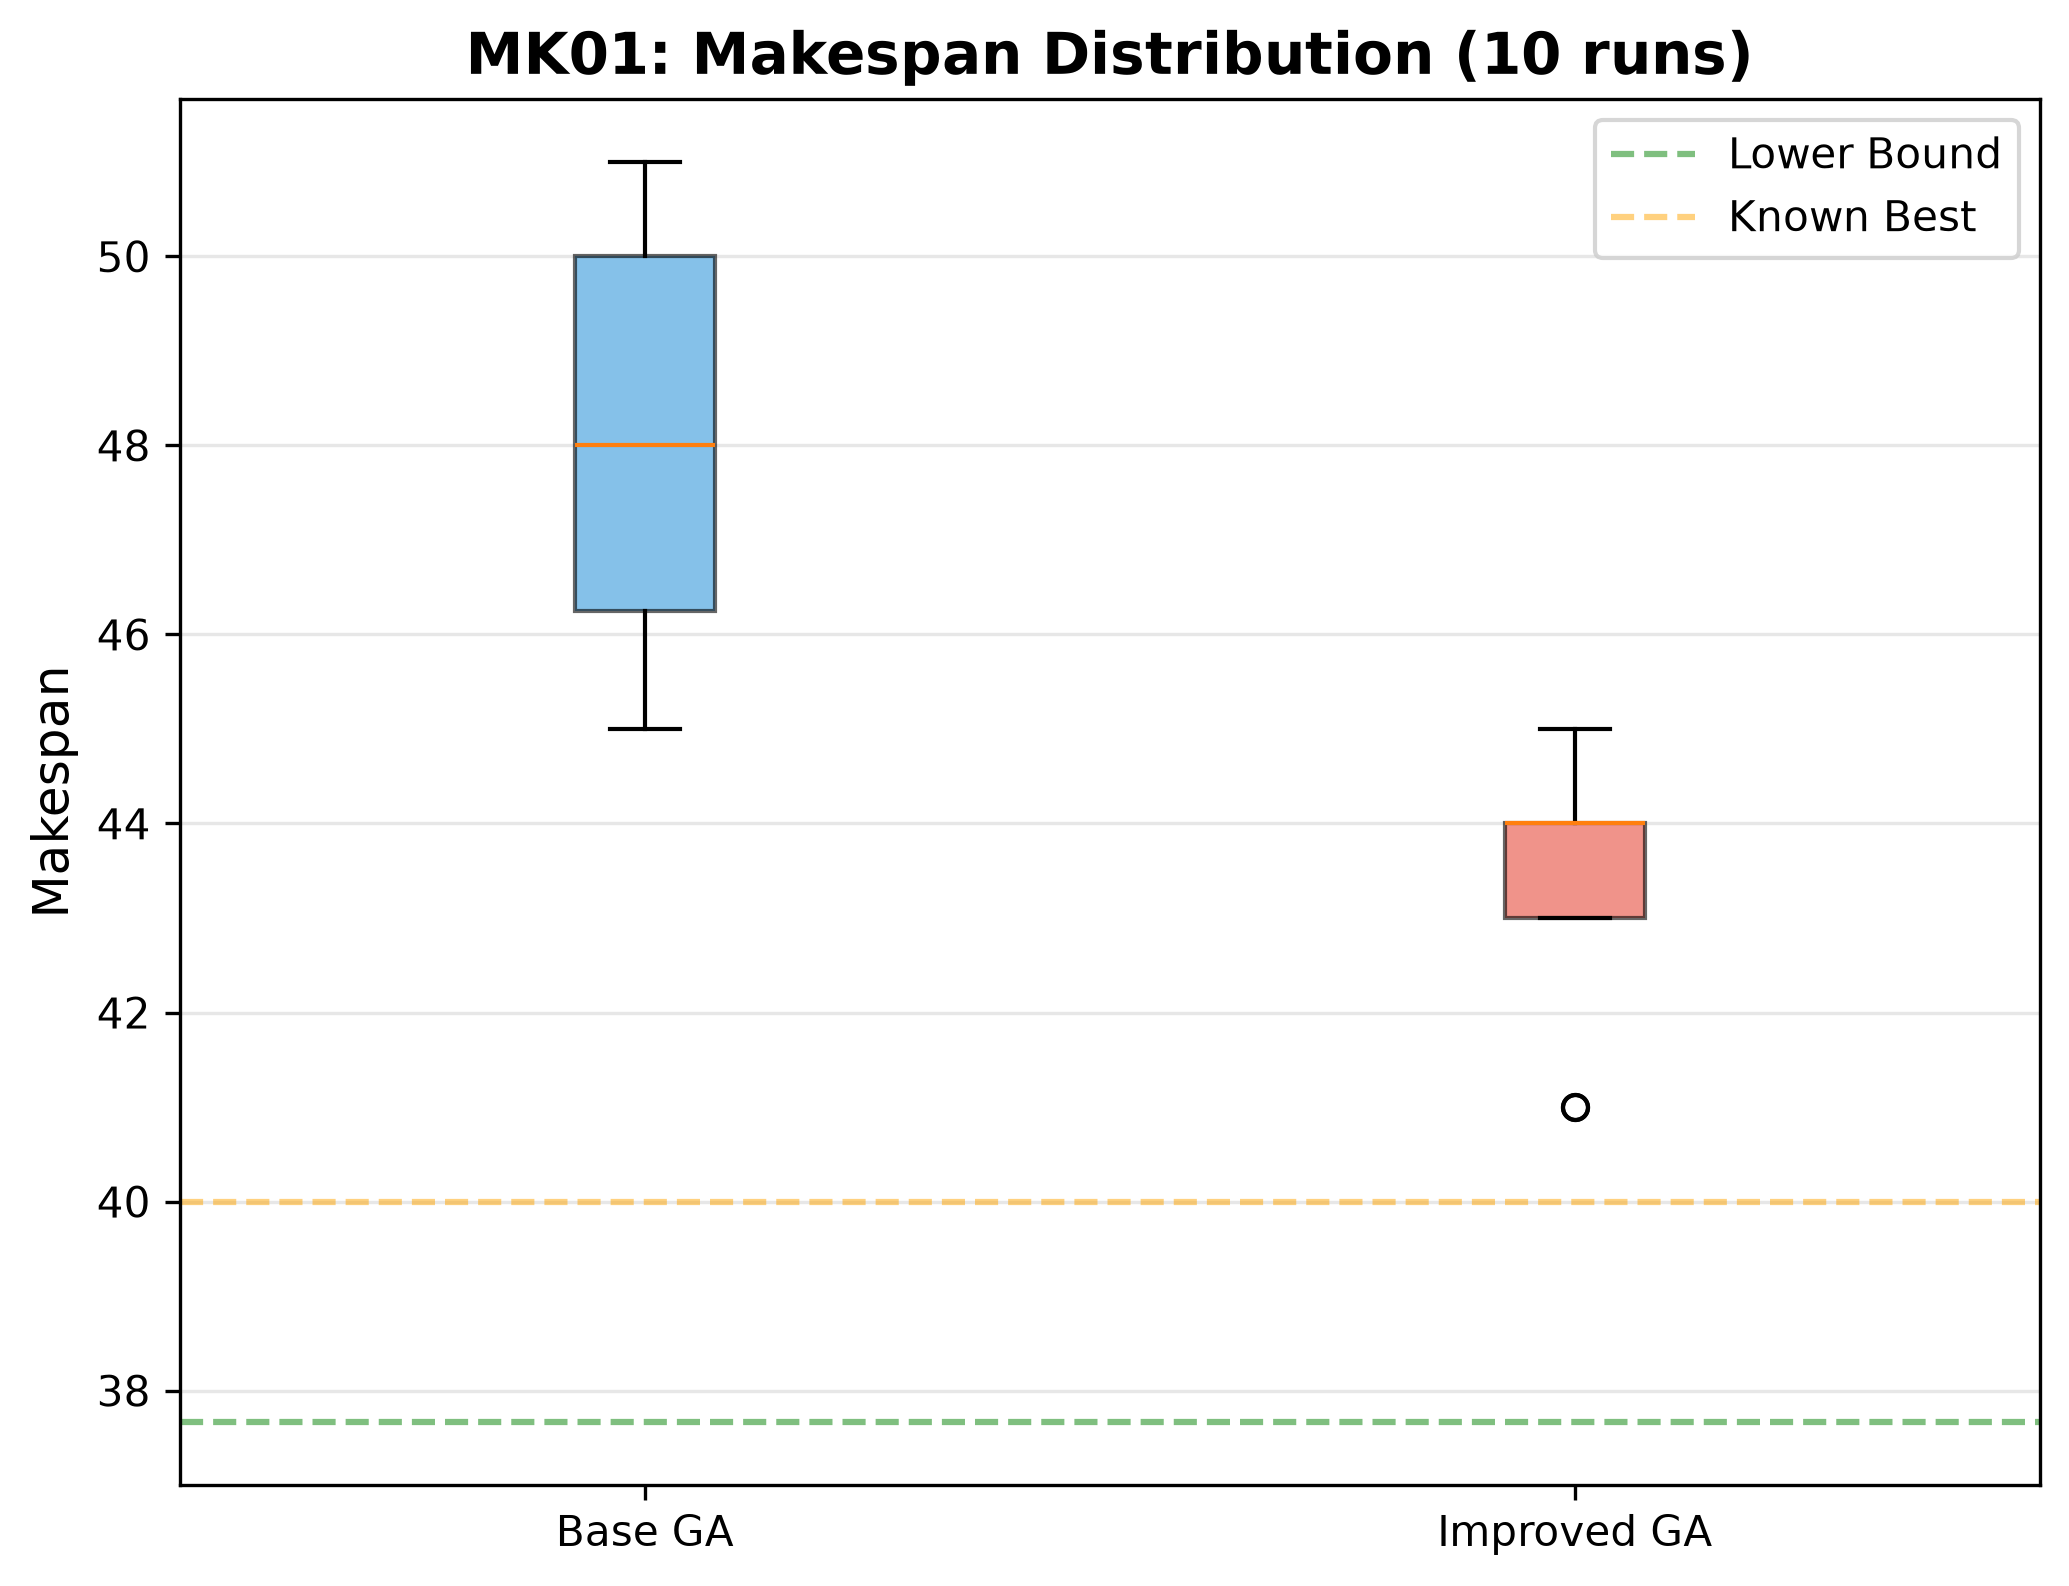
图7 Makespan分布箱线图
4.消融实验
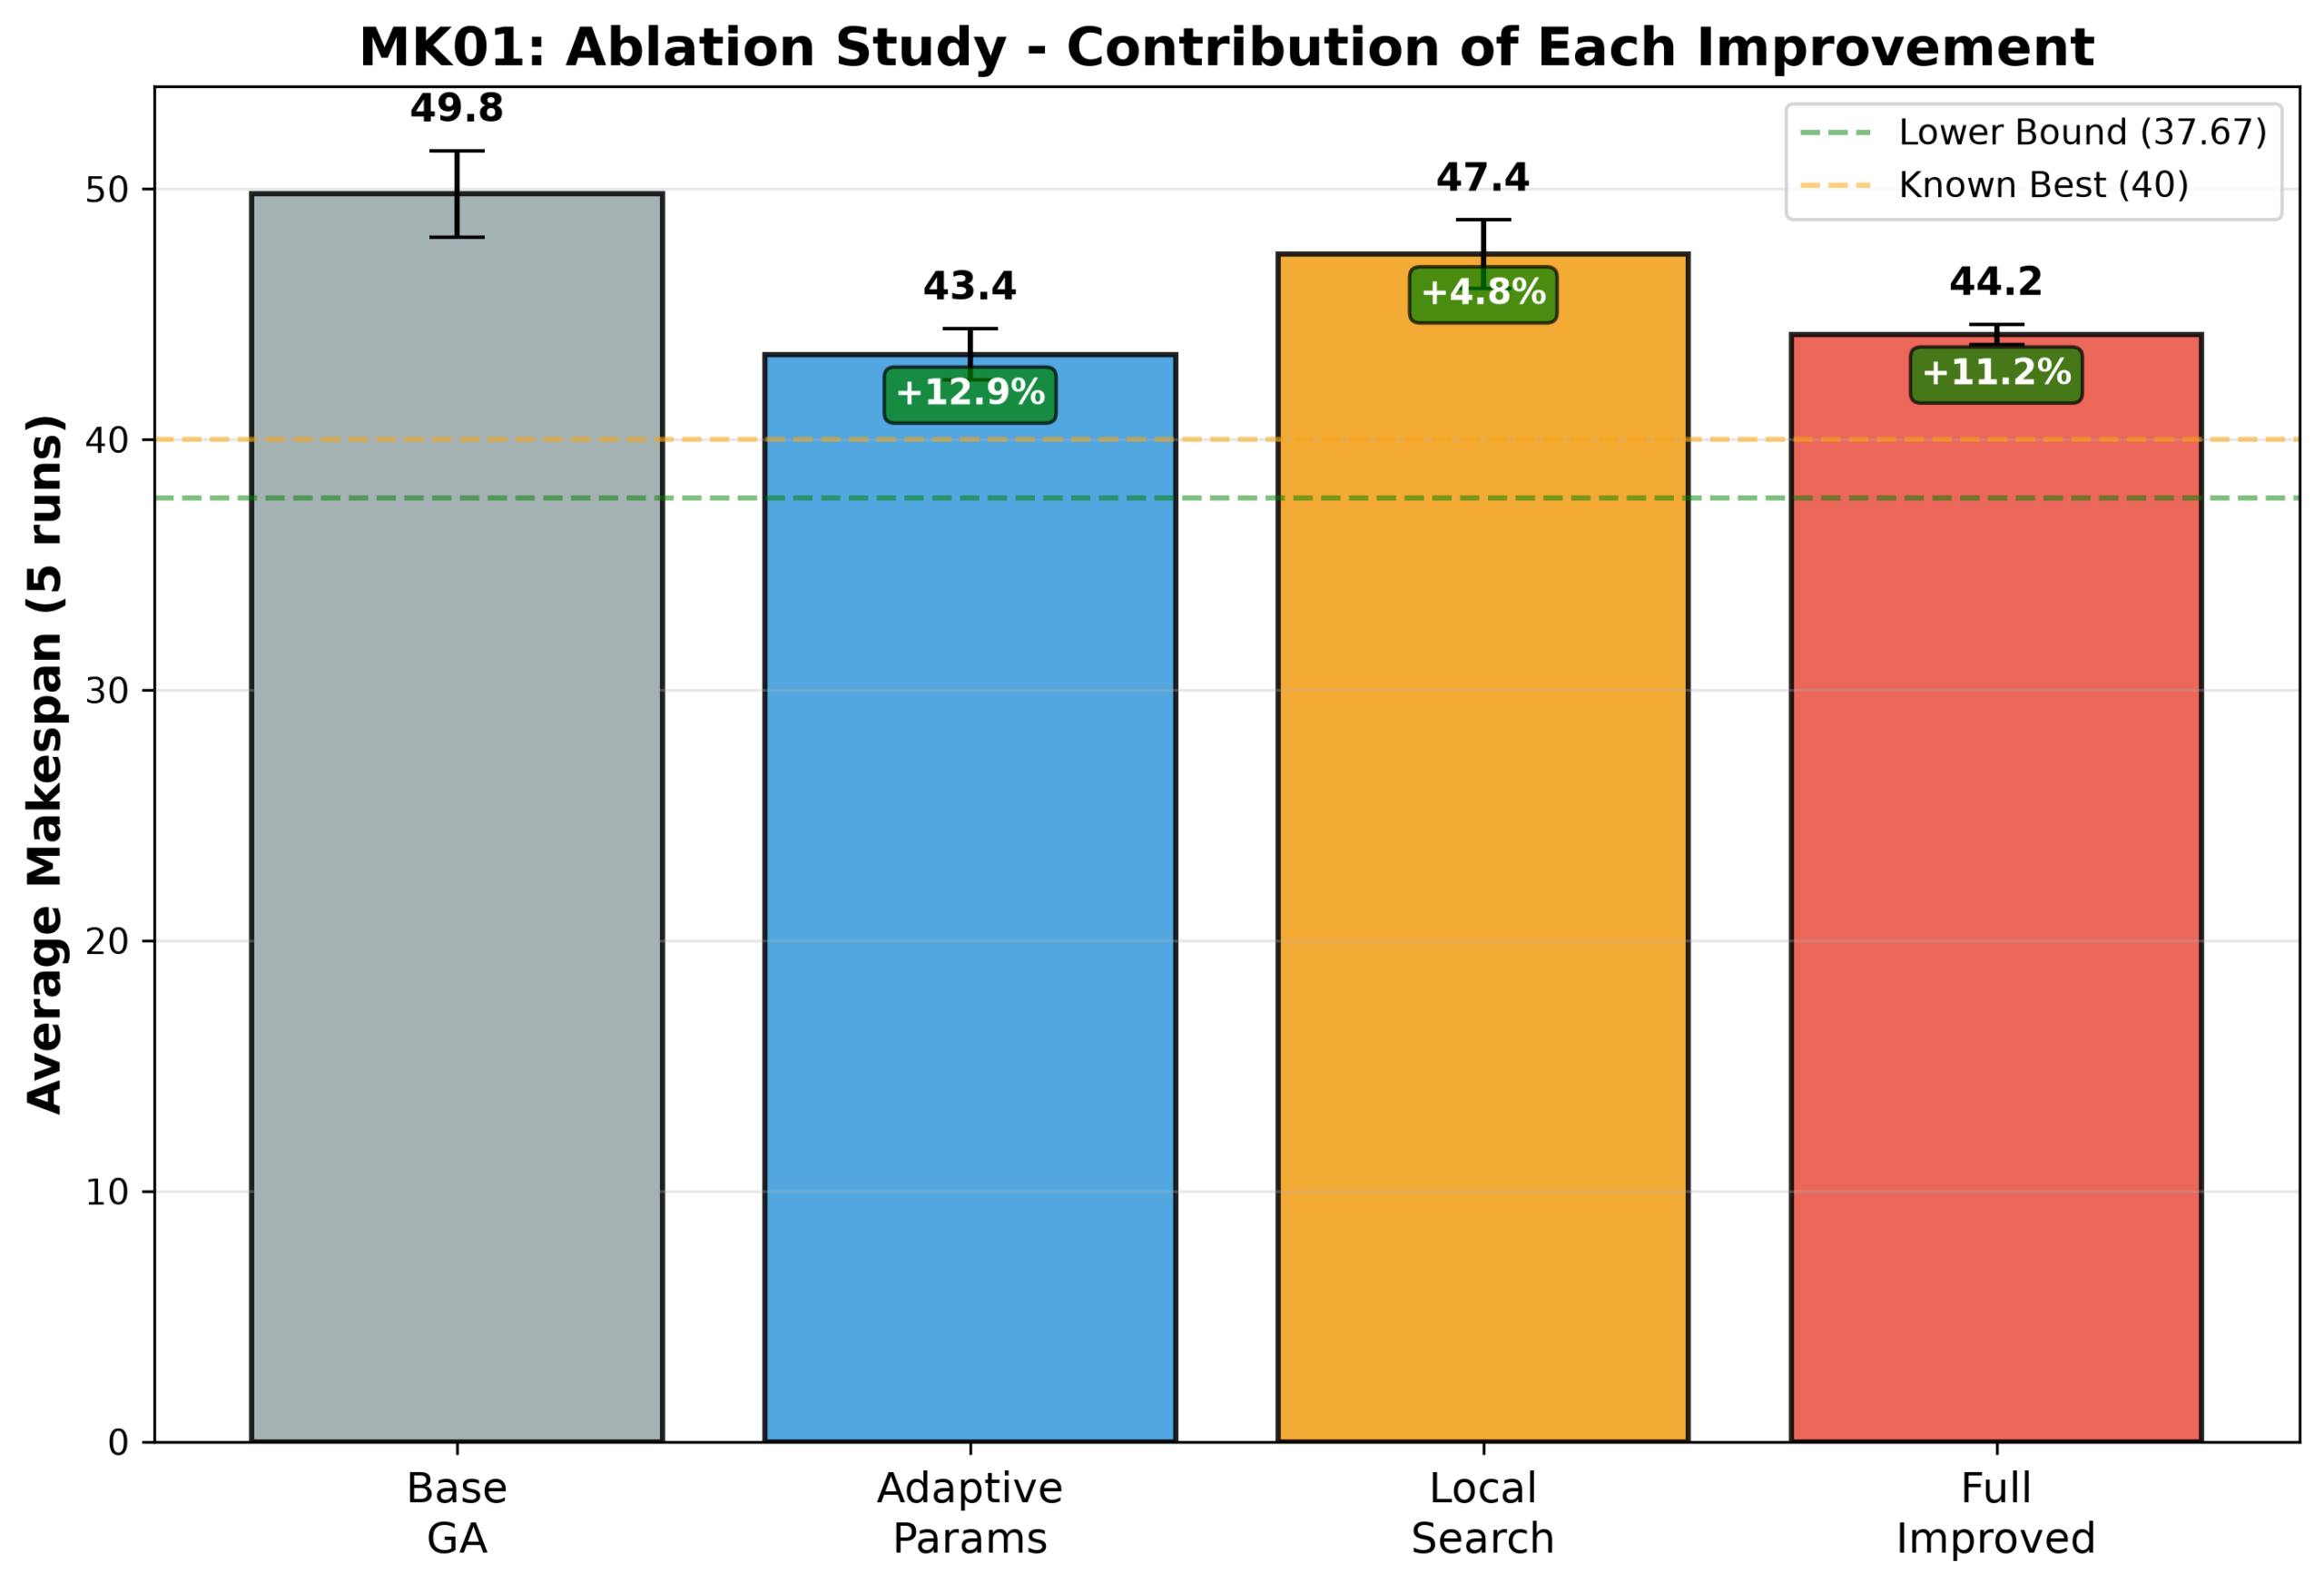
图8 消融实验(最重要)
5.机器利用率分析
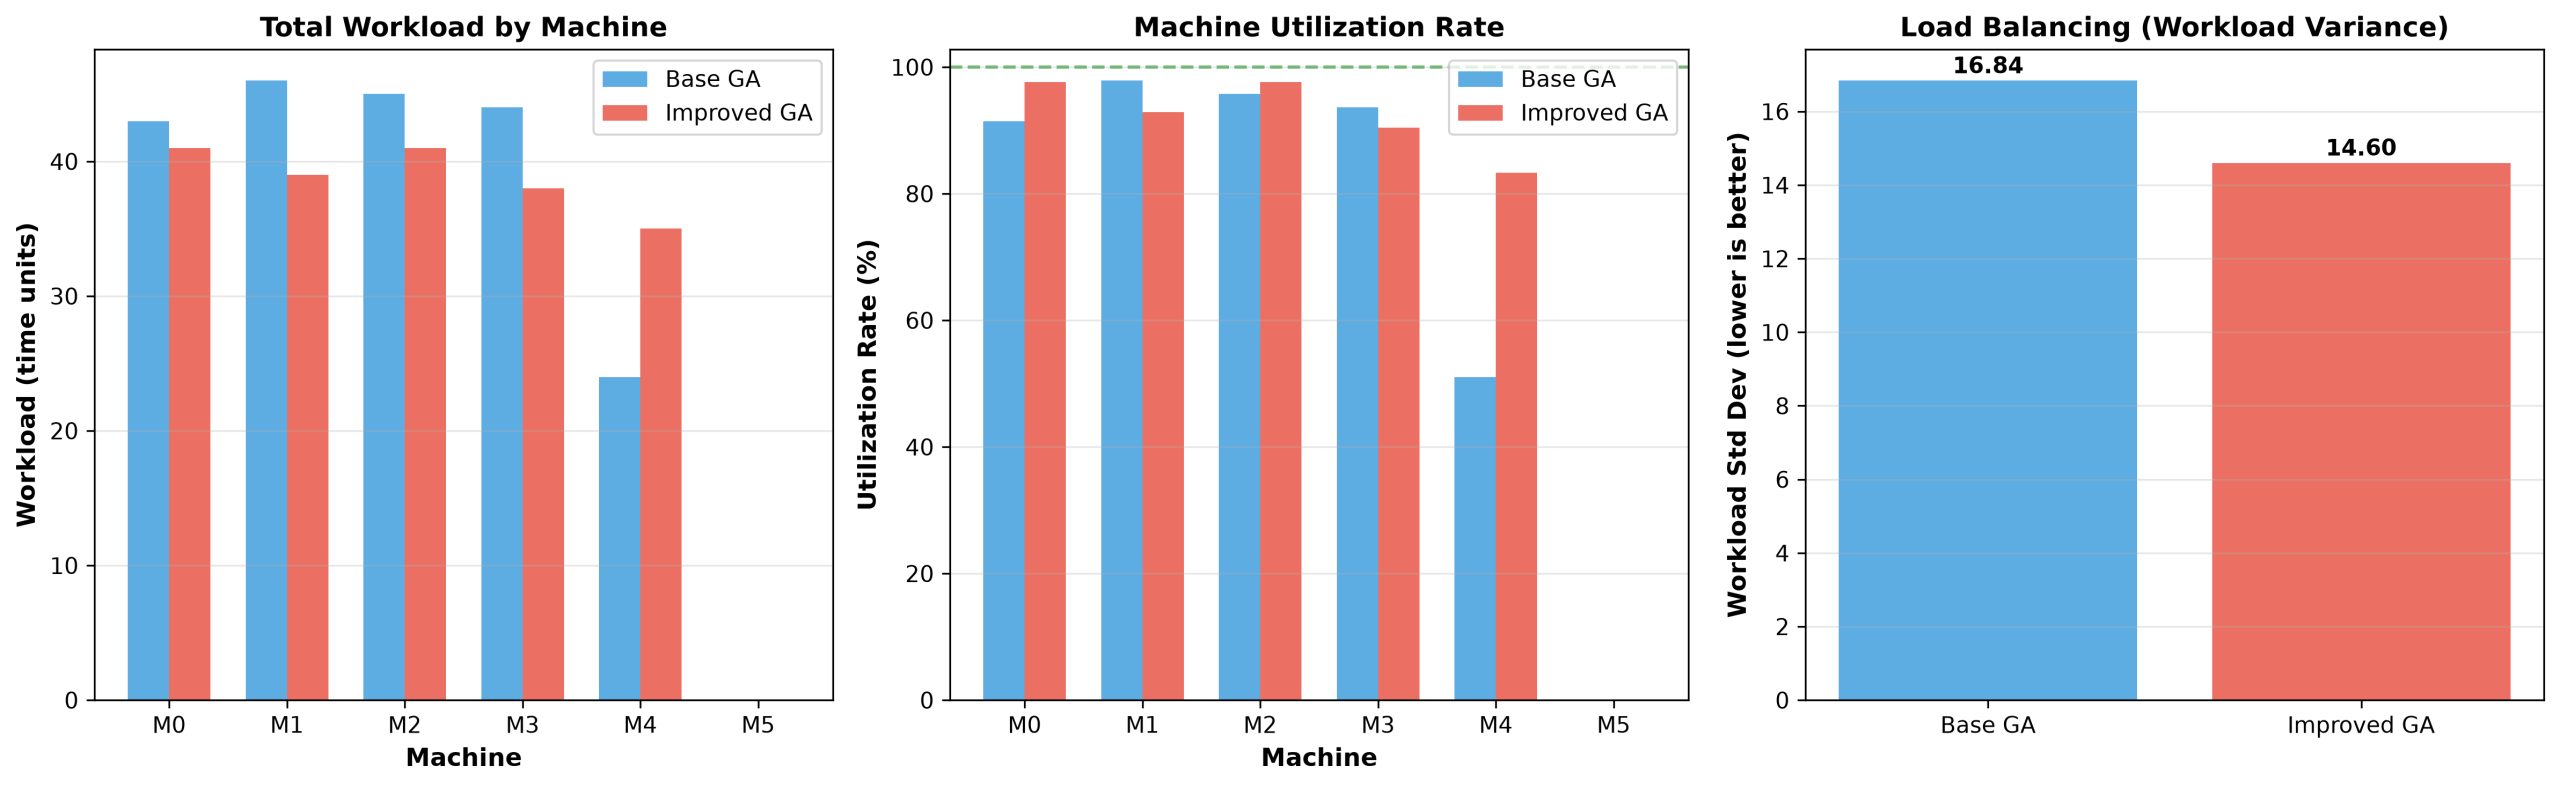
图9 机器利用率对比分析
6.综合性能评价
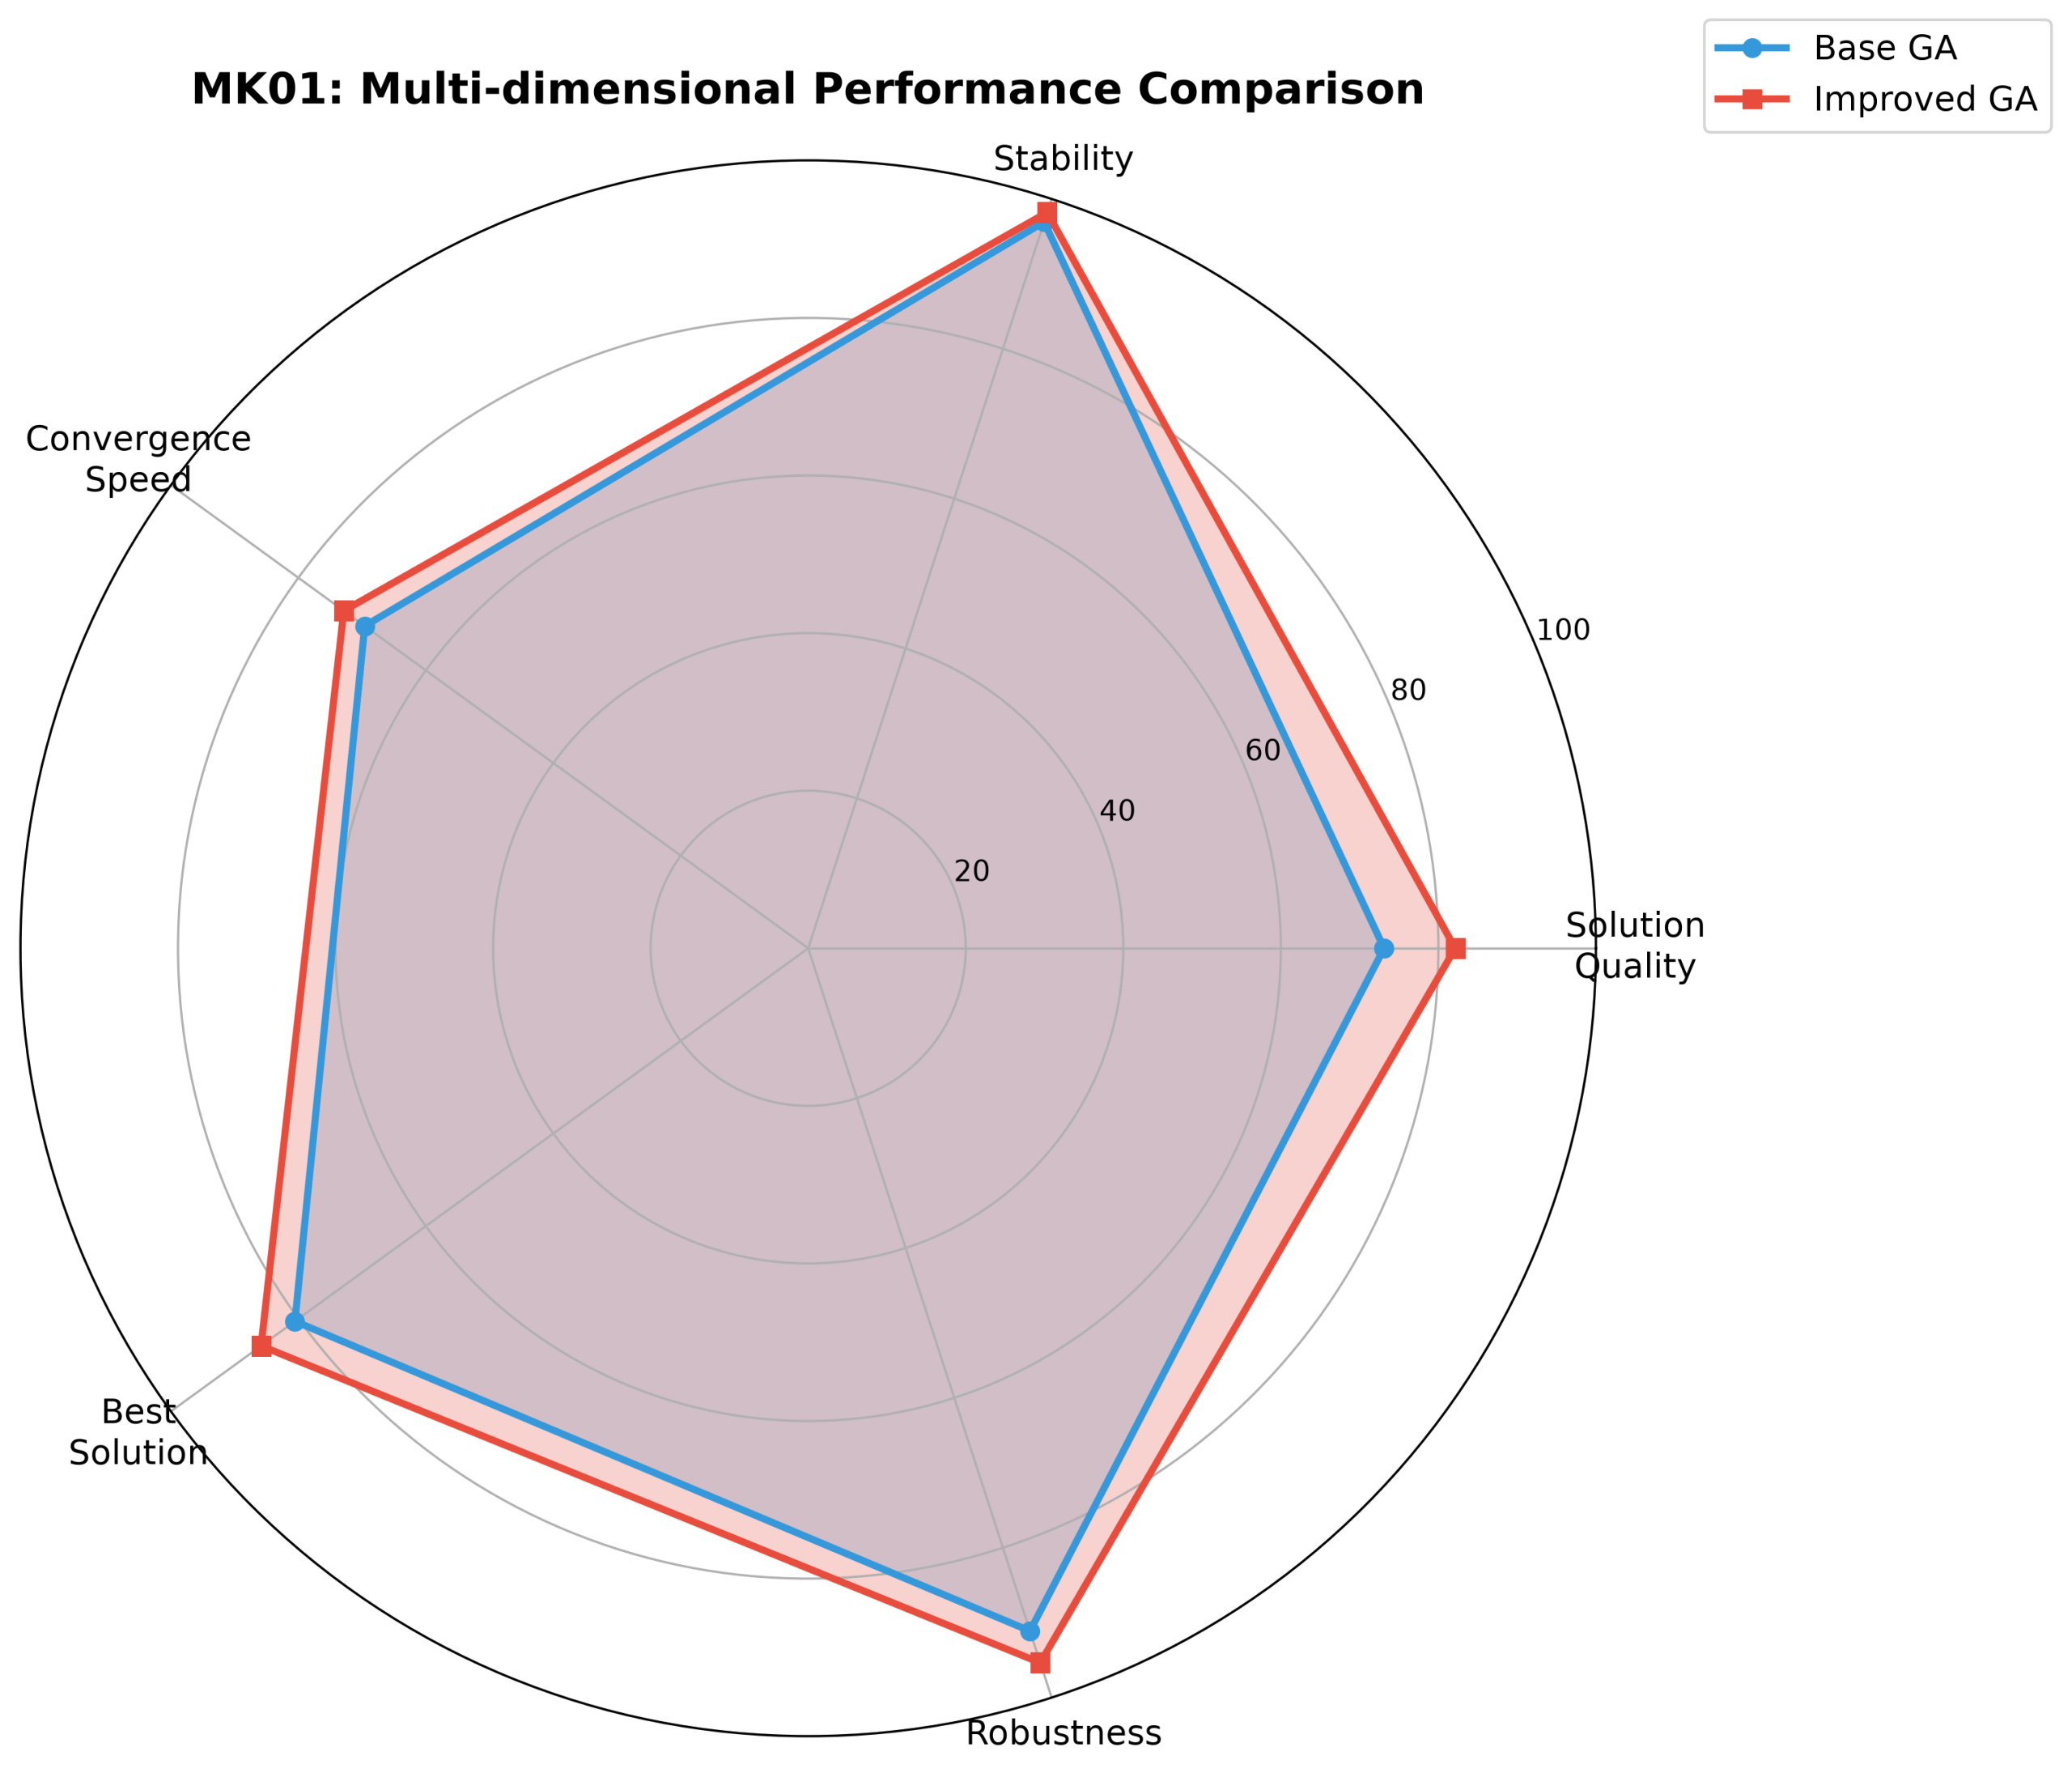
图10 多维度性能雷达图
项目资源
配套文档
点击查看:居家养老预约服务平台人机协同设计与开发 注意:收费提供!
配套文件
包括完整的项目源代码、演示视频、运行截图,开箱即用。
项目信息
作者信息
作者:Bob (张家梁)
项目编号:SD-21-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)