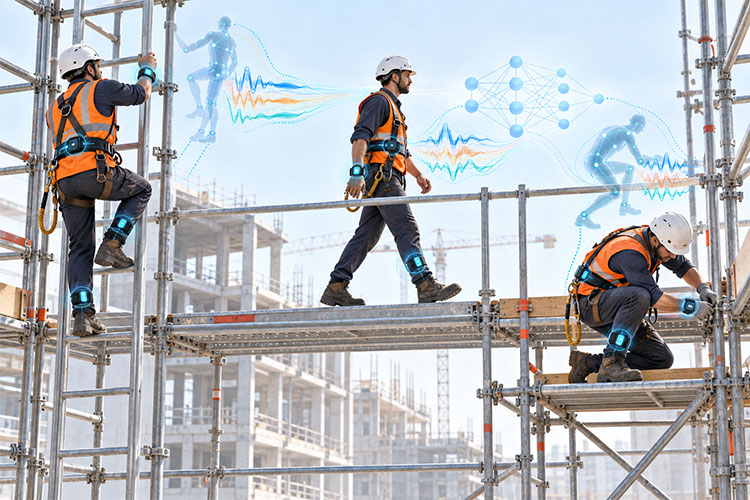
摘要:脚手架工人惯性测量单元时间序列数据集(SWIT),主要面向基于深度学习的建筑工地工人行为识别研究,通过采集脚手架作业过程中工人的惯性传感器数据,并结合时间同步的视频与人体姿态关键点数据,为施工行为分析与安全风险识别提供数据支持。
数据集概述
SWIT数据集由27位建筑工程专家参与采集,每位参与者分别完成10种行为,每种行为重复10次。行为类别涵盖障碍物、滑倒、坑洞、不稳定四类危险施工环境相关行为,攀爬、下台阶两类作业规范遵守相关行为,蹲姿、跪姿两类肌肉骨骼风险姿势,以及跌倒和一般行走。其中,一般行走还包括向前、向侧、向后行走、短暂停止及安全作业。实验采用固定于参与者下背部的EBIMU24GV5无线IMU传感器,以100 Hz采集运动数据,同时使用GoPro Hero 12 Black以25帧/秒录制视频,并通过YOLOv7-pose提取17个人体关键点。
数据结构与关键特征
数据集包含原始IMU时间序列、人体姿态关键点及与IMU同步的分段关键点数据。原始IMU数据记录加速度计、陀螺仪和磁力计的三轴读数;模型输入预处理选取三轴加速度与三轴角速度,共六个通道。以2秒内的200个采样点构成一个数据实例,采用步长为0.1秒、即10个采样点的滑动窗口提取样本,再通过格拉姆角差分场将各通道时间序列分别编码为200×200图像,堆叠形成6×200×200的输入张量。其关键特征是同时提供惯性运动信息与同步视觉姿态信息,支持时序建模、图像编码及多模态分析。
应用价值与研究方向
SWIT数据集可用于建筑工地行为识别、跌倒检测、危险环境下的运动模式分析及肌肉骨骼风险姿势识别,为施工安全监测与辅助预警提供研究基础。基于六通道惯性数据,可探索卷积神经网络、循环神经网络及Transformer等模型的行为分类能力;结合同步人体关键点数据,还可开展惯性与视觉信息融合研究。进一步可围绕跨受试者泛化、滑动窗口参数优化、传感器噪声鲁棒性及轻量化实时推理展开实验,评估模型在实际施工场景中的适用性。
数据集来源
由张家梁(Bob)整理并于2026年在7zcode平台公开发布。
数据集信息
免责声明与引用
数据仅用于科研与教学用途。若用于商业场景,请自行核验数据许可。如需引用,请在论文或报告中注明数据集名称与版本号。
作者信息
作者:Bob (张家梁)
项目编号:Datasets-861
文件大小:583M
原创声明:本数据集为整理作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(0)