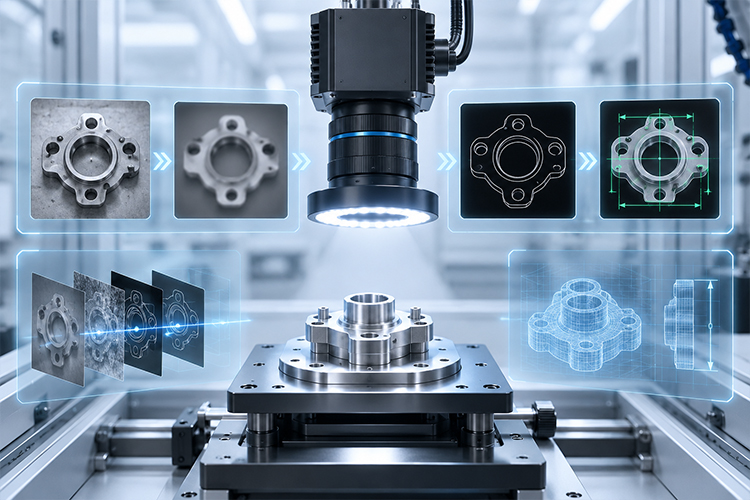
摘要:针对小型零部件尺寸测量中图像噪声干扰和边缘定位精度不足的问题,本文设计并实现了一套基于自适应混合滤波与亚像素边缘检测的机器视觉尺寸测量系统。
内容简介
系统以 Python 为主要开发语言,采用 PyQt5 构建人机交互界面,利用 OpenCV 与 NumPy 完成图像采集、噪声分析、滤波预处理、边缘提取、亚像素定位、几何特征计算与结果可视化。预处理阶段通过局部统计特征估计椒盐噪声和高斯噪声强度,逐像素融合中值滤波、高斯滤波及原始图像,从而在降低噪声的同时保持零部件边缘与纹理结构。边缘检测阶段首先通过双三次插值提高空间采样密度,再使用 Scharr 多方向梯度获得稳定的梯度幅值与方向信息,结合 Devernay 抛物线插值思想进行亚像素定位,并利用 Otsu 动态三阈值及两阶段边缘连接策略保留连续有效轮廓、抑制离散噪声边缘。尺寸测量模块通过两点标定建立像素与毫米之间的比例关系,可自动计算最小外接矩形长度与宽度、最小包围圆直径、轮廓周长与面积,同时支持手动两点测距。
系统同时提供普通 USB 相机与海康 MVS 工业相机的接入接口,并实现原始图像、混合滤波结果、亚像素边缘和测量叠加图的多视图显示。依据系统设计资料,亚像素边缘定位可达到 0.1~0.3 像素量级,标定正确时尺寸测量分辨能力可达到 0.01 mm。实验与界面运行结果表明,该系统具有流程清晰、参数可调、边缘定位精细、测量结果直观和便于二次开发等特点,可为机械加工、电子制造及小型零部件质量检测提供一种成本较低、可扩展的视觉测量实现方案。
文档概述
文档信息
版本:初稿
页数:41页
字数:17555个字
格式:word(可编辑)
图表:109张图、6张表、25个公式
文档目录
第一章 绪论 1
1.1 研究背景与意义 1
1.2 国内外研究现状 1
1.3 研究内容与技术路线 2
1.4 论文组织结构 4
第二章 相关理论与关键技术 6
2.1 机器视觉尺寸测量原理 6
2.2 图像噪声与滤波技术 6
2.3 边缘检测与梯度算子 7
2.4 亚像素定位原理 7
2.5 几何特征测量 8
2.6 本章小结 8
第三章 自适应混合滤波算法设计 10
3.1 混合噪声模型与设计需求 10
3.2 局部统计特征计算 10
3.3 自适应权重计算 10
3.4 参数设置与工程优化 11
3.5 滤波效果分析 12
3.6 本章小结 12
第四章 亚像素边缘检测算法设计 14
4.1 双三次插值放大 14
4.2 Scharr 多方向梯度 14
4.3 Devernay 亚像素定位 14
4.4 Otsu 动态三阈值与边缘连接 15
4.5 算法流程与复杂度分析 16
4.6 本章小结 16
第五章 系统设计与实现 18
5.1 系统总体架构 18
5.2 图像采集模块 19
5.3 标定与测量模块 20
5.4 自动轮廓与尺寸计算 22
5.5 人机交互界面设计 22
5.5.1 线程调度、状态管理与异常处理 23
5.5.2 结果导出与实验复现设计 24
5.6 本章小结 24
第六章 实验与结果分析 25
6.1 实验对象与运行环境 25
6.2 标定结果分析 25
6.3 混合滤波与边缘检测结果 26
6.4 几何尺寸测量结果 27
6.5 精度、重复性与误差来源讨论 27
6.6 系统性能与工程可用性分析 28
6.6.1 光照、反光与背景条件对测量的影响 29
6.6.2 轮廓选择与复杂零件适应性 29
6.6.3 测量不确定度与可追溯性分析 30
6.6.4 参数敏感性与调参原则 31
6.7 本章小结 31
第七章 总结与展望 32
7.1 工作总结 32
7.1.1 研究成果的综合评价 32
7.2 不足与展望 33
参考文献 34
致谢 35
配套项目
作者联系
作者信息
原创作者:bob(可提供二次开发有偿修改服务)
项目编号:IP-31-P
原创声明:本项目为原创作品
联系方式
开源协议
本项目采用AGPL-3.0开源协议,允许个人和组织自由使用、修改和分发代码,但基于本项目的衍生作品必须同样开源,且用于提供网络服务时需向用户提供完整源代码。本项目仅供学习研究使用,作者不对使用本项目产生的任何后果承担责任,使用者应遵守当地法律法规,合理合法使用本项目。如本项目对您的研究或工作有所帮助,欢迎引用并注明出处。

评论(1)